


フィジカルAIとは?VLM・VLA・世界モデルとPLC連携
生成AIの次に注目されている「フィジカルAI」とは、どのような技術なのでしょうか。フィジカルAIは、カメラやセンサーで現実世界を捉え、状況を理解し、ロボットや自律機械を通じて行動するAIです。VLM(視覚言語モデル)、VLA(視覚・言語・行動モデル)、世界モデルの違いに加え、製造業におけるPLCとの連携、製造・物流・建設・介護・災害対応での活用、導入コスト、人材需要とキャリアの考え方まで解説します。
フィジカルAIやロボティクス分野で、これまでの経験を活かせる案件を探してみませんか。エンベストでは、IT・機電の専門性に合う案件をご提案しています。
1. フィジカルAIは現実世界で行動するAI
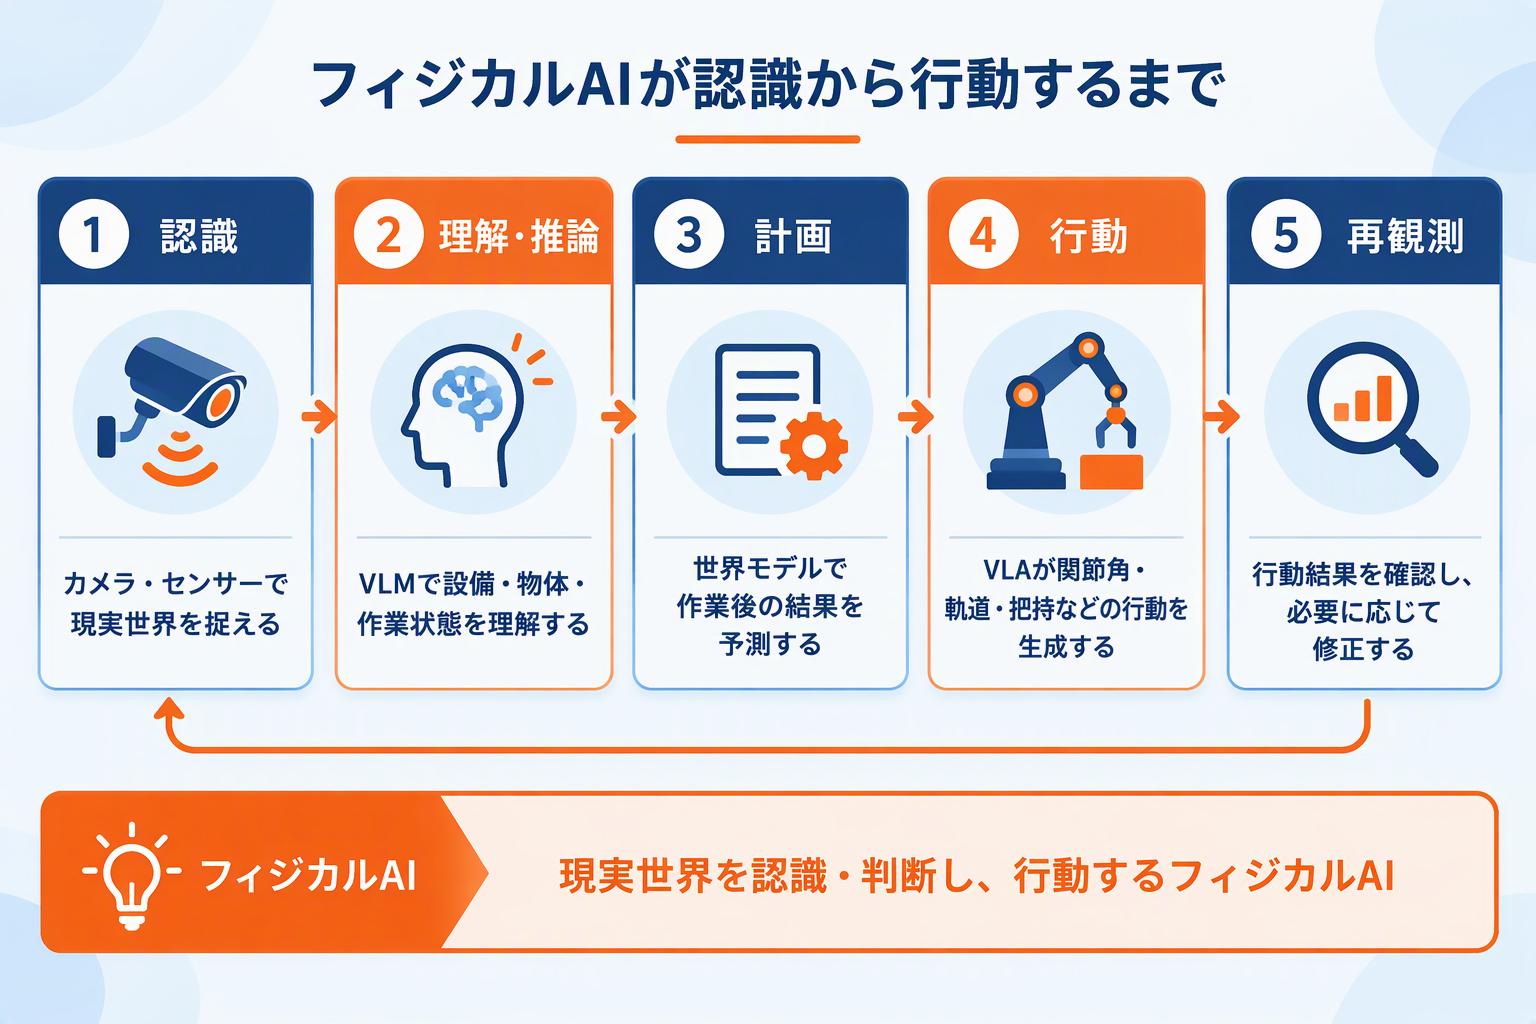
フィジカルAIの特徴は、情報を生成するだけでなく、現実世界の状態を踏まえて行動し、その結果をもう一度確認できることです。チャット型の生成AIが主に文章や画像を出力するのに対し、フィジカルAIはロボットアーム、AMR(自律走行搬送ロボット)、建設機械、ドローンなどを通じて、現実の対象に働きかけます。では、従来の自動化とは何が違うのでしょうか。
基本的な処理は「認識→理解・推論→計画→行動→再観測」です。たとえば工場で部品を箱詰めする場合、カメラで部品の位置と向きを認識し、指示内容と照合し、衝突しない軌道を計画し、グリッパーを動かします。部品が滑った場合は再観測し、つかみ直しを判断します。固定された座標と手順だけで動く従来型自動化と比べ、環境変化への適応範囲を広げやすい点が重要です。
1-1. VLM・VLA・世界モデルの役割
フィジカルAIを理解するうえで押さえておきたいのが、VLM、VLA、世界モデルの違いです。3つは競合する技術ではなく、主に「認識」「行動」「予測」という異なる役割を担います。実際のシステムでは、複数の技術を組み合わせる場合もあれば、1つの基盤モデルが複数の役割を担う場合もあります。
| 技術 | 主な入力 | 主な出力 | フィジカルAIでの役割 |
|---|---|---|---|
| VLM | 画像・映像・テキスト | 説明、分類、推論結果 | 設備・物体・作業状態を「見る・意味づける」 |
| VLA | 画像・言語指示・ロボット状態 | 関節角、軌道、把持などの行動 | 認識から行動生成までをつなぐ |
| 世界モデル | 現在状態・行動・時系列データ | 将来状態、結果の候補 | 行動した場合の未来を内部で予測する |
| デジタルツイン | 設備・環境・稼働データ | 仮想空間上の再現・検証結果 | 学習、試験、運用改善の場を提供する |
1-2. VLMは画像と言語を結び付ける
VLM(Vision-Language Model)は、画像や映像と自然言語を関連付けて理解するモデルです。外観検査画像から傷の位置を説明する、作業映像から手順の逸脱を検出する、設備写真についての質問に答えるといった用途が考えられます。ただし、VLMの出力は通常、テキストや認識結果であり、そのままではモーターやロボットを安全に制御できません。現場では、認識結果の確信度、検出の遅延、照明の変化、カメラの死角を評価し、制御系とは責任範囲を分ける必要があります。
1-3. VLAは視覚と言語から行動を生成する
VLA(Vision-Language-Action)モデルは、カメラ画像や言語指示、ロボット自身の状態を入力し、操作に必要な行動を出力します。Google DeepMindのRT-2は、Web規模の視覚・言語知識とロボットデータを組み合わせ、行動をトークンとして生成する考え方を示しました。未知の物体や表現への汎化が期待できる一方、実機では制御周期、動作の連続性、非常停止、動作範囲などを別のレイヤーで保証する必要があります。
1-4. 自然言語でロボットへ指示できる対話型操作
VLAの発展によって、ロボットの操作は専門的なプログラミングやティーチングだけでなく、自然言語や音声、視線、ジェスチャーを使う方法へ広がりつつあります。たとえば作業者が「青い箱を右側の棚へ移動して」と伝え、ロボットがカメラ映像と指示内容を照合して対象物と移動先を判断する、といった操作です。専門知識がない作業者でも扱いやすくなれば、品種変更や作業内容の切り替えにも対応しやすくなります。
ただし、言葉の曖昧さや周囲の騒音、視線・ジェスチャーの誤認識を前提に設計する必要があります。影響の大きい動作では、ロボットが「青い箱を右側の棚へ移動します」と確認を返し、人が承認してから実行する流れが有効です。意図認識率や誤指示率だけでなく、確認にかかる時間、操作教育の時間、誤認識時に安全停止できるかも評価します。
1-5. 世界モデルは行動後の未来を予測する
世界モデルは、現在の状態で、ある行動を選んだときに何が起こるかを予測する内部モデルです。部品を押したらどこへ動くか、搬送ロボットが通路へ進入したら人と交差するか、把持姿勢を変えたら落下リスクが下がるか、といった結果を実機で試す前に評価します。NVIDIA Cosmosは、物理法則を踏まえた世界シミュレーション、合成データの生成、ロボットポリシーの学習に向けた世界基盤モデル群を提供しています。
1-6. 製造業ではPLCを置き換えず、AIを連携させる
PLC(Programmable Logic Controller)は、設備の順序制御、インターロック、入出力処理を決められた周期で実行する産業用コントローラーです。フィジカルAIを導入しても、PLCの決定論的な制御や安全回路を直ちにAIへ置き換える考え方は適切ではありません。AIは、異常兆候、品質判定、最適条件、次に実行する作業候補などを出し、PLCは許容範囲、設備状態、安全条件を確認して動作を実行する役割分担が基本です。
典型的な構成は「センサー・カメラ→PLC/ロボットコントローラー→OPC UAや産業用ゲートウェイ→エッジAI→判定結果→PLC」です。OPC UAは、異なるメーカーのPLC、SCADA、MES、分析基盤間で、データの意味を付けたまま安全に交換しやすい標準です。AI連携では、まず読み取り専用でデータを収集し、推奨表示、承認付き制御、限定的な自動反映の順に段階を上げると、誤判定時の影響を抑えられます。
- 安全機能は安全PLC、非常停止、安全柵、速度・力制限など独立した仕組みで担保する
- AIの出力値に上限・下限、変化率、タイムアウト、フォールバックを設定する
- OTネットワークとIT/クラウドを分離し、証明書、認証、通信許可を管理する
- モデル精度だけでなく、誤検知、見逃し、遅延、設備停止時間、復旧手順を検証する
- タグ名、単位、サンプリング周期、欠損、時刻同期を整え、学習データの来歴を残す
2. 生成AIの進化が普及を後押ししている
フィジカルAIが注目される背景には、生成AIで培われた大規模事前学習、マルチモーダル化、シミュレーション技術の進歩があります。従来のロボットAIでは、対象物や作業ごとに大量の教師データを用意し、専用モデルを作ることが一般的でした。現在は、VLMやVLAが持つ画像・言語の知識を活用し、個別の現場データで調整する開発へと変わりつつあります。
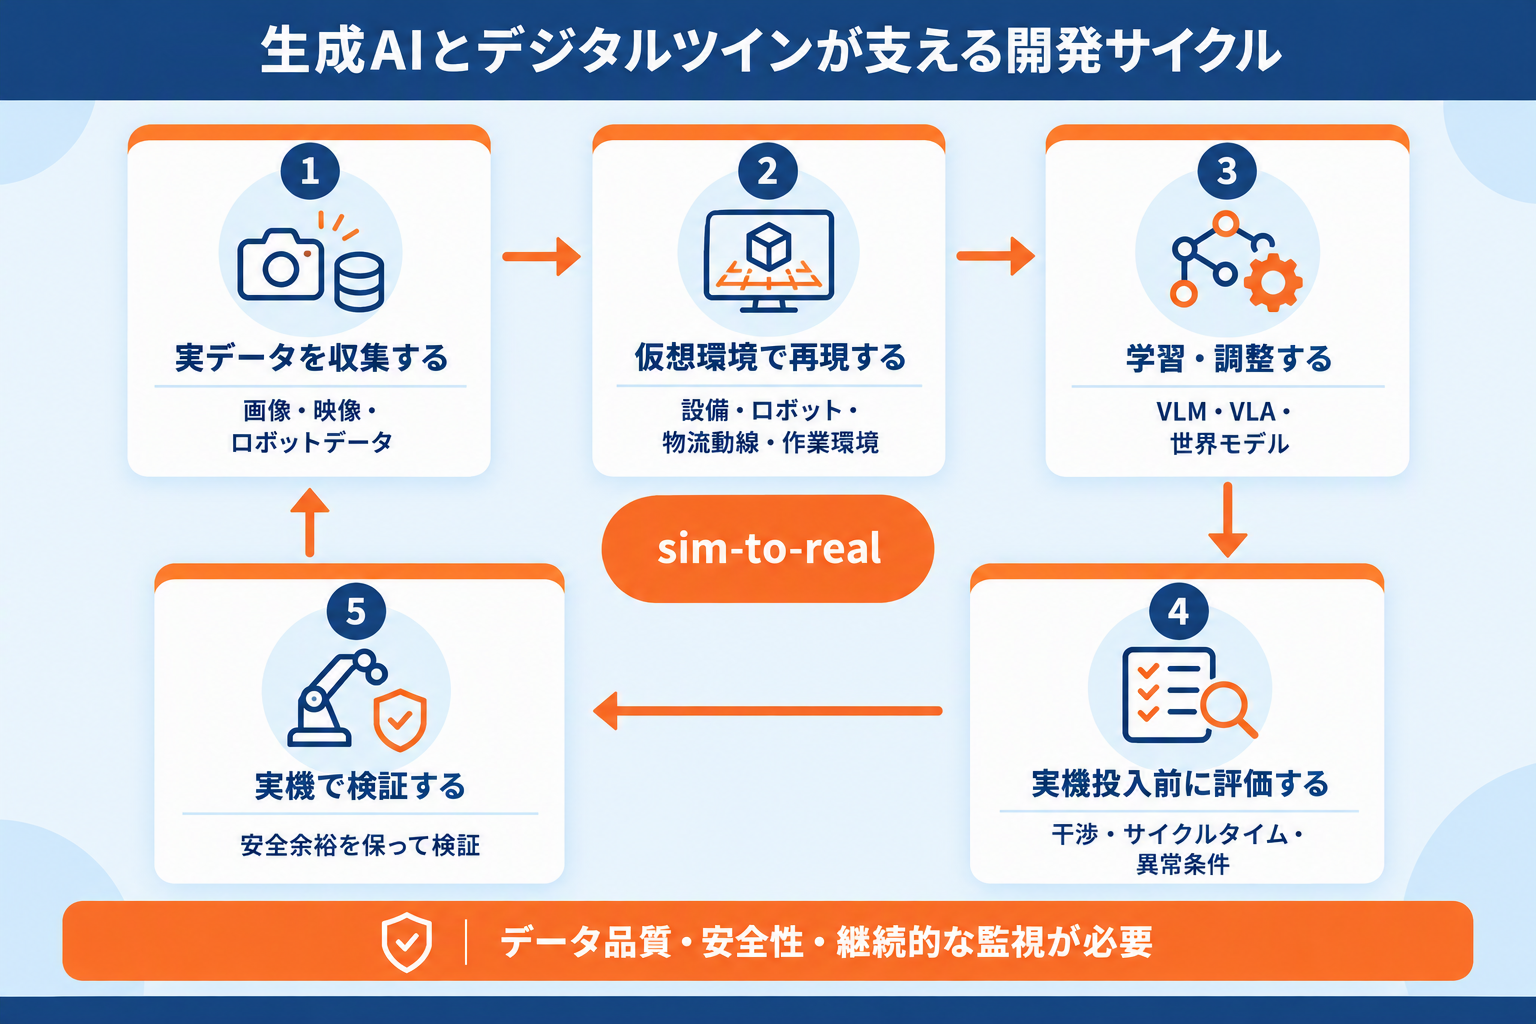
代表例であるNVIDIA Isaac GR00Tは、データ収集、基盤モデル、シミュレーション、ミドルウェア、エッジ推論までを含む汎用ロボットの開発基盤です。実データだけでは再現しにくい失敗、照明、配置、障害物などの条件をシミュレーションで補い、実機への投入前に評価する「sim-to-real」のワークフローが重視されています。
2-1. デジタルツインは安全な試行錯誤を可能にする
デジタルツインは、設備、ロボット、物流動線、作業環境を仮想空間に再現し、現実のデータと連動させる仕組みです。フィジカルAIでは、ロボットの学習環境、レイアウト検証、干渉確認、サイクルタイム比較、異常条件の再現に活用できます。実機だけで学習すると、設備占有、破損、安全リスク、データ収集コストが課題になります。仮想環境で候補を絞り、実機では安全余裕を保って検証することで、PoCから展開までの反復を速められます。
2-2. 普及にはデータ品質と安全性の課題が残る
一方、生成AIの性能向上だけで現場導入が進むわけではありません。製造現場では、同じ設備でも部品ロット、摩耗、温湿度、カメラ位置によってデータ分布が変わります。介護や建設では、人の動きや地形が予測しにくく、失敗コストも高くなります。したがって、モデルのベンチマーク値より、対象工程での受け入れ基準、再学習条件、監視方法、責任分界を決めることが重要です。
- 学習時に存在しなかった状況を検知するOOD(分布外)判定
- 人が介入する条件と、停止後に安全状態へ戻す手順
- 映像・音声・作業者データのプライバシーと利用目的の管理
- モデル更新前後の回帰試験と、旧モデルへ戻すロールバック
- サイバー攻撃や誤設定を想定したOTセキュリティ対策
3. 人手不足が導入を加速させている
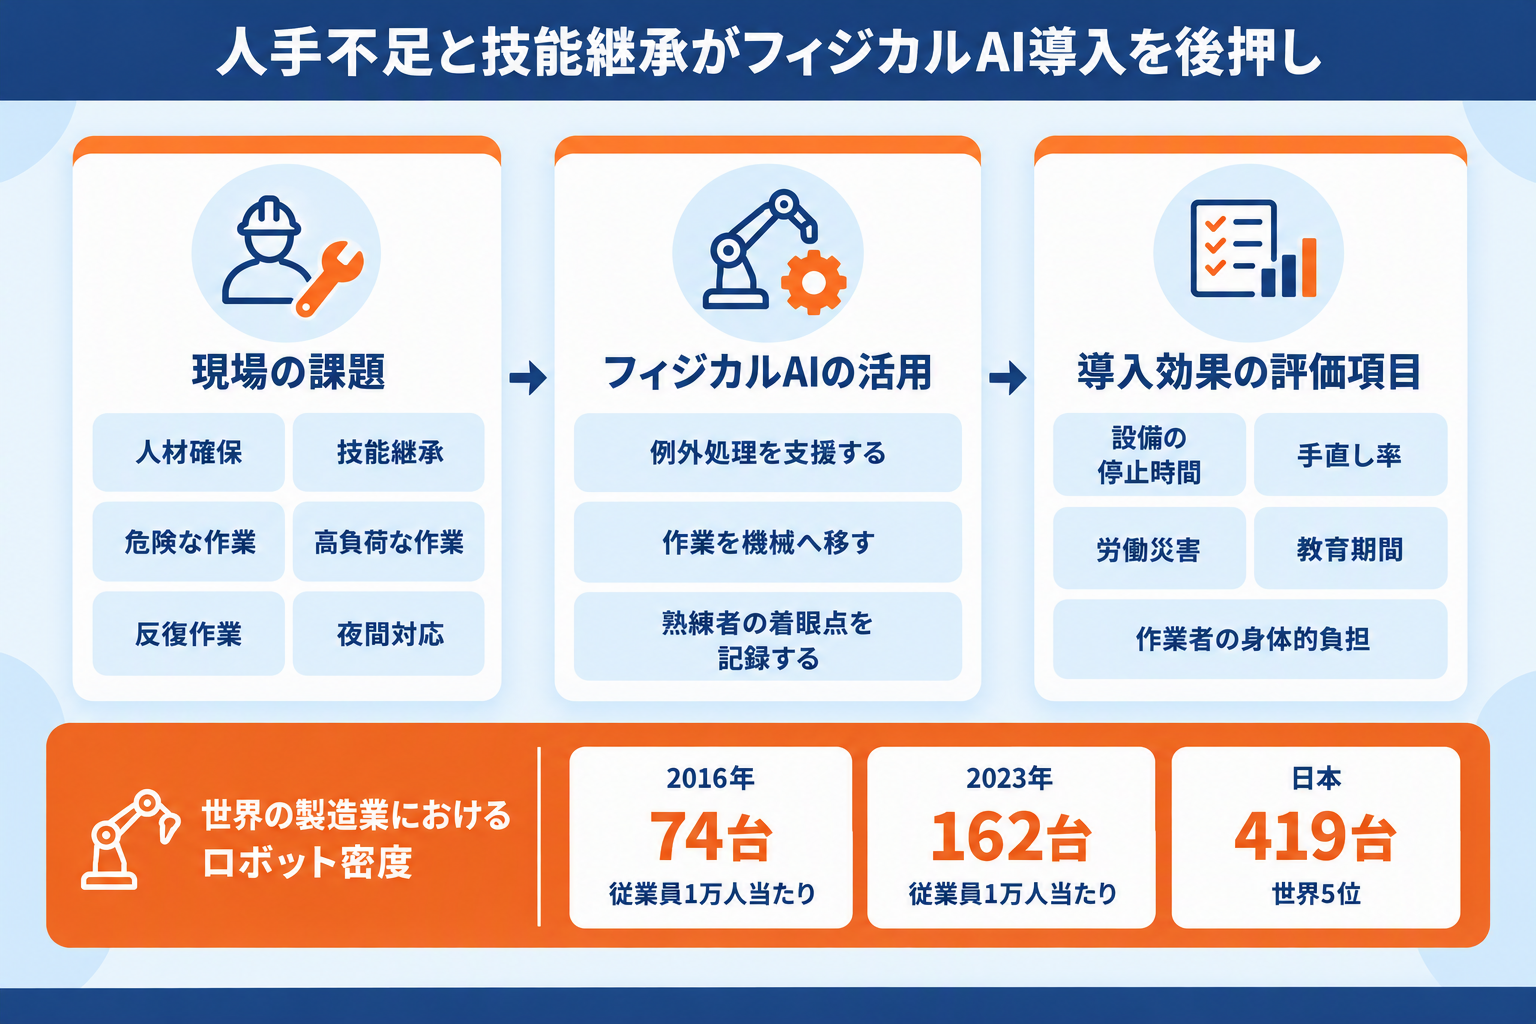
フィジカルAIへの期待が高まる背景には、現場の人手不足と技能継承があります。2025年版中小企業白書では、中規模企業と小規模事業者のいずれも「人材確保」を最も重視する経営課題として挙げ、建設業では特に人手不足感が強いとされています。また、2025年版ものづくり白書は、労働力不足の下で生産性と産業競争力を高めるため、ロボット・AIの開発・活用が重要だと整理しています。
フィジカルAIは、単純に人を置き換えるためだけの技術ではありません。人が担ってきた例外処理を支援し、危険な作業、高負荷な作業、反復作業を機械へ移すほか、熟練者の着眼点を記録して若手へ伝える役割もあります。導入効果は、人員の削減数だけでなく、設備の停止時間、手直し率、労働災害、教育期間、夜間対応、作業者の身体的負担などで評価する必要があります。
国際ロボット連盟(IFR)によると、世界の製造業におけるロボット密度は2023年に従業員1万人当たり162台となり、7年前の74台から倍以上に増えました。日本は419台で世界5位でした。自動化の基盤が広がるほど、既存ロボットへ認識・推論・柔軟な行動を加える需要も大きくなると考えられます。
4. 製造・物流・建設・介護・災害対応などで活用が進む
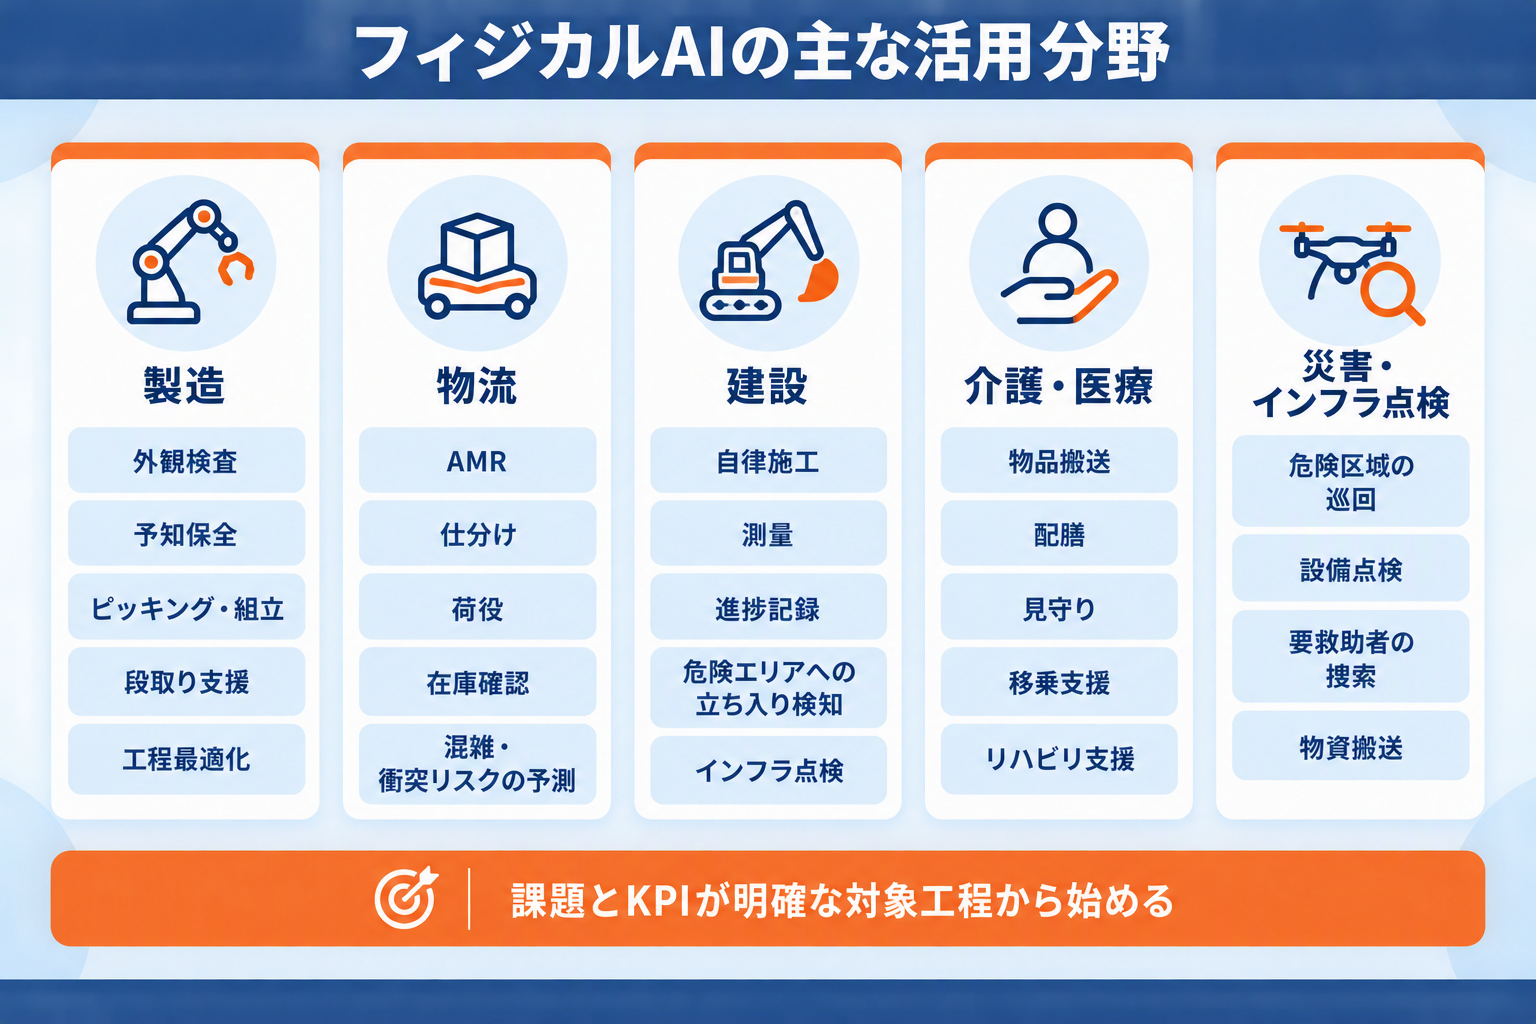
フィジカルAIは、環境変化があり、センサーで状態を取得でき、行動結果を評価できる業務と相性があります。ただし、導入効果が出やすいのは、課題とKPIが明確な領域です。「汎用ロボットを導入する」ことから始めるのではなく、「段取り替え時間を20%短縮する」「夜間巡回を自動化する」など、現場指標に落とし込む必要があります。
4-1. 製造業:外観検査、予知保全、段取り替え、搬送
製造業では、VLMによる外観・作業理解、時系列AIによる予知保全、VLAによるピッキングや組立、世界モデルとデジタルツインによる工程最適化が主な用途です。PLCの温度、圧力、電流、アラーム、サイクルタイムと、カメラ映像、品質結果を時刻同期して分析すると、設備状態と不良の関係を追いやすくなります。
- 外観検査:傷や欠けを検出し、VLMで異常箇所と根拠を作業者へ提示する
- 予知保全:振動・電流・温度から故障兆候を検出し、保全計画へ反映する
- 柔軟なピッキング:ばら積み部品の位置・姿勢を認識し、把持候補を選ぶ
- 段取り支援:製品切替時の手順、治具、設定値を確認し、誤りを警告する
- 工程最適化:品質とエネルギーを両立する条件候補をAIが提案し、PLC側で範囲制約を適用する
PoCでは、AIからPLCへ直接書き込まず、まずダッシュボードやSCADAへ推奨値を表示する方法が現実的です。一定期間、人の判断とAI提案を比較し、誤差、応答時間、停止リスクを確認してから自動化範囲を広げます。
4-2. 物流:AMR、仕分け、荷役、在庫確認
物流では、荷物の形状や置き方、人や車両の通行が常に変化します。VLMは荷姿やラベルの理解、VLAは把持・積付け、世界モデルは混雑や衝突リスクの予測に活用できます。倉庫管理システム(WMS)や倉庫制御システム(WCS)と連携し、どの荷物をどの順で運ぶかを決め、AMRやロボットは安全制約の範囲で実行します。繁忙期だけロボットを増やす場合は、地図更新、充電、通信帯域、渋滞回避まで含めて設計する必要があります。
4-3. 建設:自律施工、測量、巡回、危険検知
建設では、地形、天候、資材の配置、人の動線が日々変わるため、あらかじめ固定した手順だけでは対応しにくい場面があります。ドローンや移動ロボットによる進捗記録、重機の施工支援、危険エリアへの立ち入り検知、インフラ点検などが主な用途です。映像認識だけでなく、3D地図、GNSS、LiDAR、施工計画を統合し、通信の途絶や測位誤差が発生しても安全に停止できる設計が不可欠です。
4-4. 介護・医療:移乗支援、搬送、見守り、リハビリ
介護・医療分野では、物品の搬送、配膳、見守り、移乗支援、リハビリ支援などにロボティクスを活用できる可能性があります。人に直接触れる用途では、安全性、尊厳、同意、プライバシーへの配慮が最優先です。AIが状態を推定する場合も、介助方針の決定や緊急対応を完全に自動化するのではなく、介護職や医療職の判断を支援する形から始めることが適切です。
4-5. 災害・インフラ点検:危険区域での巡回・捜索・搬送
災害現場やインフラ設備では、火災、有毒ガス、高温、倒壊、放射線などの影響により、人が長時間立ち入れない場合があります。四足歩行ロボットやドローンにカメラ、LiDAR、温度センサー、ガスセンサーを搭載すれば、現場の状況把握、設備点検、要救助者の捜索、物資の搬送を遠隔操作または自律動作によって支援できます。段差やがれきが多い場所では、平坦な床面を前提とする搬送ロボットとは異なる走破性能や姿勢制御も必要です。
導入時には、検知精度だけでなく、巡回できる範囲と時間、通信が途切れた場合の停止・帰還動作、遠隔操作へ切り替える条件を決めます。災害対応では状況が短時間で変化するため、AIにすべてを任せず、現場の指揮者が映像やセンサーデータを確認し、捜索範囲や進入の可否を判断できる構成が重要です。
4-6. 導入前に確認したいコストとTCO
フィジカルAIの導入費用は、ロボット本体の価格だけでは判断できません。TCO(Total Cost of Ownership:総保有コスト)として、センサーやアクチュエーター、設備の改造、ネットワーク、シミュレーション環境、データ整備、安全性の検証、保守、モデルの更新まで含めて評価する必要があります。既存設備との接続や安全対策に追加工事が必要な場合は、PoCで高い精度を確認できても、投資回収までの期間が延びる可能性があります。
比較する主な費用項目は次のとおりです。
- 初期費用:ロボット本体、カメラ・センサー、アクチュエーター、設備改造、安全柵、ゲートウェイ
- 開発・検証費用:データ収集・アノテーション、シミュレーション、モデル開発、実機試験、安全検証
- 運用費用:電力、通信、保守部品、定期点検、ライセンス、監視、障害対応
- 継続改善費用:再学習、回帰試験、モデル更新、追加品種・工程への対応、横展開
導入効果は、人件費の削減額だけでなく、設備停止時間や不良率の低下、夜間巡回の自動化、労働災害リスクの低減、作業教育時間の短縮などで測ります。PoCの段階で基準値を記録し、導入後も同じKPIで比較することで、追加投資や他工程への横展開を判断しやすくなります。
4-7. 導入は対象工程を絞って始める
1. 対象工程を1つ選び、停止時間や不良率などKPIを決める
2. センサー、PLCタグ、映像、作業記録の品質と時刻同期を確認する
3. AIを読み取り専用・提案モードで実装し、人の判断と比較する
4. デジタルツインまたは試験設備で異常系と境界条件を検証する
5. PLC・安全制御側に上限値、タイムアウト、停止条件を実装する
6. 限定ラインで運用し、再学習・監視・保守の手順を標準化する
7. ROIと安全性を確認後、類似設備へ横展開する
5. AIと現場知識を兼ね備えた人材需要が高まる
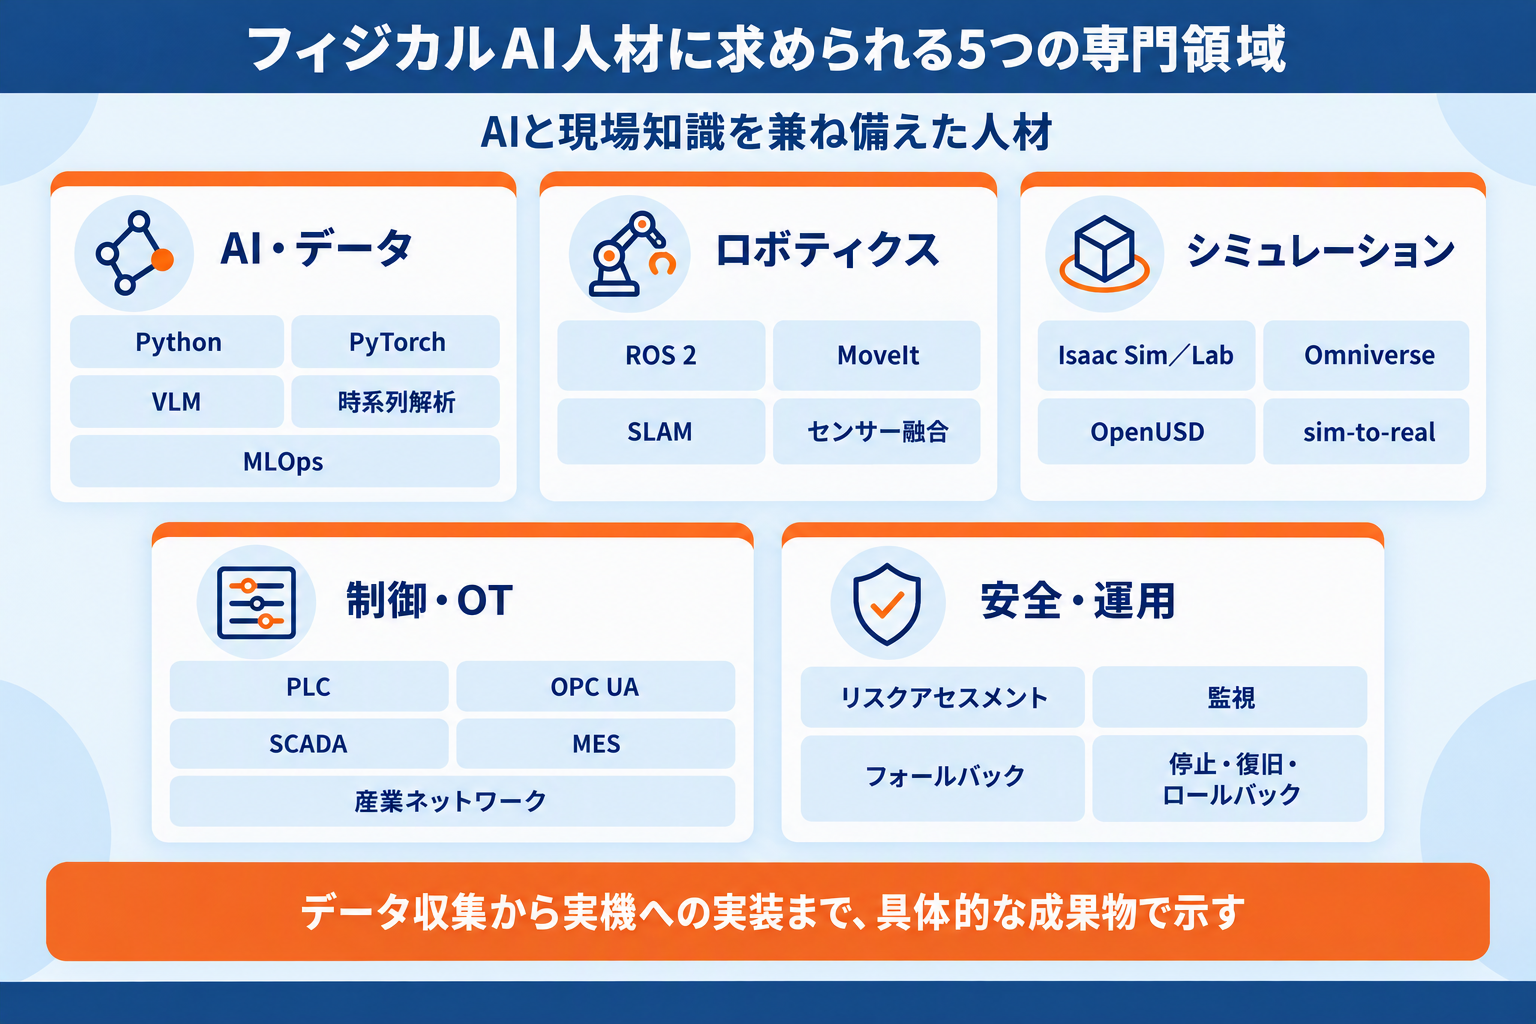
フィジカルAIの導入では、AIモデルを作れるだけでも、PLCやロボットを扱えるだけでも不十分です。価値が高まるのは、機械学習、ロボティクス、制御、OTネットワーク、現場業務、安全を横断し、要件を実装へ落とせる人材です。世界経済フォーラムの「Future of Jobs Report 2025」では、AI・情報処理を86%、ロボティクス・自動化を58%の雇用主が2030年までの変革要因として挙げ、AI・ビッグデータを最も成長が速いスキル群の一つとしています。
5-1. 需要が見込まれる職種
- ロボティクスエンジニア:ROS 2、経路計画、制御、センサー統合、実機評価を担当
- AI/コンピュータビジョンエンジニア:VLM、物体検出、姿勢推定、時系列解析を実装
- MLOps/Edge AIエンジニア:学習データ、モデル配布、監視、量子化、推論最適化を担当
- PLC・制御エンジニア:シーケンス、インターロック、通信、設備改造、安全確認を担当
- デジタルツインエンジニア:3D環境、物理シミュレーション、sim-to-real検証を担当
- OTセキュリティ人材:ネットワーク分離、資産管理、アクセス制御、インシデント対応を担当
- IT/OTコンサルタント・PM:経営KPIと現場要件を統合し、PoCから展開までを推進
5-2. フィジカルAI案件で評価されやすいスキル
スキルは「AI」「ロボット」と広く書くよりも、データの収集から実機への実装まで、具体的な成果物で示すと伝わりやすくなります。たとえば、ROS 2でカメラとロボットアームを統合した経験、OPC UAでPLCタグを収集して異常検知モデルを運用した経験、NVIDIA Isaac Simで合成データを作成し、実機での精度を改善した経験などです。
| 領域 | 具体的な技術 | ポートフォリオ例 |
|---|---|---|
| AI・データ | Python、PyTorch、VLM、時系列解析、MLOps | 外観検査の精度・誤検知・推論時間を比較 |
| ロボティクス | ROS 2、MoveIt、SLAM、センサー融合 | 把持タスクの成功率と失敗分類を提示 |
| シミュレーション | Isaac Sim/Lab、Omniverse、OpenUSD | sim-to-realの条件差と改善結果を記録 |
| 制御・OT | PLC、OPC UA、SCADA、MES、産業ネットワーク | 読み取り専用連携から承認付き制御まで設計 |
| 安全・運用 | リスクアセスメント、監視、フォールバック | 異常時の停止・復旧・ロールバック手順を作成 |
5-3. フリーランスは「現場で実装できる専門性」を示す
フィジカルAI関連の案件では、研究・試作だけでなく、データ収集、エッジへの実装、既存設備との接続、運用監視まで対応できる人材が求められます。職務経歴書では、担当工程、対象設備、使用技術、データ量、制御周期、精度、停止時間、改善率、チーム内での責任範囲を具体的に記載しましょう。守秘義務により数値を記載できない場合も、「複数ラインへの展開」「リアルタイム推論」「PLCとの連携方式」など、再現可能なスキルの単位で表現できます。
AI・製造・ロボティクス分野での経験を、次のキャリアでどう活かすか迷っている方は、エンベストへご相談ください。希望する業務内容や働き方を踏まえて、案件選びをサポートします。
まとめ
フィジカルAIは、現実世界を認識し、推論し、ロボットや自律機械で行動するAIです。VLMは視覚と言語の理解、VLAは行動生成、世界モデルは未来予測を担い、デジタルツインは安全な学習・検証環境を提供します。製造業では、AIがPLCの決定論的制御や安全機能を置き換えるのではなく、OPC UAやエッジ基盤を介して判定・予測・最適化を補完する構成が現実的です。
人手不足と技能継承を背景に、製造、物流、建設、介護、災害対応などで導入機会は広がっています。一方、実装には、データ品質、安全性、処理の遅延、OTセキュリティ、運用監視への対応が欠かせません。自然言語などによって操作性を高める場合も、確認応答や承認を挟み、誤認識を前提とした設計が必要です。導入時には、本体価格だけでなく、設備の改造、検証、保守、再学習まで含むTCOを確認します。今後は、AIモデルに関する知識に加え、ROS 2、PLC、OPC UA、シミュレーション、現場でのリスクアセスメントを結び付けられる人材の価値が高まるでしょう。
フィジカルAI、生成AI、ロボティクス領域で、自分の専門性を活かせる案件を探したい方は、エンベストの無料登録から希望条件をご相談ください。
あわせて読みたい
フィジカルAIを含む製造業DXで求められる職種やスキル、キャリアの考え方を詳しく知りたい方は、こちらの記事もご覧ください。
製造業DXで求められるエンジニアスキルとは?スマートファクトリー時代の職種別スキルとキャリア戦略
製造業DXで機械・電気エンジニアの需要が高まっている背景や、フリーランスの活躍領域を解説しています。
製造業DXで機械・電気エンジニアのフリーランス需要が伸びる理由
スマートファクトリーや設備自動化に関わる生産技術エンジニアの仕事内容、必要なスキル、将来性を確認できます。
生産技術エンジニアとは?仕事内容と必要スキル【2026年版】