


フィジカルAIとは?普及を促す技術進化と人手不足
なぜ今フィジカルAIなのか?技術進化と人手不足から読み解く
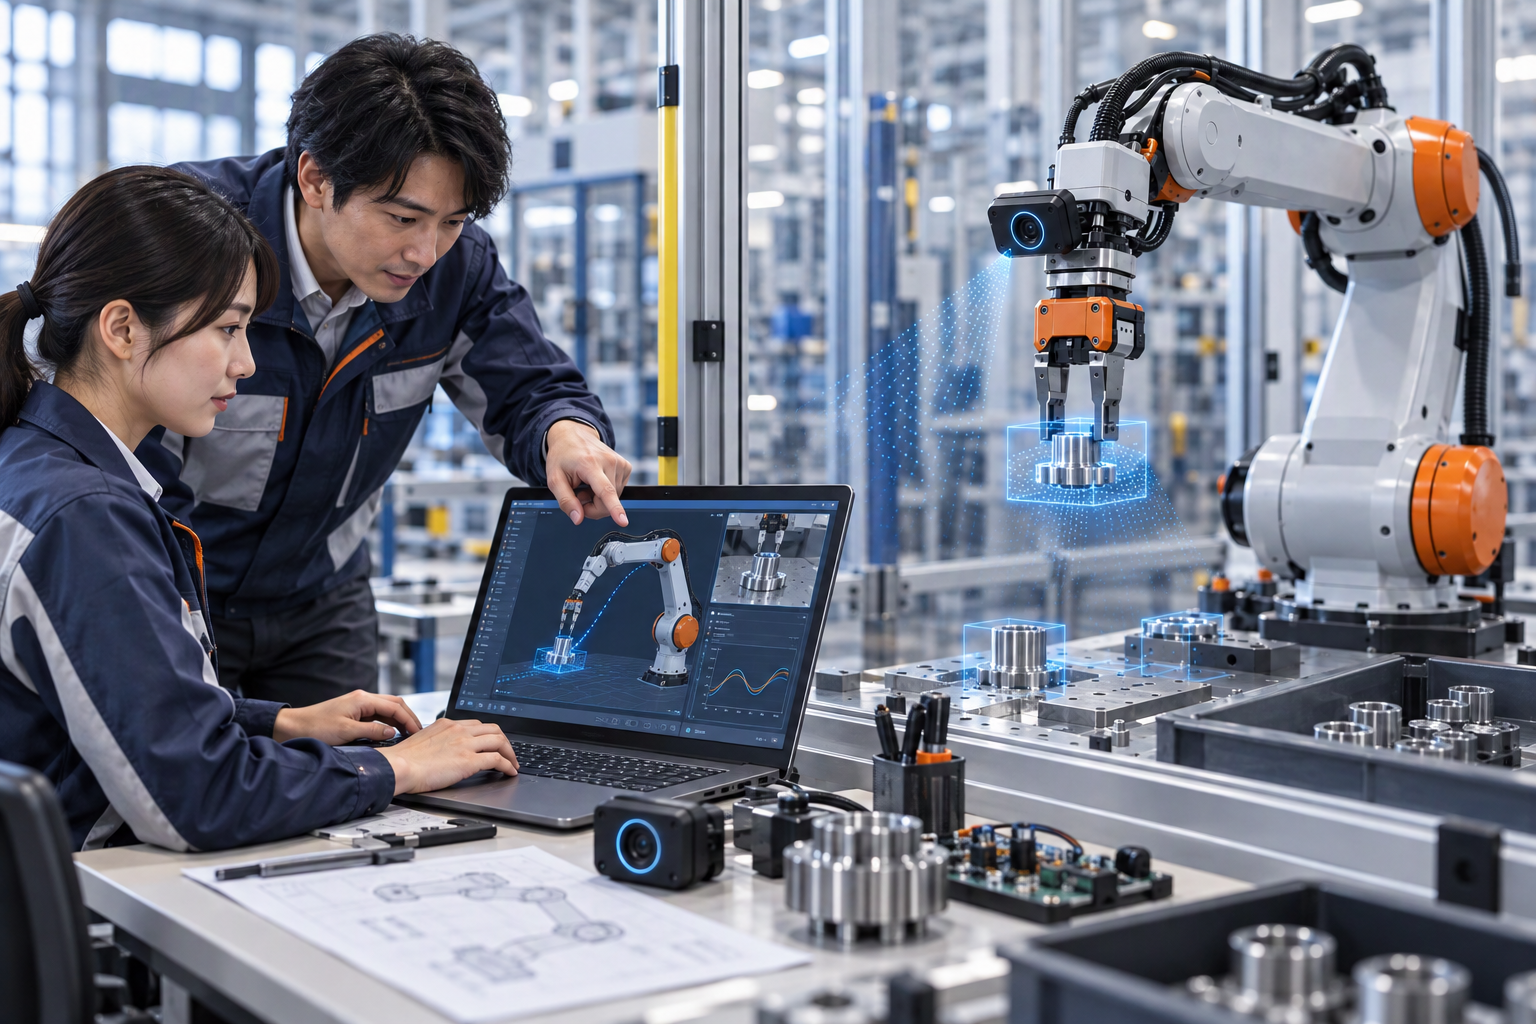
フィジカルAIとは、カメラやセンサーで現実世界を認識し、ロボットや車両などを通じて行動するAIです。本稿では、生成AI、シミュレーション、エッジコンピューティングの進歩がなぜ普及を後押ししているのかを整理します。さらに、日本の人手不足との関係、製造・物流・建設・介護での活用、人材需要とフリーランスのキャリア機会まで解説します。
AI・データ・DX領域で自分の経験をどう生かせるか知りたい方は、ご相談ください。開発経験だけでなく、業務設計やPoC推進の経験も案件選びの強みになります。
1. フィジカルAIとは何か
1-1. フィジカルAIは現実世界で行動するAI
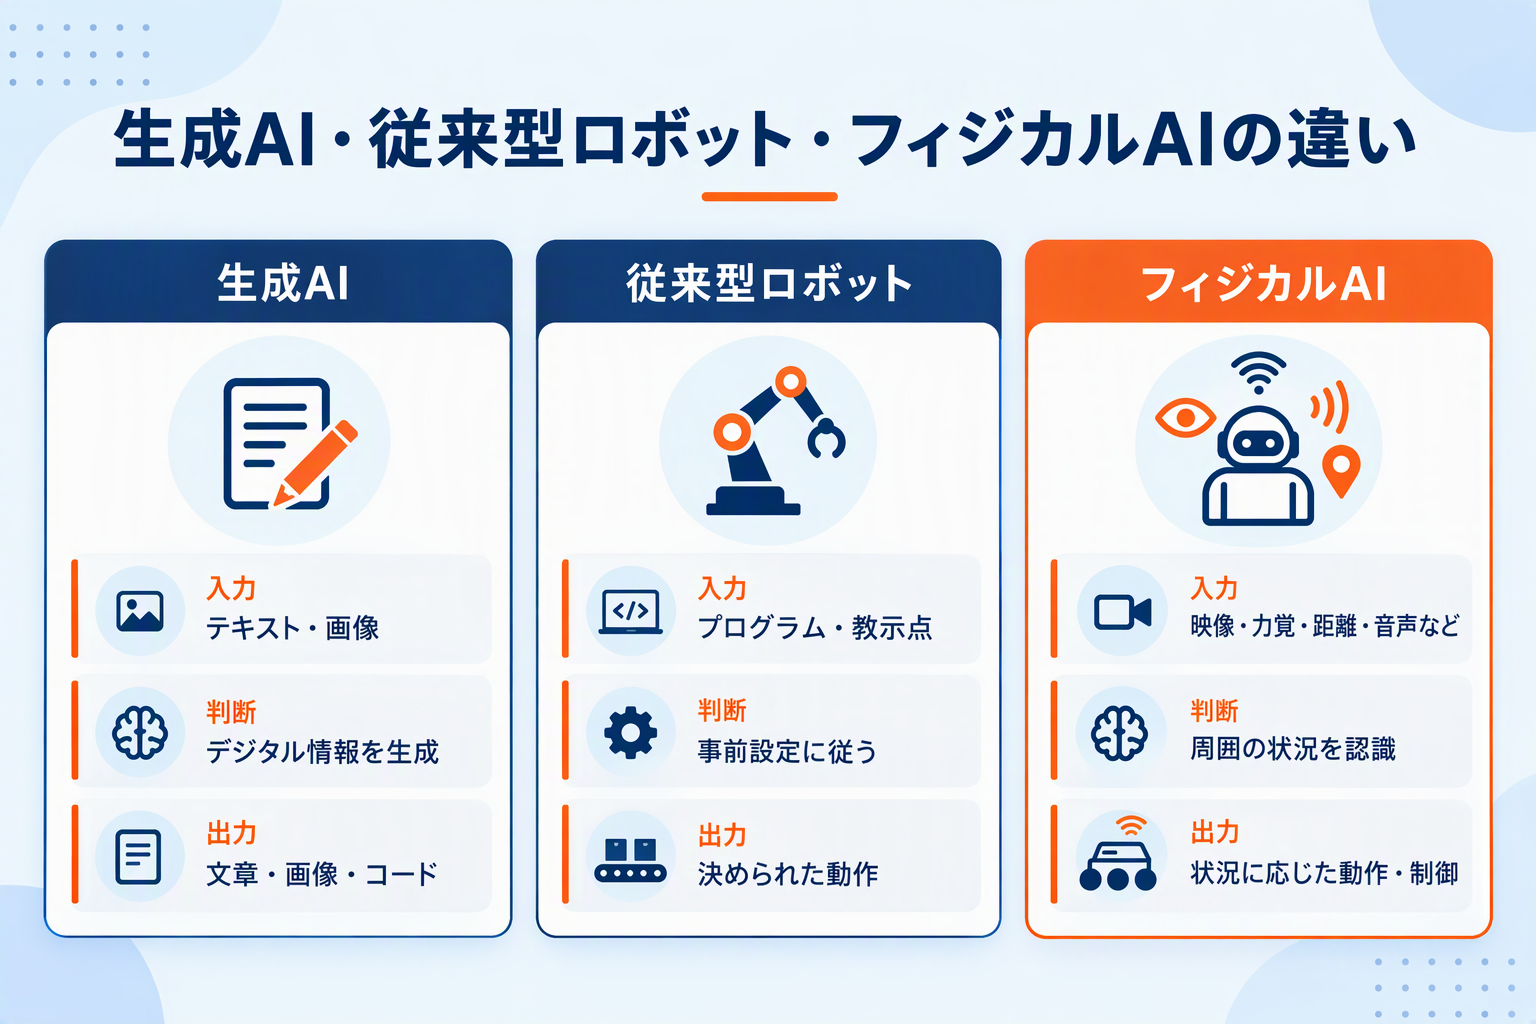
結論から言えば、フィジカルAIは「認識・判断・行動」を現実空間でつなぐAIです。生成AIが文章や画像などのデジタル情報を出力するのに対し、フィジカルAIはロボットアーム、搬送ロボット、自動運転車、ドローン、建設機械などの動作につなげます。
NVIDIAは、物理法則を理解し、複雑な指示を解釈して現実世界で行動するモデルやソフトウェア群をフィジカルAIの基盤として位置づけています。2026年にはCosmos、Isaac、GR00Tなどを軸に、産業用ロボット、ヒューマノイド、医療ロボットの企業との連携を拡大しました。
1-2. 従来の産業用ロボットとの違い
従来型ロボットの多くは、あらかじめ決めた位置、順序、速度で同じ作業を繰り返すことに強みがあります。一方、フィジカルAIはセンサー入力をもとに周囲の変化を捉え、状況に応じて行動を選びます。たとえば、形状や置き方が毎回異なる部品を認識してつかむ、作業員を避けて搬送経路を変える、といった対応です。
| 比較項目 | 生成AI | 従来型ロボット | フィジカルAI |
|---|---|---|---|
| 主な対象 | 文章・画像・コード | 定型的な物理作業 | 変化を含む現実世界 |
| 入力 | テキスト・画像 | プログラム・教示点 | 映像・力覚・距離・音声など |
| 出力 | デジタルコンテンツ | 事前設定した動作 | 状況に応じた動作・制御 |
| 代表例 | LLM、画像生成AI | 溶接・塗装ロボット | AMR、自律施工、知能ロボット |
ただし、フィジカルAIは何でも自律的にこなす万能技術ではありません。誤認識や通信遅延が現実の事故につながるため、安全設計、フェイルセーフ、ログ監視、人による介入手順が欠かせません。デモの成功率だけでなく、例外時の停止、安全規格への適合、保守性を含めて評価する必要があります。
2. フィジカルAIが注目される理由
2-1. 生成AIの進化が普及を後押ししている
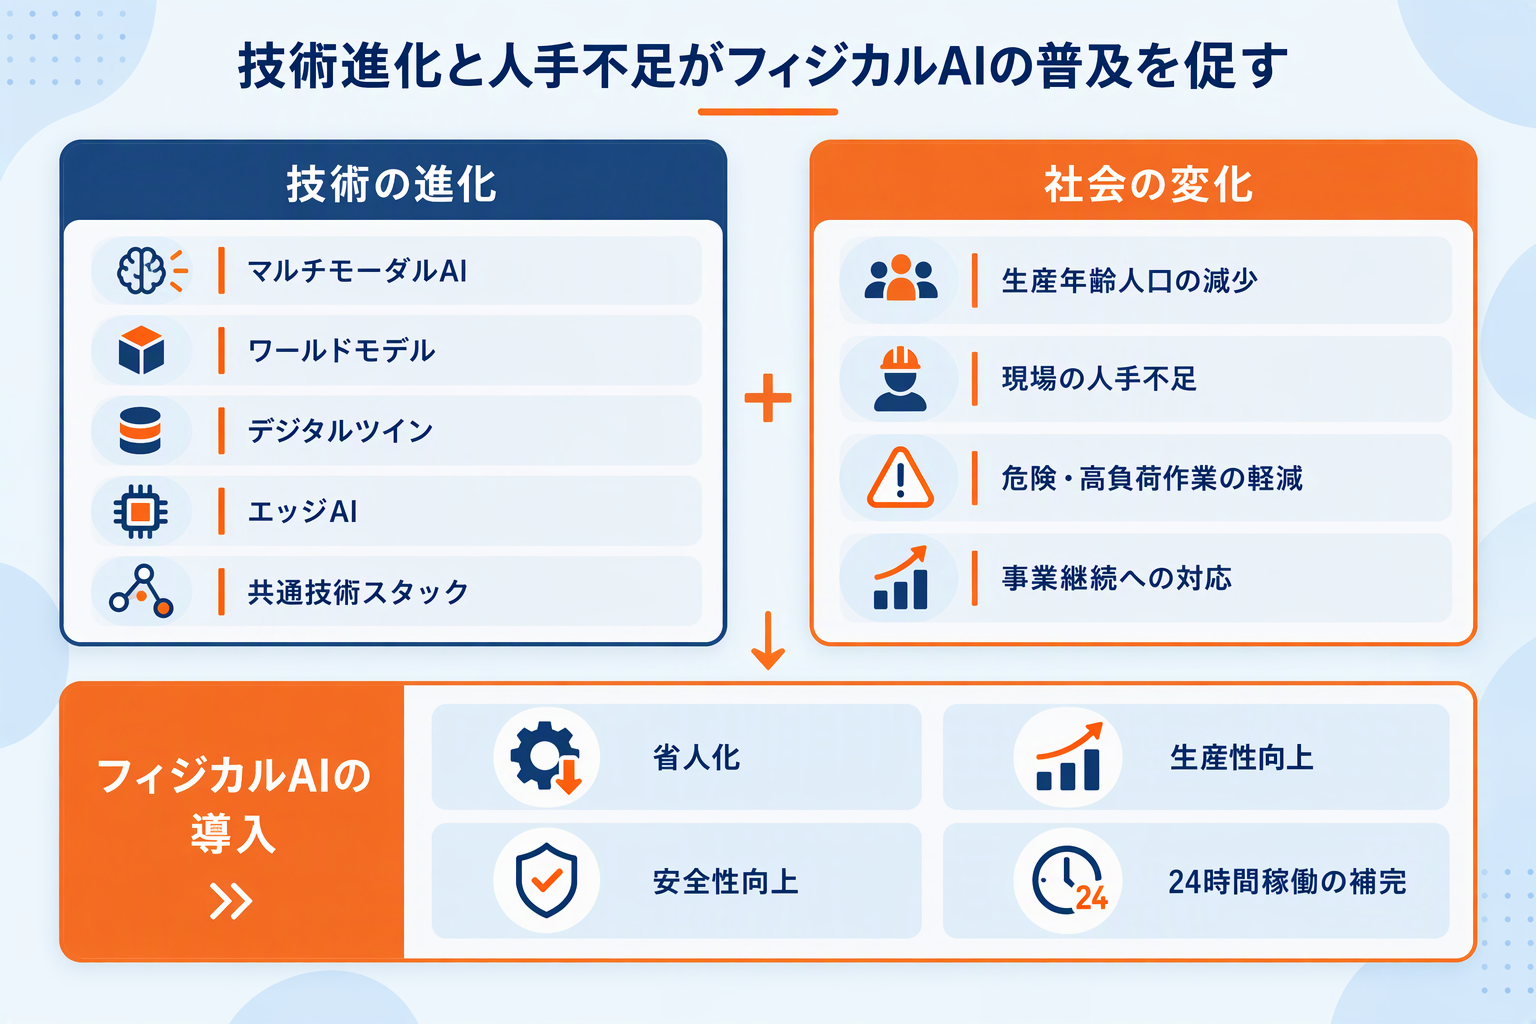
フィジカルAIが今注目される第一の理由は、AIが言語や画像を横断して扱えるようになり、ロボットに指示を与える方法と学習方法が変わったためです。特に、マルチモーダルAI、ワールドモデル、デジタルツイン、エッジAIの進歩が重なり、研究室の技術を現場へ移す条件が整いつつあります。
2-2. マルチモーダルAIが指示理解を広げる
マルチモーダルAIは、文章、画像、音声、センサーデータなど複数の形式をまとめて扱うAIです。ロボットにとっては「棚の青い箱を作業台に運ぶ」といった自然言語の指示を、カメラ映像と結び付けて理解する土台になります。作業ごとに細かなルールをすべて記述する方式から、意図を伝えて必要な行動を組み立てる方式へ近づく点が重要です。
2-3. ワールドモデルとシミュレーションが学習を支える
現実のロボットだけで学習させると、設備、時間、安全の制約が大きくなります。そこで重要になるのが、現実環境を仮想空間に再現するデジタルツインと、物体の動きや接触を予測するワールドモデルです。NVIDIAは、OmniverseとIsaacを使った物理的に精密なシミュレーションを、ロボットや生産ラインの設計、テスト、仮想立ち上げに利用する構想を示しています。FANUC、ABB Robotics、YASKAWA、KUKAの稼働ロボット群を含む企業が関連技術を統合しています。
仮想環境で多様な条件を反復し、その学習結果を実機へ移す考え方は「Sim-to-Real」と呼ばれます。ただし、摩擦、照明、部品のばらつき、人の動きなどを完全に再現することはできません。現場データによる追加学習と、実機での段階的な検証が必要です。
2-4. エッジAIがリアルタイム制御を可能にする
ロボットが障害物を避けたり、アームの力を調整したりする処理では、クラウドとの通信を待てない場面があります。そこで、機体や工場内の計算機で推論するエッジAIが重要です。GPUや専用アクセラレーターの性能向上により、画像認識や経路計画を現場側で処理しやすくなりました。クラウドは大規模学習や全体最適、エッジは低遅延の制御という役割分担が現実的です。
2-5. 技術スタックが共通化し始めた
フィジカルAI開発では、ROS 2、Python、C++、コンピュータビジョン、制御工学、シミュレーター、MLOpsなど複数領域を組み合わせます。共通フレームワークや学習済みモデルが増えたことで、すべてをゼロから作る必要は減りました。一方、ロボットごとのI/O、安全要件、稼働環境は異なるため、最終的なシステム統合の難しさは残ります。
AI・クラウド・組み込みなどの経験を、フィジカルAI領域でどう生かせるか知りたい方は、お気軽ににご相談ください。これまでの経験を整理し、参画を検討できる案件領域を確認できます。
2-6. 人手不足が導入を加速させている
第二の理由は、フィジカルAIが単なる技術トレンドではなく、事業継続の課題に結び付いていることです。日本の15歳から64歳の人口は2020年の約7,509万人から2040年には約6,213万人へ減る見通しです。人を採用して補うだけでは対応しにくい業界ほど、省人化と生産性向上への投資が優先されます。
2-7. 自動化の目的は「人をゼロにすること」ではない
現場での導入目的は、単純な人員削減だけではありません。採用が難しい夜間作業、重量物の運搬、高所や災害現場の点検、反復作業などを機械に任せ、人は判断、対人支援、改善、監督などへ集中することが主な狙いです。人とロボットの役割を分解し、負荷や危険を減らす視点が導入効果を高めます。
- 人の移動距離や待ち時間を減らす
- 危険区域への立ち入りを減らす
- 熟練者の判断をデータ化し、標準化を支援する
- 24時間稼働が必要な工程を補完する
- 人は例外対応や顧客対応など付加価値の高い仕事を担う
2-8. 導入判断ではROIと運用条件を先に定義する
フィジカルAIは、技術的に動くことと事業として使えることが別です。PoC前に、対象作業の工数、エラー率、事故リスク、停止損失、必要人員を計測し、改善目標を決める必要があります。狭い一工程で成果が出ても、設備変更、保守、教育、サイバーセキュリティまで含めると費用対効果が合わない場合があります。
- 対象業務:頻度が高く、手順を分解できるか
- 環境:床、照明、通信、動線をロボット向けに整えられるか
- 安全:異常停止、人の介入、責任分界を定義できるか
- データ:学習・評価に必要な現場データを継続取得できるか
- 経済性:初期費用だけでなく保守費、停止時の代替手段も含めたか
3. フィジカルAIの主な活用分野
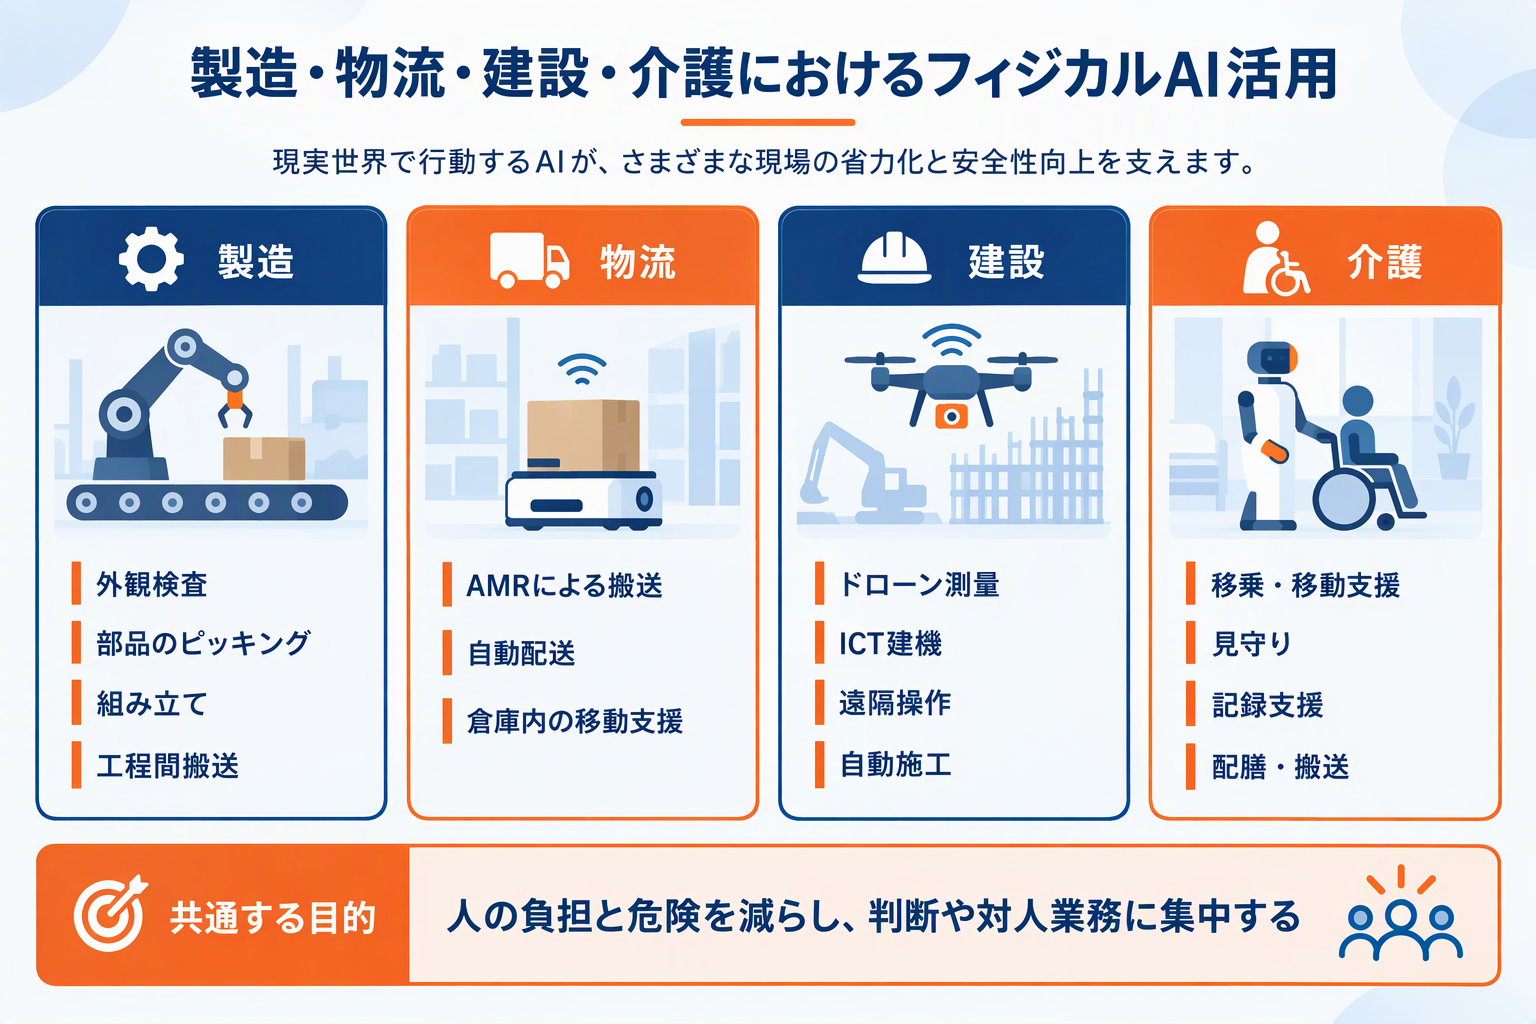
フィジカルAIは、物理作業が多く、人手不足や安全性の課題が大きい業界から導入が進みます。ただし、業界ごとに自動化しやすい仕事と、人が担うべき仕事は異なります。
3-1. 製造業:変種変量生産とスマートファクトリー
製造業では、溶接や塗装のような定型工程に加え、外観検査、ばら積み部品のピッキング、組み立て、工程間搬送、予知保全へAI活用が広がっています。スマートファクトリーでは、設備データ、画像、作業実績を統合し、ロボットや生産計画を最適化します。
国際ロボット連盟によると、2025年に世界の工場へ新たに設置された産業用ロボットは60万台を超え、世界の稼働台数は過去最高の500万台に達しました。日本の新規設置台数は3万6,219台で、前年比19%減となり、市場規模は中国、米国に次ぐ世界3位でした。最新統計は、産業用ロボットの導入が世界全体では拡大する一方、日本では年ごとの変動があることを示しています。
実装上の要点は、PLC、MES、ERPなど既存システムとの接続です。AIモデルの精度が高くても、生産指示や品質記録と連携できなければ全体最適にはなりません。OTとITの両方を理解するシステムインテグレーション人材が重要になります。
3-2. 物流:AMRと自動配送で移動を省力化
倉庫では、AMR(自律走行搬送ロボット)が作業者や障害物を避けながら商品や棚を運びます。固定経路を走るAGVより柔軟にレイアウト変更へ対応しやすく、人の長距離歩行を減らせる点が特徴です。屋外では、低速・小型の自動配送ロボットがラストワンマイル配送を補完します。
経済産業省は、2023年4月から一定要件を満たす低速・小型ロボットが届出制で公道走行できるようになったと整理しています。2025年時点では、東京都中央区、神奈川県横浜市、大阪府東大阪市などでB2C・B2Bの事例が広がっています。物流需要の約34%が2030年に運べなくなる可能性も示され、自動配送は人手不足への選択肢の一つです。
課題は、繁忙期の物量変動、WMSとの連携、人とロボットが交差する動線、複数台の群制御です。導入ではロボット単体の性能より、入出庫から梱包、出荷までの業務全体を見直す必要があります。
3-3. 建設:自動施工と遠隔化で安全性を高める
建設では、ドローン測量、ICT建機、遠隔操作、自動施工、画像による出来形確認などが進みます。国土交通省のi-Construction 2.0は、2040年度までに建設現場の省人化を少なくとも3割、生産性を1.5倍にする目標を掲げています。柱は、施工、データ連携、施工管理のオートメーション化です。
現場ごとに地形や天候が変わる建設業は、工場より環境の不確実性が高い領域です。そのため、完全自律化を一気に目指すより、測量の自動化、危険区域の無人化、遠隔監視など、効果と安全性を確認しやすい工程から段階的に進める方法が現実的です。
3-4. 介護:職員を置き換えず、負担を減らす
介護では、移乗支援、移動支援、見守り、排泄予測、記録支援、配膳・搬送などにロボットやAIが使われます。厚生労働省の推計では、介護職員は2022年度の約215万人に対し、2026年度に約240万人、2040年度に約272万人が必要です。需要増と働き手の減少が重なるため、生産性向上はサービス維持の前提になります。
ただし、介護は身体状況や本人の意思を踏まえる対人サービスです。見守りセンサーで得た情報を誰が確認するか、誤検知時にどう対応するか、プライバシーと同意をどう扱うかまで設計しなければなりません。テクノロジーはケアを代替するのではなく、職員が利用者と向き合う時間を確保する手段として評価する必要があります。
ロボティクス案件では、AIモデル開発だけでなく、ROS 2、C++、クラウド、組み込み、データ基盤、業務設計の経験も評価対象です。エンベストで経験を棚卸しし、参画可能な案件領域を確認してみましょう。
4. フィジカルAI分野で求められる人材とキャリア
4-1. AIと現場知識を兼ね備えた人材需要が高まる
フィジカルAIの普及で価値が高まるのは、AIのアルゴリズムだけを理解する人ではなく、現場の制約を要件へ落とし込み、実機で運用できる人材です。経済産業省も、ロボットの設計・開発や導入に関わる人材不足を課題として挙げ、産学連携による育成を進めています。
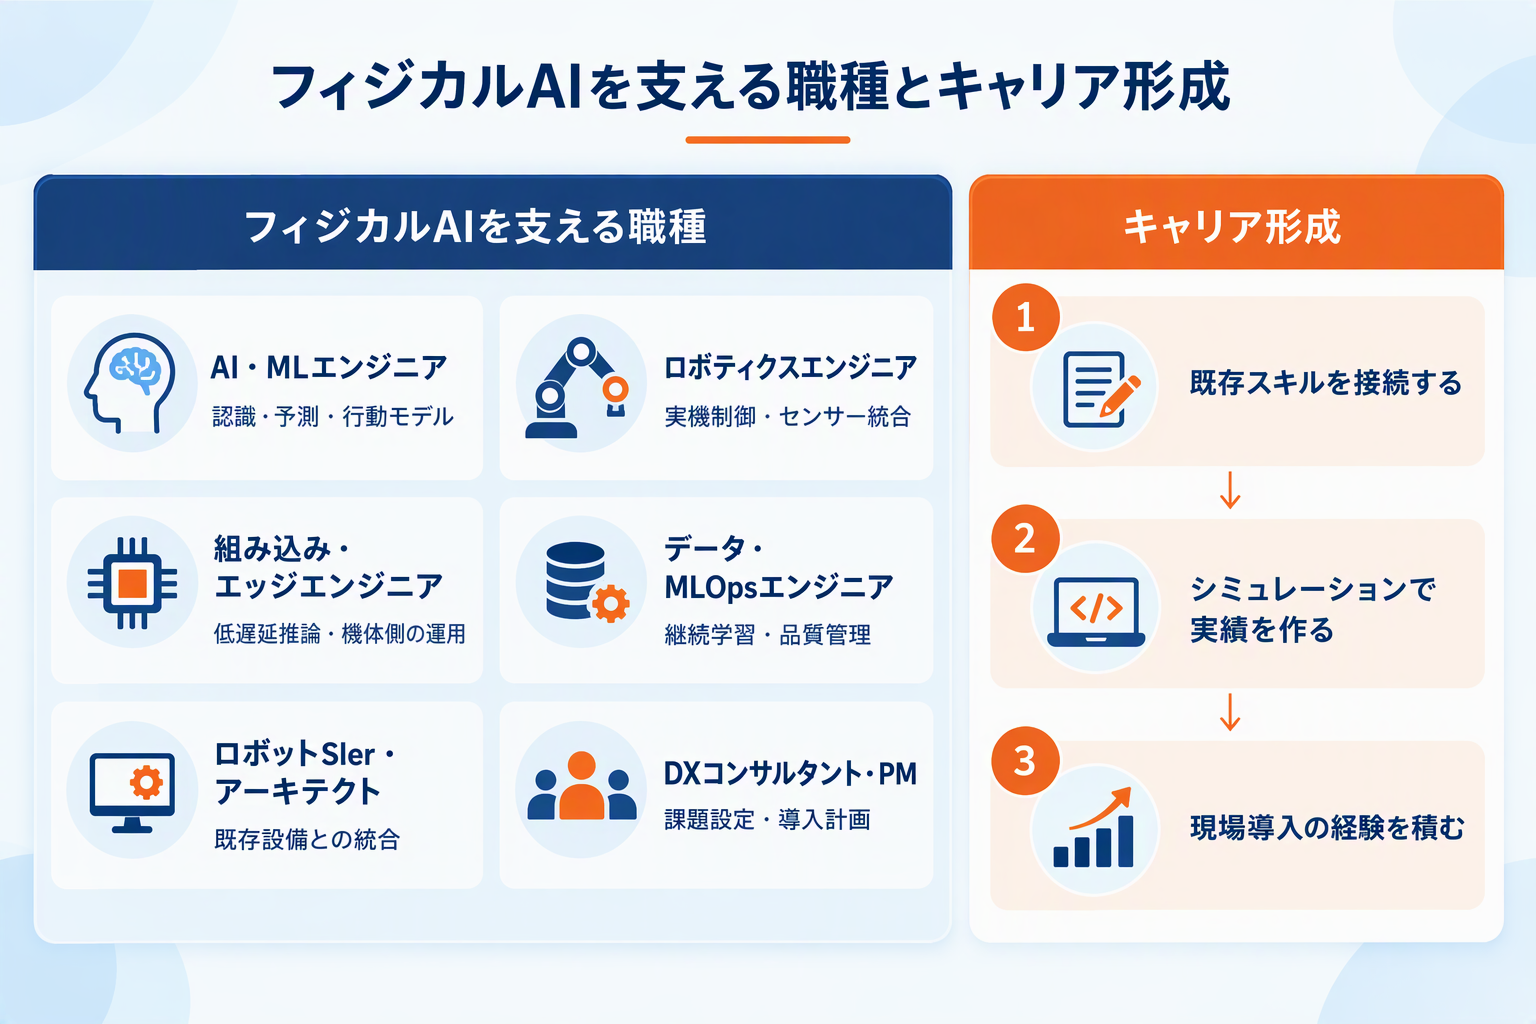
4-2. 求められる主な職種とスキル
| 職種・役割 | 主なスキル | 現場での価値 |
|---|---|---|
| AI・MLエンジニア | Python、PyTorch、画像認識、VLM、強化学習 | 認識・予測・行動モデルの開発と評価 |
| ロボティクスエンジニア | ROS 2、C++、制御工学、SLAM、経路計画 | 実機制御とセンサー統合 |
| 組み込み・エッジエンジニア | Linux、CUDA、Jetson、リアルタイム処理 | 低遅延推論と機体側の安定運用 |
| データ・MLOpsエンジニア | データパイプライン、監視、CI/CD、モデル管理 | 現場データの継続学習と品質管理 |
| ロボットSier・アーキテクト | PLC、MES、ネットワーク、安全設計 | 既存設備との統合と導入全体設計 |
| DXコンサルタント・PM | 業務分析、ROI、PoC設計、ベンダー管理 | 課題設定と実装ロードマップ策定 |
4-3. フリーランス案件では「境界領域」の経験が強みになる
フィジカルAI案件は、モデル開発だけで完結しません。カメラ選定、データ収集、施設ネットワーク、クラウド連携、実機試験、安全レビュー、導入後の監視まで工程が広いため、複数領域をつなぐ経験が評価されやすくなります。
- 画像認識モデルを工場カメラへ実装した経験
- ROS 2とクラウドAPIを連携した経験
- IoTデータ基盤やデジタルツインを構築した経験
- 製造、物流、建設、医療・介護の業務要件を整理した経験
- PoCのKPI設計から本番移行、運用定着まで推進した経験
案件を探す際は「フィジカルAI」という名称だけに絞らないことも重要です。求人・案件票では、ロボティクス、AMR、自動運転、コンピュータビジョン、スマートファクトリー、デジタルツイン、エッジAI、組み込みAI、ロボットSIなどの言葉で募集される場合があります。
4-4. キャリア形成は3段階で進める
1. 既存スキルを接続する
Web・クラウド人材ならロボットの管理APIやデータ基盤、AI人材なら画像認識や異常検知、組み込み人材ならエッジ推論といった接点を見つけます。
2. シミュレーションで実績を作る
ROS 2、Gazebo、Isaac Simなどを使い、経路計画、物体検出、マニピュレーションの小規模な成果物を作ります。実機がなくても、設計と評価の考え方を示せます。
3. 現場導入の経験を積む
PoCでは精度だけでなく、停止条件、ログ、再現性、運用手順、費用対効果を成果として残します。本番移行まで関わった経験は市場価値につながります。
将来性を考える際は、特定のロボット製品だけに依存しない基礎力も重要です。線形代数、確率統計、制御、座標変換、ネットワーク、Linux、ソフトウェアテストは、技術スタックが変わっても活用できます。加えて、ISO 10218などの産業用ロボット安全規格や、リスクアセスメントの考え方を理解すると、現場実装に強い人材へ近づけます。
5. まとめ:フィジカルAIは技術と社会課題が交差する領域
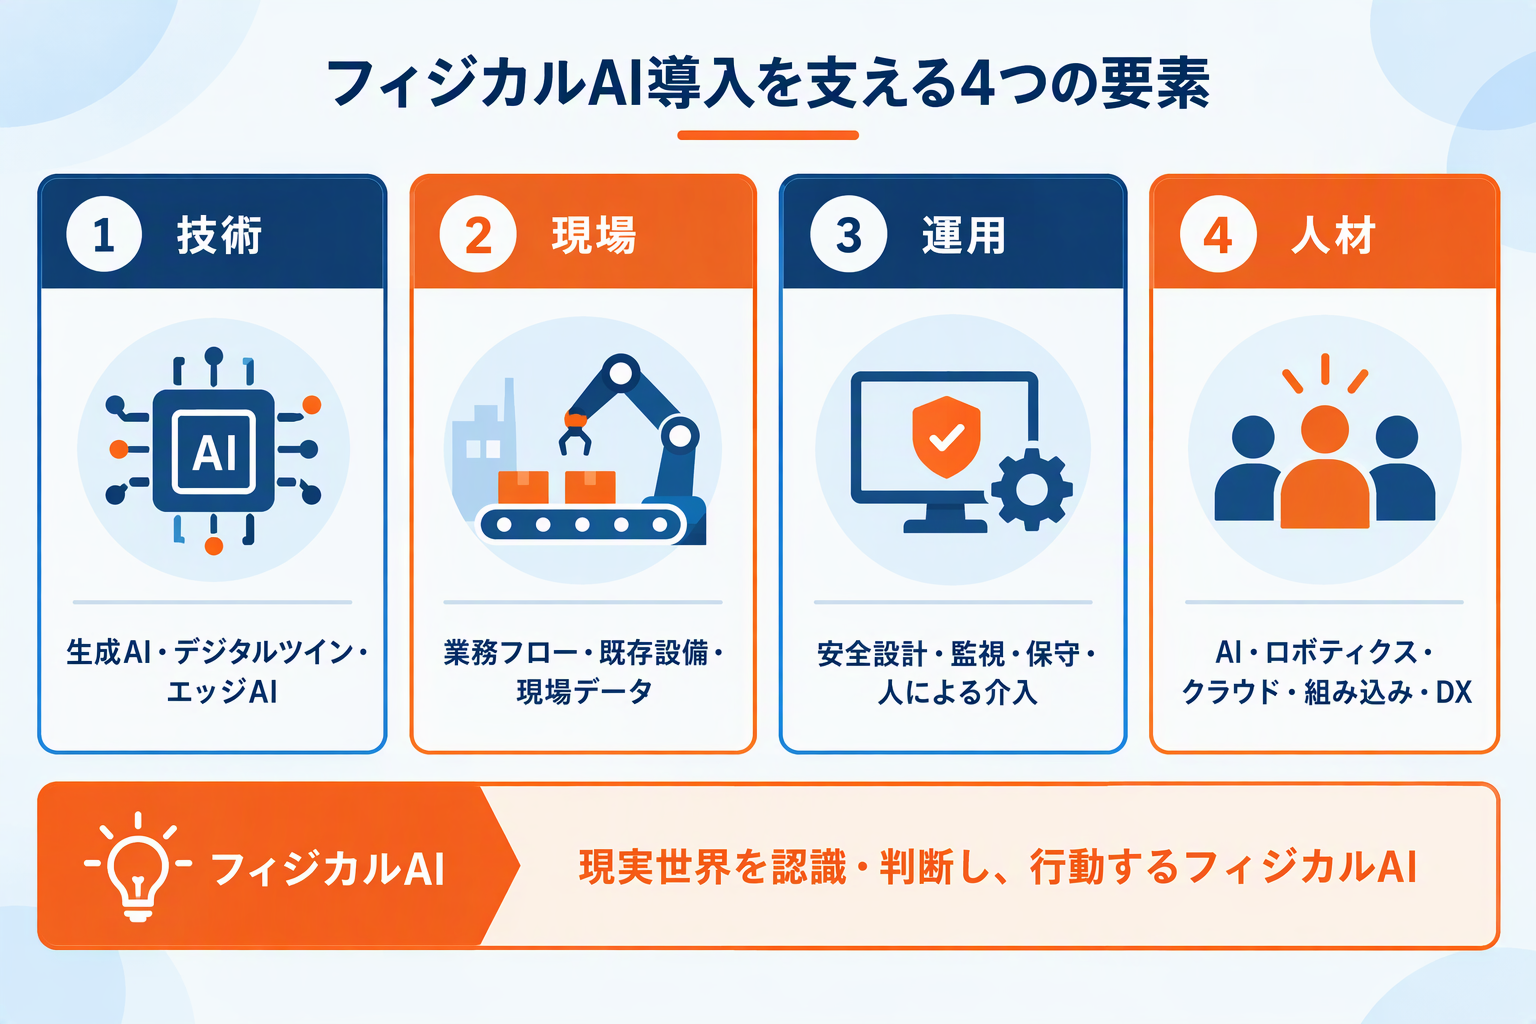
フィジカルAIが今注目されるのは、生成AI、マルチモーダルAI、デジタルツイン、GPU、エッジAIの進歩によって、現実世界を認識して行動する仕組みを作りやすくなったためです。同時に、生産年齢人口の減少と業界ごとの人手不足が、導入を「将来の研究」から「事業継続の手段」へ変えています。
製造では柔軟な自動化、物流では搬送と配送、建設では自動施工と遠隔化、介護では職員の負担軽減が主な活用領域です。ただし、成功の鍵はAIモデルの性能だけではありません。安全、既存設備との接続、業務フロー、現場データ、運用体制を一体で設計する必要があります。
AIエンジニアやロボティクスエンジニアに加え、ソフトウェア、クラウド、組み込み、データ基盤、DXコンサルティングの経験を持つ人にも参画機会があります。自分の専門性を現場課題へどう接続できるかを整理することが、フィジカルAI時代のキャリア形成の第一歩です。
フィジカルAI、生成AI、データ、DX領域の案件に関心がある方は、エンベストへご登録・ご相談ください。経験や希望条件を整理し、専門性を生かせる案件選びを支援します。
あわせて読みたい
製造業DXに必要な職種別スキルやキャリア戦略を詳しく知りたい方はこちら。
製造業DXで求められるエンジニアスキルとは?スマートファクトリー時代の職種別スキルとキャリア戦略
組込みエンジニアの仕事内容や必要なスキル、キャリアの選択肢を確認できます。
組込みエンジニアとは?ハードとソフトの「あいだ」をつなぐ仕事とキャリアを解説
製造業DXで機械・電気エンジニアの需要が高まる背景を解説しています。
製造業DXで機械・電気エンジニアのフリーランス需要が伸びる理由
参考情報・出典
NVIDIA Newsroom「NVIDIA and Global Robotics Leaders Take Physical AI to the Real World」(2026年3月16日)
厚生労働省「人口減少社会への対応と人手不足の下での企業の人材確保に向けて」
経済産業省「自動配送ロボットの社会実装に向けて」(2025年4月)
国土交通省「i-Construction 2.0を策定しました」(2024年4月16日)