


フィジカルAIエンジニアに必要なスキルと学習ロードマップ
フィジカルAIエンジニアには、機械学習だけでなく、ロボット制御、センサー、組み込み・エッジ、シミュレーション、安全設計をつなぐ力が求められます。すべてを最初から網羅する必要はなく、現在の専門性を起点に、隣接領域へ段階的に広げるのが現実的です。ここでは、フィジカルAIの概要と普及の背景、必要なスキル、6〜12か月を目安とした学習ロードマップ、製造・物流・建設・介護での活用、キャリア形成までを整理します。
AI・ロボティクス領域で、今の経験を生かせる案件やキャリアの方向性を整理したい方は、エンベストへご相談ください。
1. フィジカルAIエンジニアとは
1-1. 現実世界を認識・判断して行動するAIを開発する
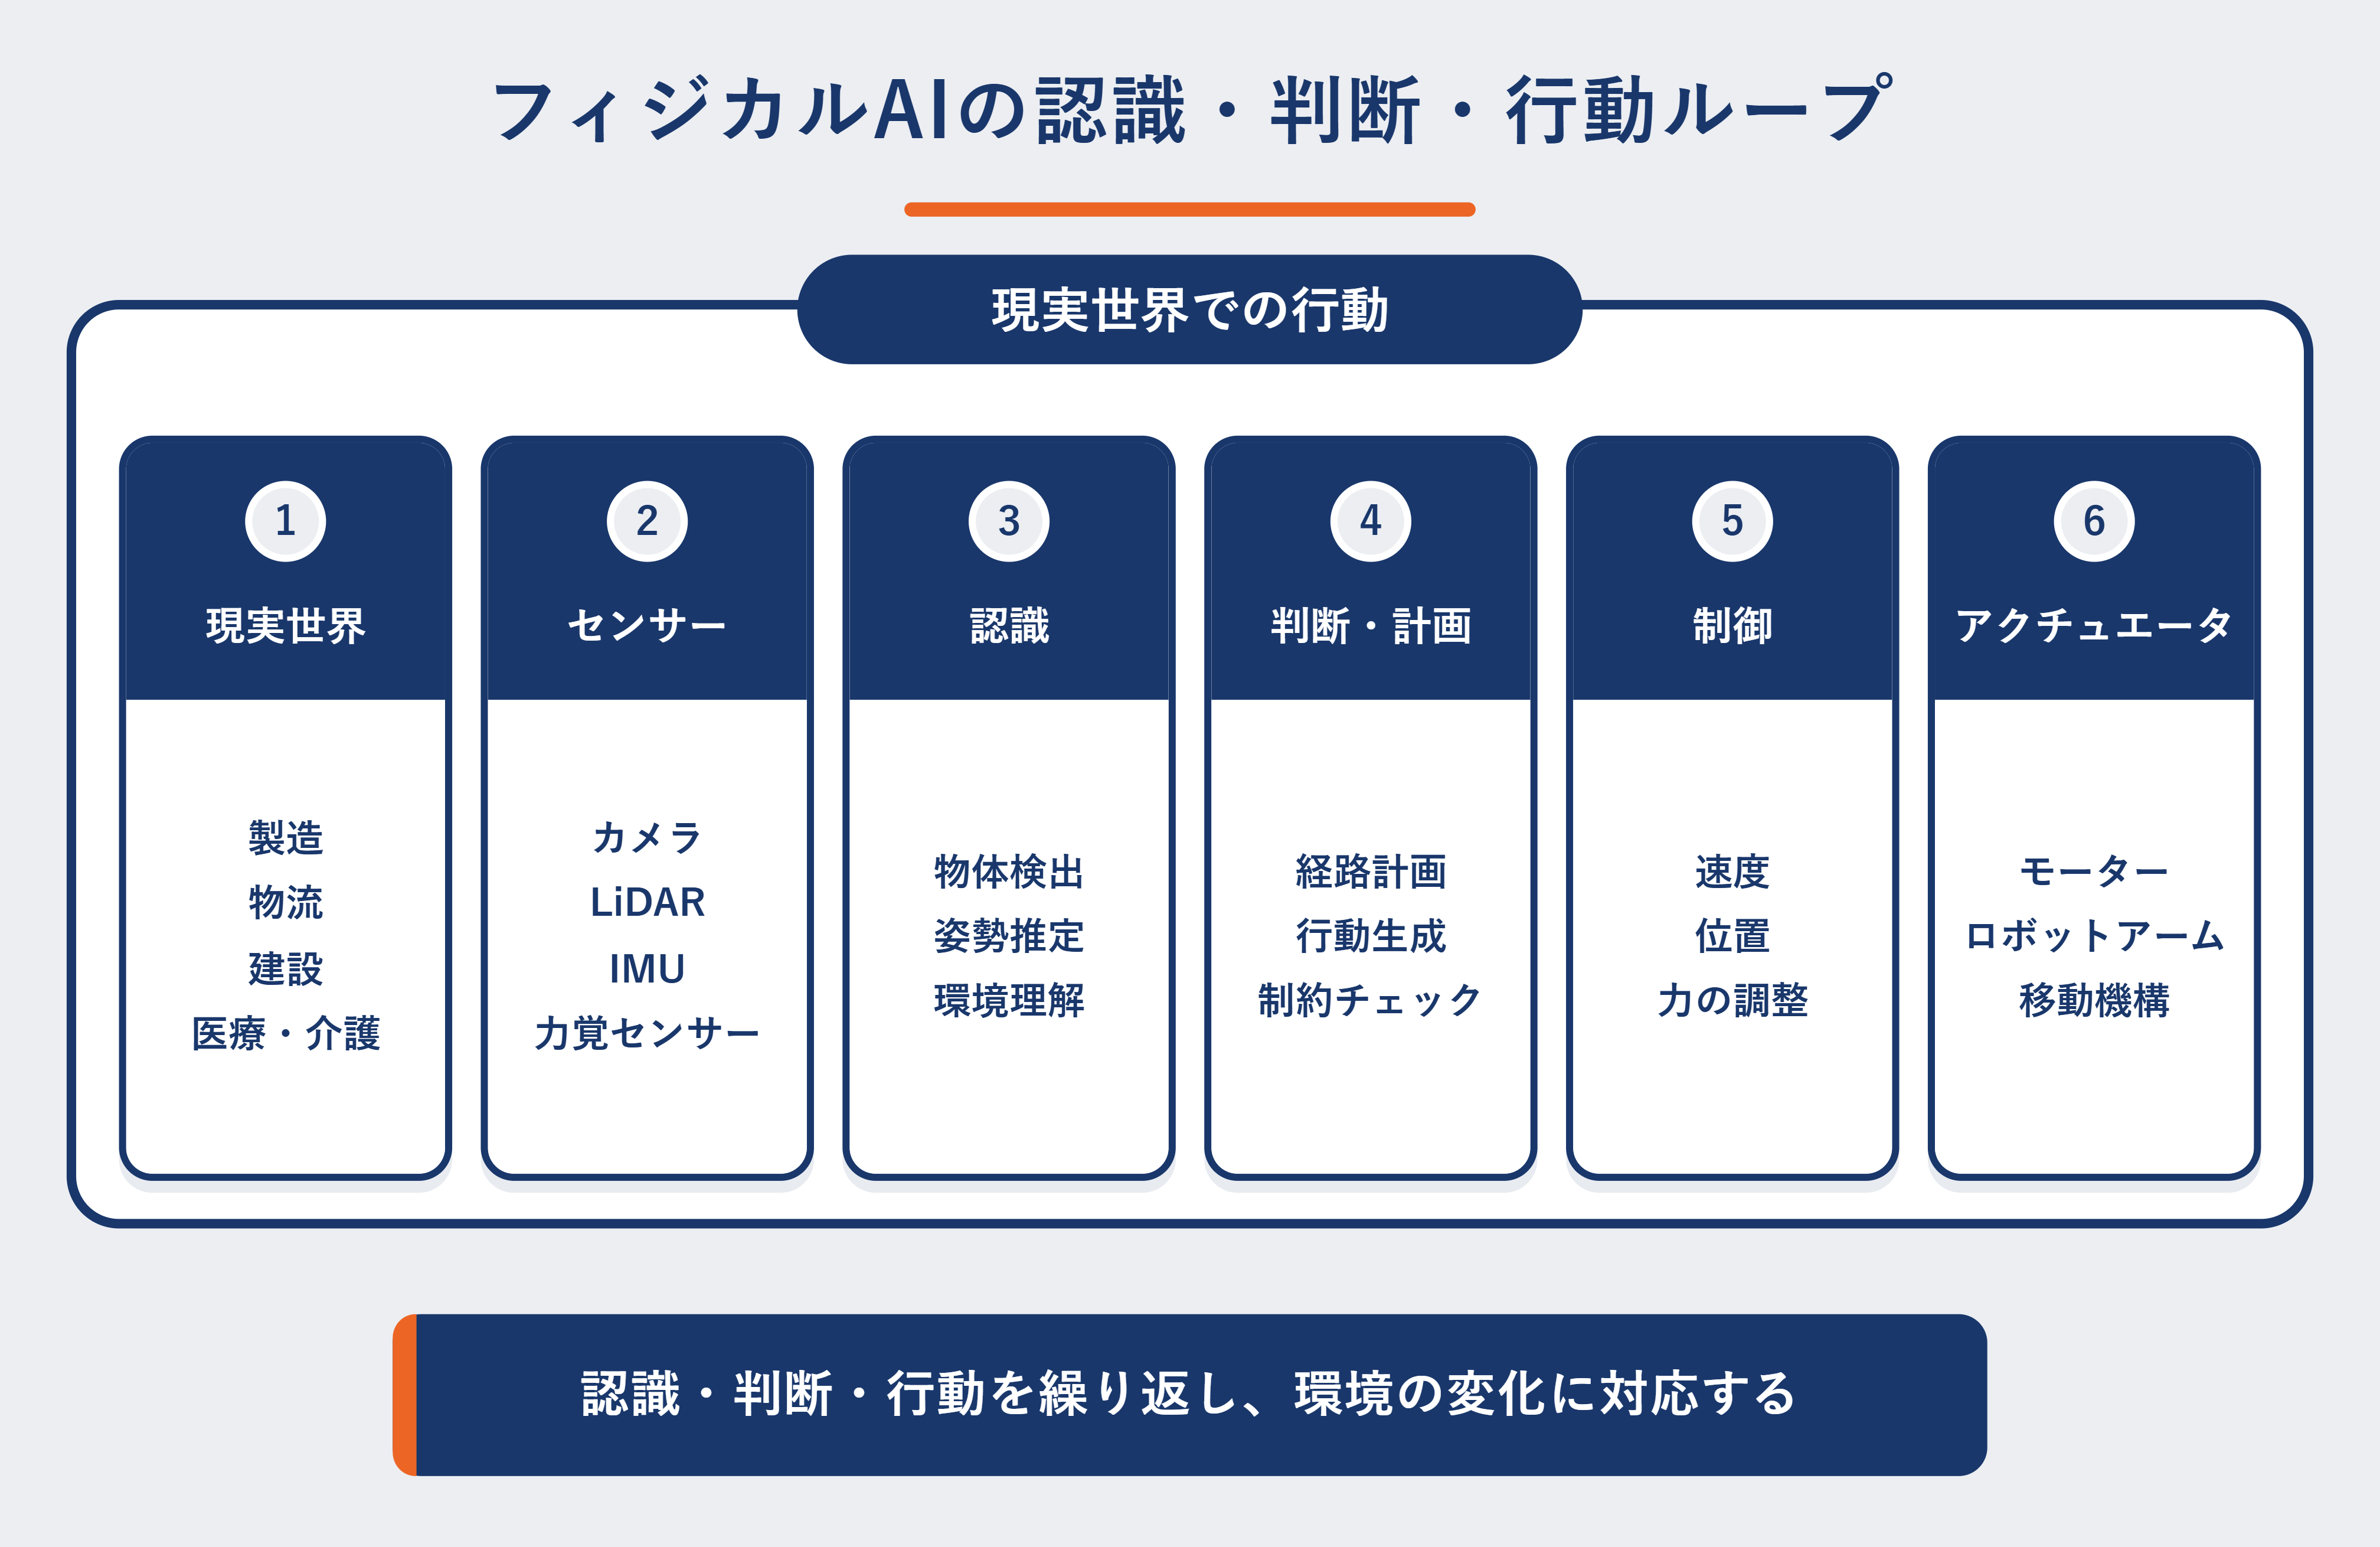
フィジカルAIとは、カメラやLiDAR、力覚センサーなどで現実世界を認識し、状況を判断したうえで、ロボットや機械を通じて行動するAIです。文章や画像を生成するAIと異なり、出力が物理動作につながる点が特徴です。認識・判断・行動のループを安定して回すため、AIモデル単体の精度だけでなく、遅延、制御周期、センサーの誤差、通信断、停止動作まで考慮します。
開発対象は、人型のヒューマノイドだけではありません。ロボットアーム、協働ロボット、AMR(自律走行搬送ロボット)、ドローン、建設機械、介護支援機器なども含まれます。そのため「フィジカルAIエンジニア」は一つの固定職種というより、機械学習、制御、組み込み、ロボティクス、クラウドを横断してシステムを成立させる役割の総称と捉えると分かりやすいでしょう。
1-2. 生成AI・ロボティクスAIとの違い
| 領域 | 主な入力 | 主な出力 | 重視する品質 |
|---|---|---|---|
| 生成AI | テキスト・画像・音声 | 文章・画像・コード | 妥当性、関連性、安全性 |
| ロボティクスAI | センサーデータ、地図、指令 | 認識結果、経路、制御指令 | 精度、リアルタイム性、頑健性 |
| フィジカルAI | 複数センサー、自然言語、環境状態 | 現実世界での一連の行動 | 安全性、再現性、環境変化への適応 |
実務では境界が重なります。たとえばVLM(Vision-Language Model)は画像と言語を結び付け、VLA(Vision-Language-Action)モデルは視覚・言語の理解から行動生成までを扱います。ただし、基盤モデルの出力をそのままモーターへ渡すのではなく、経路計画、制約チェック、低レベル制御、緊急停止などの層を組み合わせることが重要です。
2. フィジカルAIの普及を後押しする背景
2-1. 人手不足と危険・重労働の自動化ニーズ
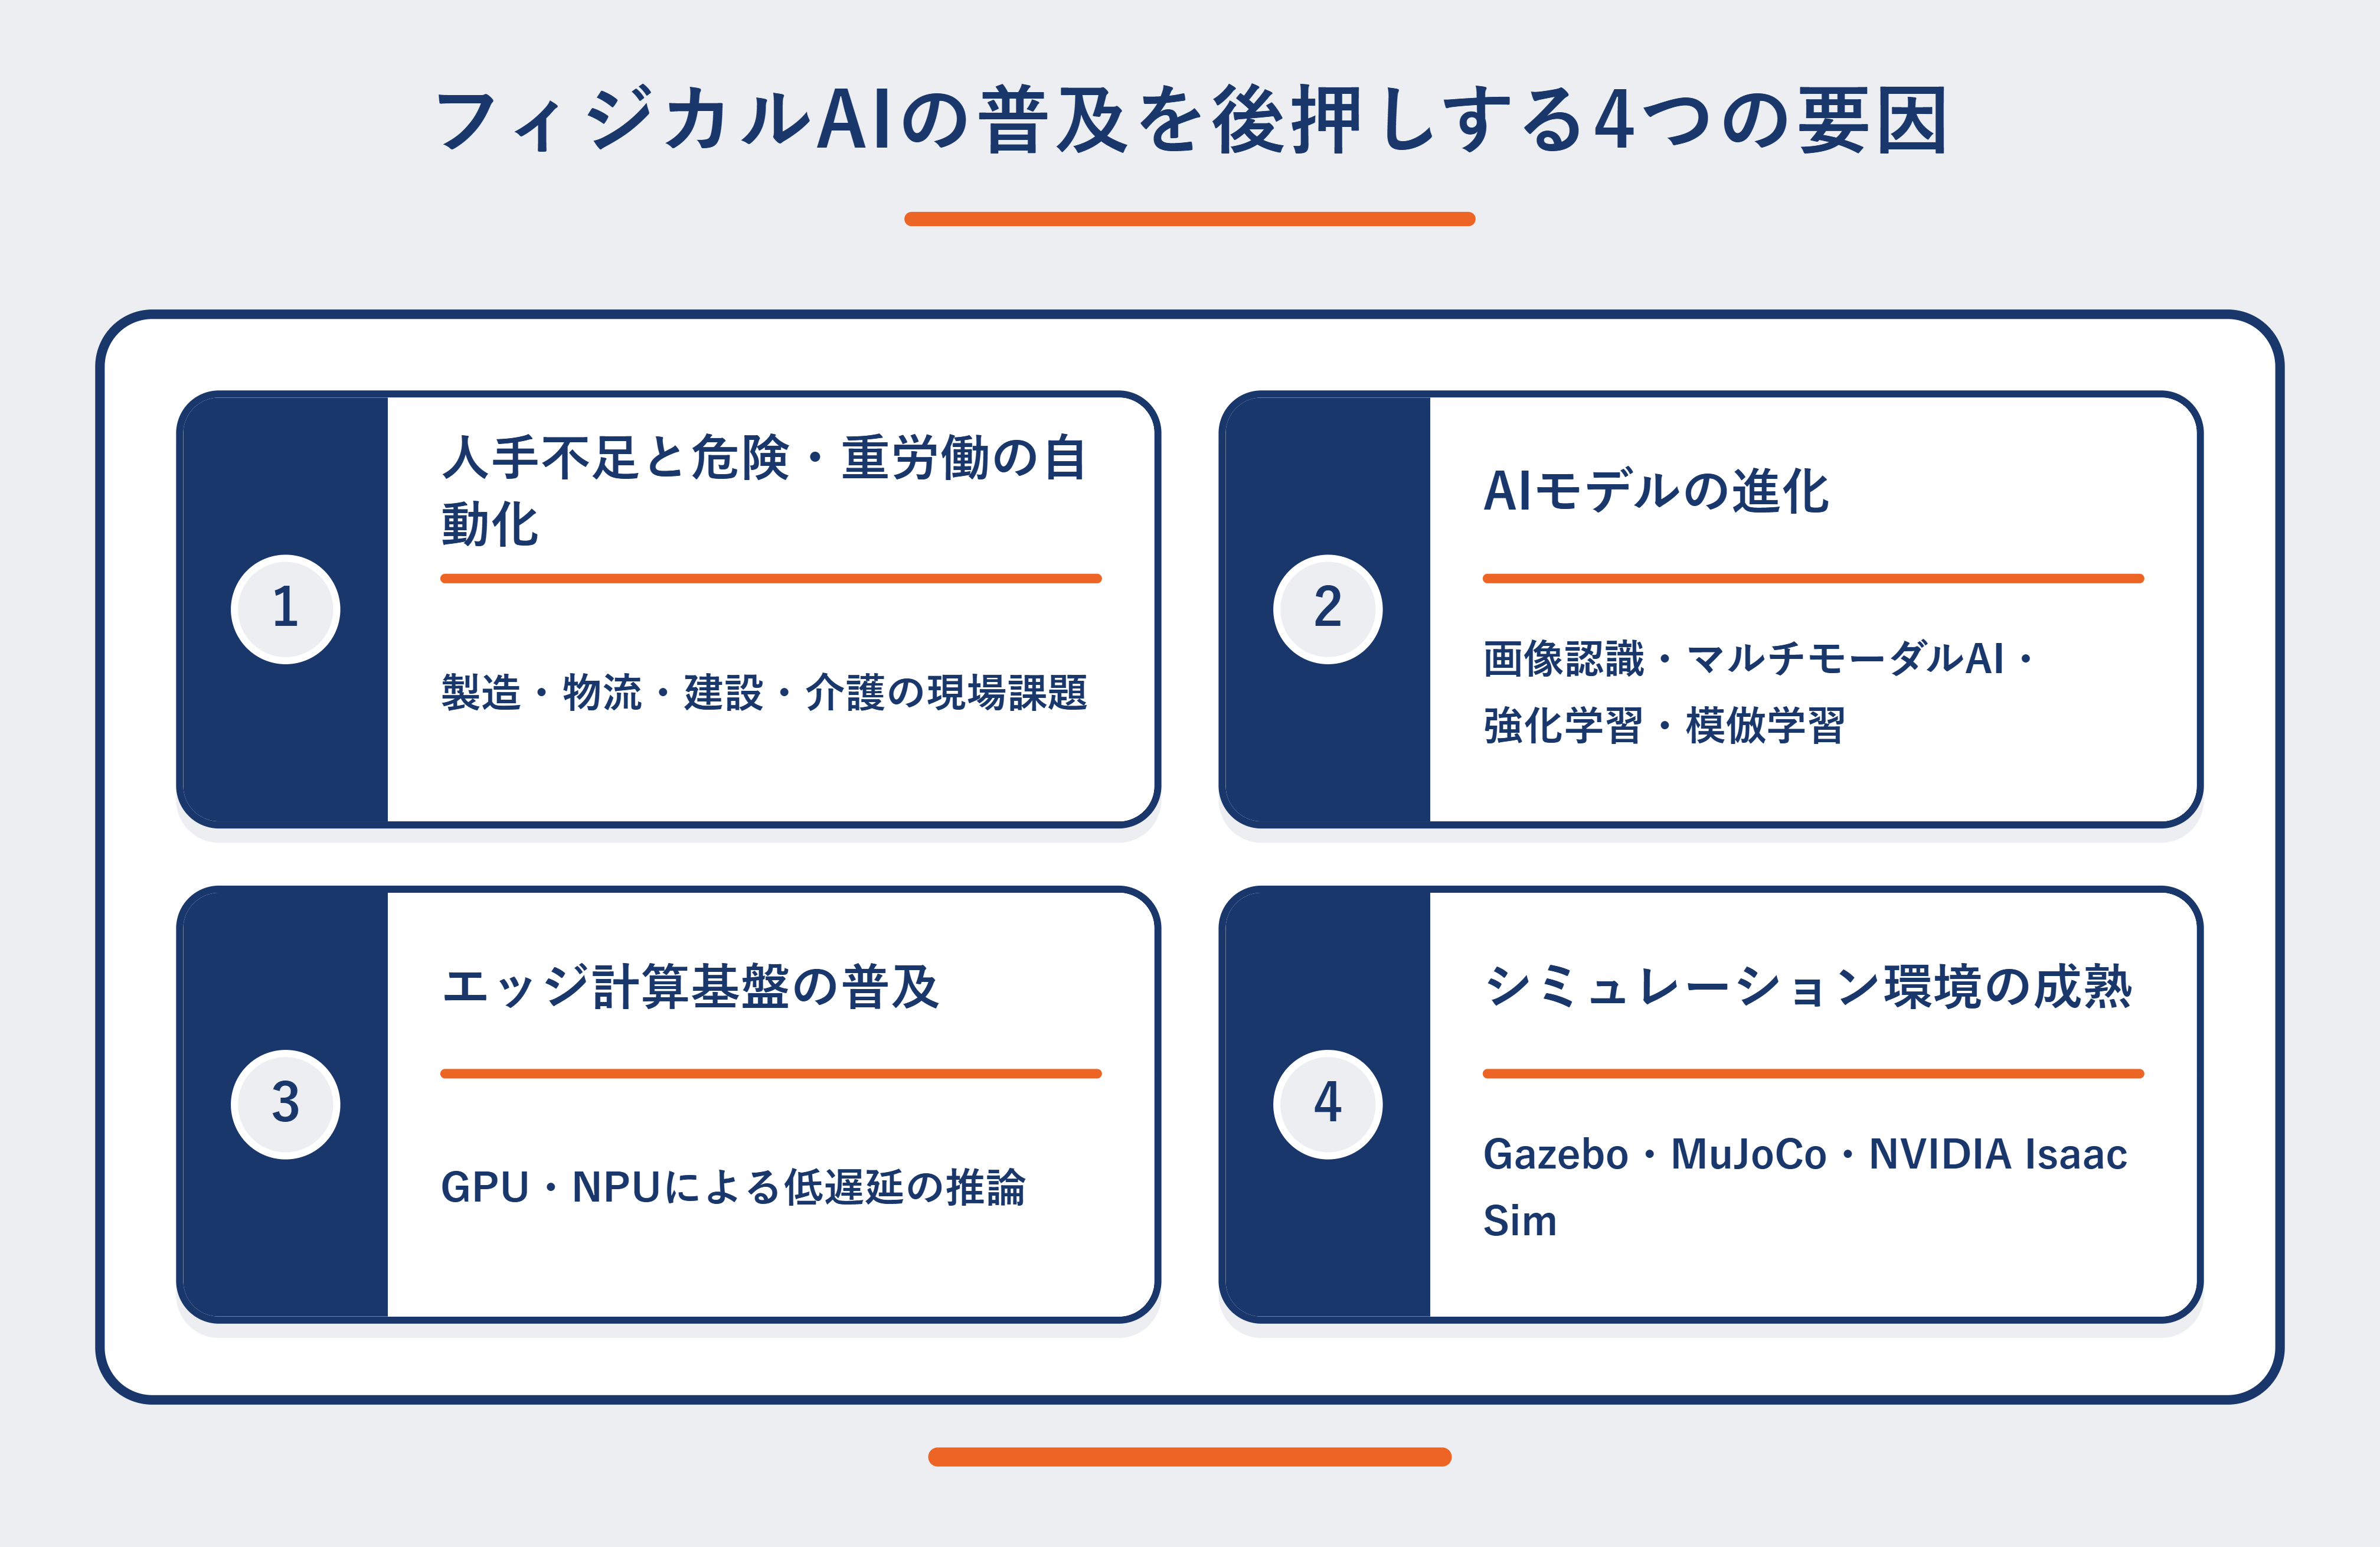
普及の大きな背景は、製造・物流・建設・介護などの現場で進む人手不足です。単純な省人化だけでなく、重量物の搬送、高所や災害現場の点検、夜間の見守りなど、人への負担や危険が大きい作業を機械に分担させる需要が高まっています。経済産業省も、ロボットの設計・開発や導入に関わる人材が不足しているとして、産学連携による人材育成を政策の柱に位置付けています。
ロボット導入では、既存作業をそのまま置き換えるだけでは成果が出ない場合があります。作業手順、通路、棚、データ形式をロボットが扱いやすい形に整える「ロボットフレンドリー」な環境設計も必要です。フィジカルAIエンジニアには、技術だけでなく、現場観察と業務設計の力も求められます。
2-2. AIモデル・計算基盤・シミュレーションの成熟
画像認識、マルチモーダルAI、強化学習、模倣学習の進展により、従来は個別ルールで作り込んでいた認識・判断をデータから学習しやすくなりました。GPUやNPUを搭載したエッジデバイスも普及し、通信に依存せず低遅延で推論する構成を選びやすくなっています。
さらに、Gazebo、MuJoCo、NVIDIA Isaac Simなどの物理シミュレーターを使えば、実機を占有せずに制御ロジックや学習環境を検証できます。大量の試行が必要な強化学習や、収集が難しい異常データの合成にも有効です。一方、摩擦、照明、センサー雑音など、仮想環境と実環境の差は残ります。Sim-to-Realでは、ドメインランダム化、実データでの再評価、段階的な実機試験を組み合わせます。
2-3. ロボット市場の拡大と人材需要
国際ロボット連盟(IFR)によると、2025年の世界の工場では60万台を超える産業用ロボットが新たに導入され、稼働台数は500万台に達しました。導入台数の増加は、ロボット本体だけでなく、認識、制御、シミュレーション、システム連携、運用監視を担う人材の需要にもつながります。
ただし、人材需要を「AIモデルを作れる人」に限定して考えるのは適切ではありません。現場では、ROS 2による統合、PLCや既存設備との連携、エッジへのモデルデプロイ、ネットワーク、OTAアップデート、ログ分析、安全認証などの役割も必要です。Web・クラウド・組み込み・制御の経験者には、それぞれ参入経路があります。
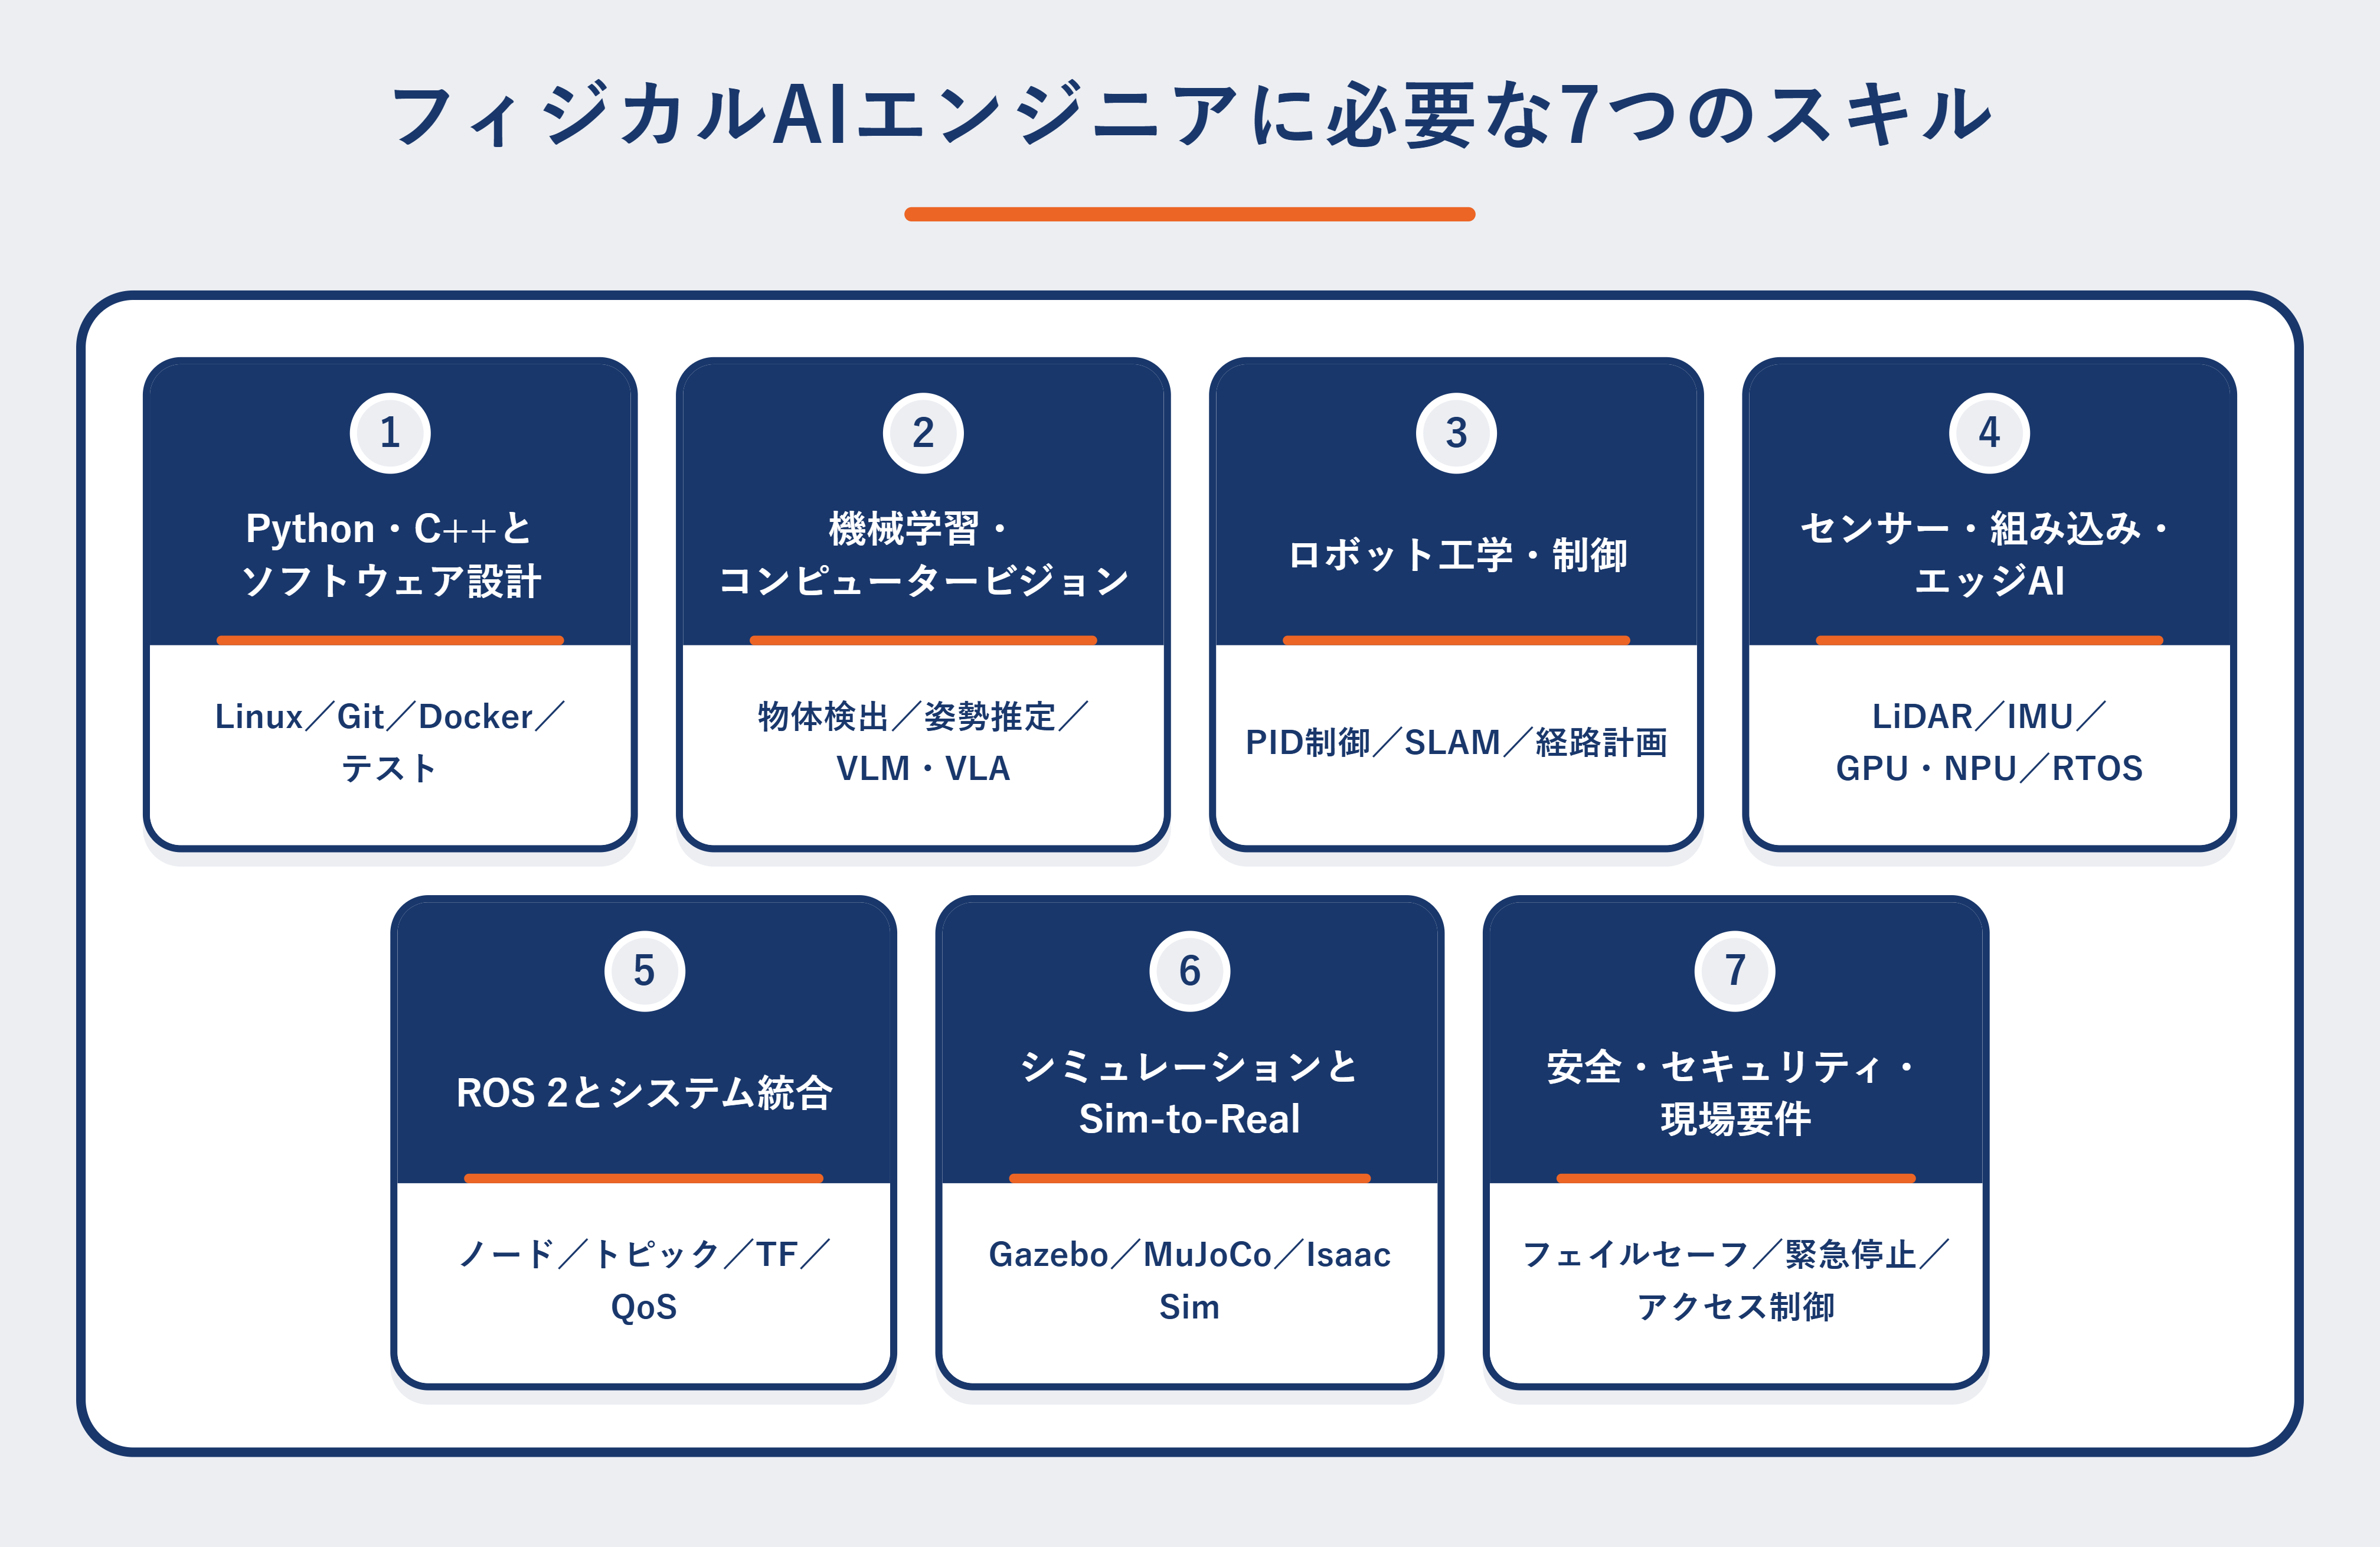
3. フィジカルAIエンジニアに必要な7つのスキル
3-1. Python・C++とソフトウェア設計
最初に優先したいのはPythonとC++です。PythonはPyTorch、OpenCV、シミュレーション、データ処理で広く使われます。C++はROS 2のノード、デバイスドライバー、低遅延処理、メモリ制約のある実装で重要です。加えて、Linux、Git、Docker、テスト、自動ビルド、ログ設計を身に付けると、PoCを運用可能なシステムへ移しやすくなります。
- Python:NumPy、PyTorch、OpenCV、データ可視化、API実装
- C++:ポインタ・メモリ管理、並行処理、ビルド、デバッグ
- 共通:Linux、Git、Docker、単体・結合テスト、プロファイリング
3-2. 機械学習・コンピュータービジョン
ロボットが環境を理解するには、画像分類だけでなく、物体検出、セグメンテーション、姿勢推定、深度推定、トラッキング、異常検知が使われます。精度指標だけでなく、推論時間、消費電力、見逃しと誤検知のコストを評価してください。屋外、逆光、遮蔽、振動など、現場条件ごとの失敗パターンを集めることが実装品質を左右します。
VLMやVLA、世界モデルを学ぶ場合も、まずは教師あり学習、損失関数、過学習、データ分割、評価指標を理解することが近道です。基盤モデルの利用では、追加学習だけでなく、プロンプト設計、検索・ルールとの組み合わせ、ガードレール、出力の検証も設計対象になります。
3-3. ロボット工学・制御
AIの判断を安定した動作に変換するには、座標変換、順運動学・逆運動学、PID制御、状態推定、経路計画、モーションプランニングの基礎が必要です。移動ロボットならSLAM、自己位置推定、障害物回避、マニピュレーターなら把持、力覚制御、衝突回避が中心になります。
数式を暗記するより、シミュレーターでパラメーターを変え、振動、オーバーシュート、遅延がどう現れるか観察すると理解が進みます。AIモデルが出す高レベル目標と、リアルタイムに動く低レベル制御を分離するアーキテクチャも押さえましょう。
3-4. センサー・組み込み・エッジAI
カメラ、深度カメラ、LiDAR、IMU、力覚・触覚センサーには、それぞれ視野、更新周期、測距範囲、ノイズ特性があります。複数センサーを組み合わせるセンサーフュージョンでは、時刻同期と座標系の管理が欠かせません。
組み込み領域では、CPU・GPU・NPUの役割、メモリ帯域、電力、RTOS、デバイスI/O、リアルタイム処理を理解します。モデル圧縮、量子化、バッチサイズ調整などにより、精度とレイテンシーのバランスを取る力が実務で評価されます。
3-5. ROS 2とシステム統合
ROS 2は、ロボットアプリケーションを構築するためのライブラリとツール群です。ノード、トピック、サービス、アクション、TF、launch、rosbagを学ぶことで、センサー、認識、計画、制御を疎結合に接続できます。通信品質を調整するQoSや、障害時の再起動、記録・再生も実運用で重要です。
ROS 2だけでシステムが完結するとは限りません。製造現場ではPLC、OPC UA、産業用ネットワーク、MES・WMSとの連携が必要なことがあります。物流ではフリート管理、クラウドAPI、遠隔監視が加わります。インターフェース仕様と責任分界を文章化する力も、統合エンジニアの重要なスキルです。
3-6. シミュレーションとSim-to-Real
実機がなくても、差動二輪ロボットのナビゲーション、ロボットアームのピック&プレース、カメラによる物体検出などはシミュレーターで学べます。GazeboはROS 2との連携を始めやすく、MuJoCoはロボット学習や制御研究で利用されます。Isaac Simは物理ベースの環境、合成データ生成、ソフトウェア・イン・ザ・ループやハードウェア・イン・ザ・ループの評価に対応します。
シミュレーション結果を実機へ移す際は、摩擦係数、質量、遅延、センサー雑音を変動させ、単一条件への過適合を避けます。低速・低出力から試し、停止条件と監視者を置き、ログを残して差分を分析する手順が必要です。
3-7. 安全・セキュリティ・現場要件
フィジカルAIでは、誤認識が衝突や転倒などの物理リスクにつながります。リスクアセスメント、フェイルセーフ、緊急停止、速度・力の制限、Human-in-the-Loopを開発初期から設計してください。産業用ロボットではISO 10218-1:2025がロボット自体、ISO 10218-2:2025がロボットアプリケーションとセルの統合に関する安全要求を扱います。適用規格は用途・機体・設置環境によって確認が必要です。
セキュリティでは、機体認証、アクセス制御、暗号化、署名付きアップデート、脆弱性管理、センサーデータの保護を検討します。クラウド接続が切れた状態でも安全に停止または縮退運転できる設計が必要です。
4. 12か月で学ぶフィジカルAI学習ロードマップ
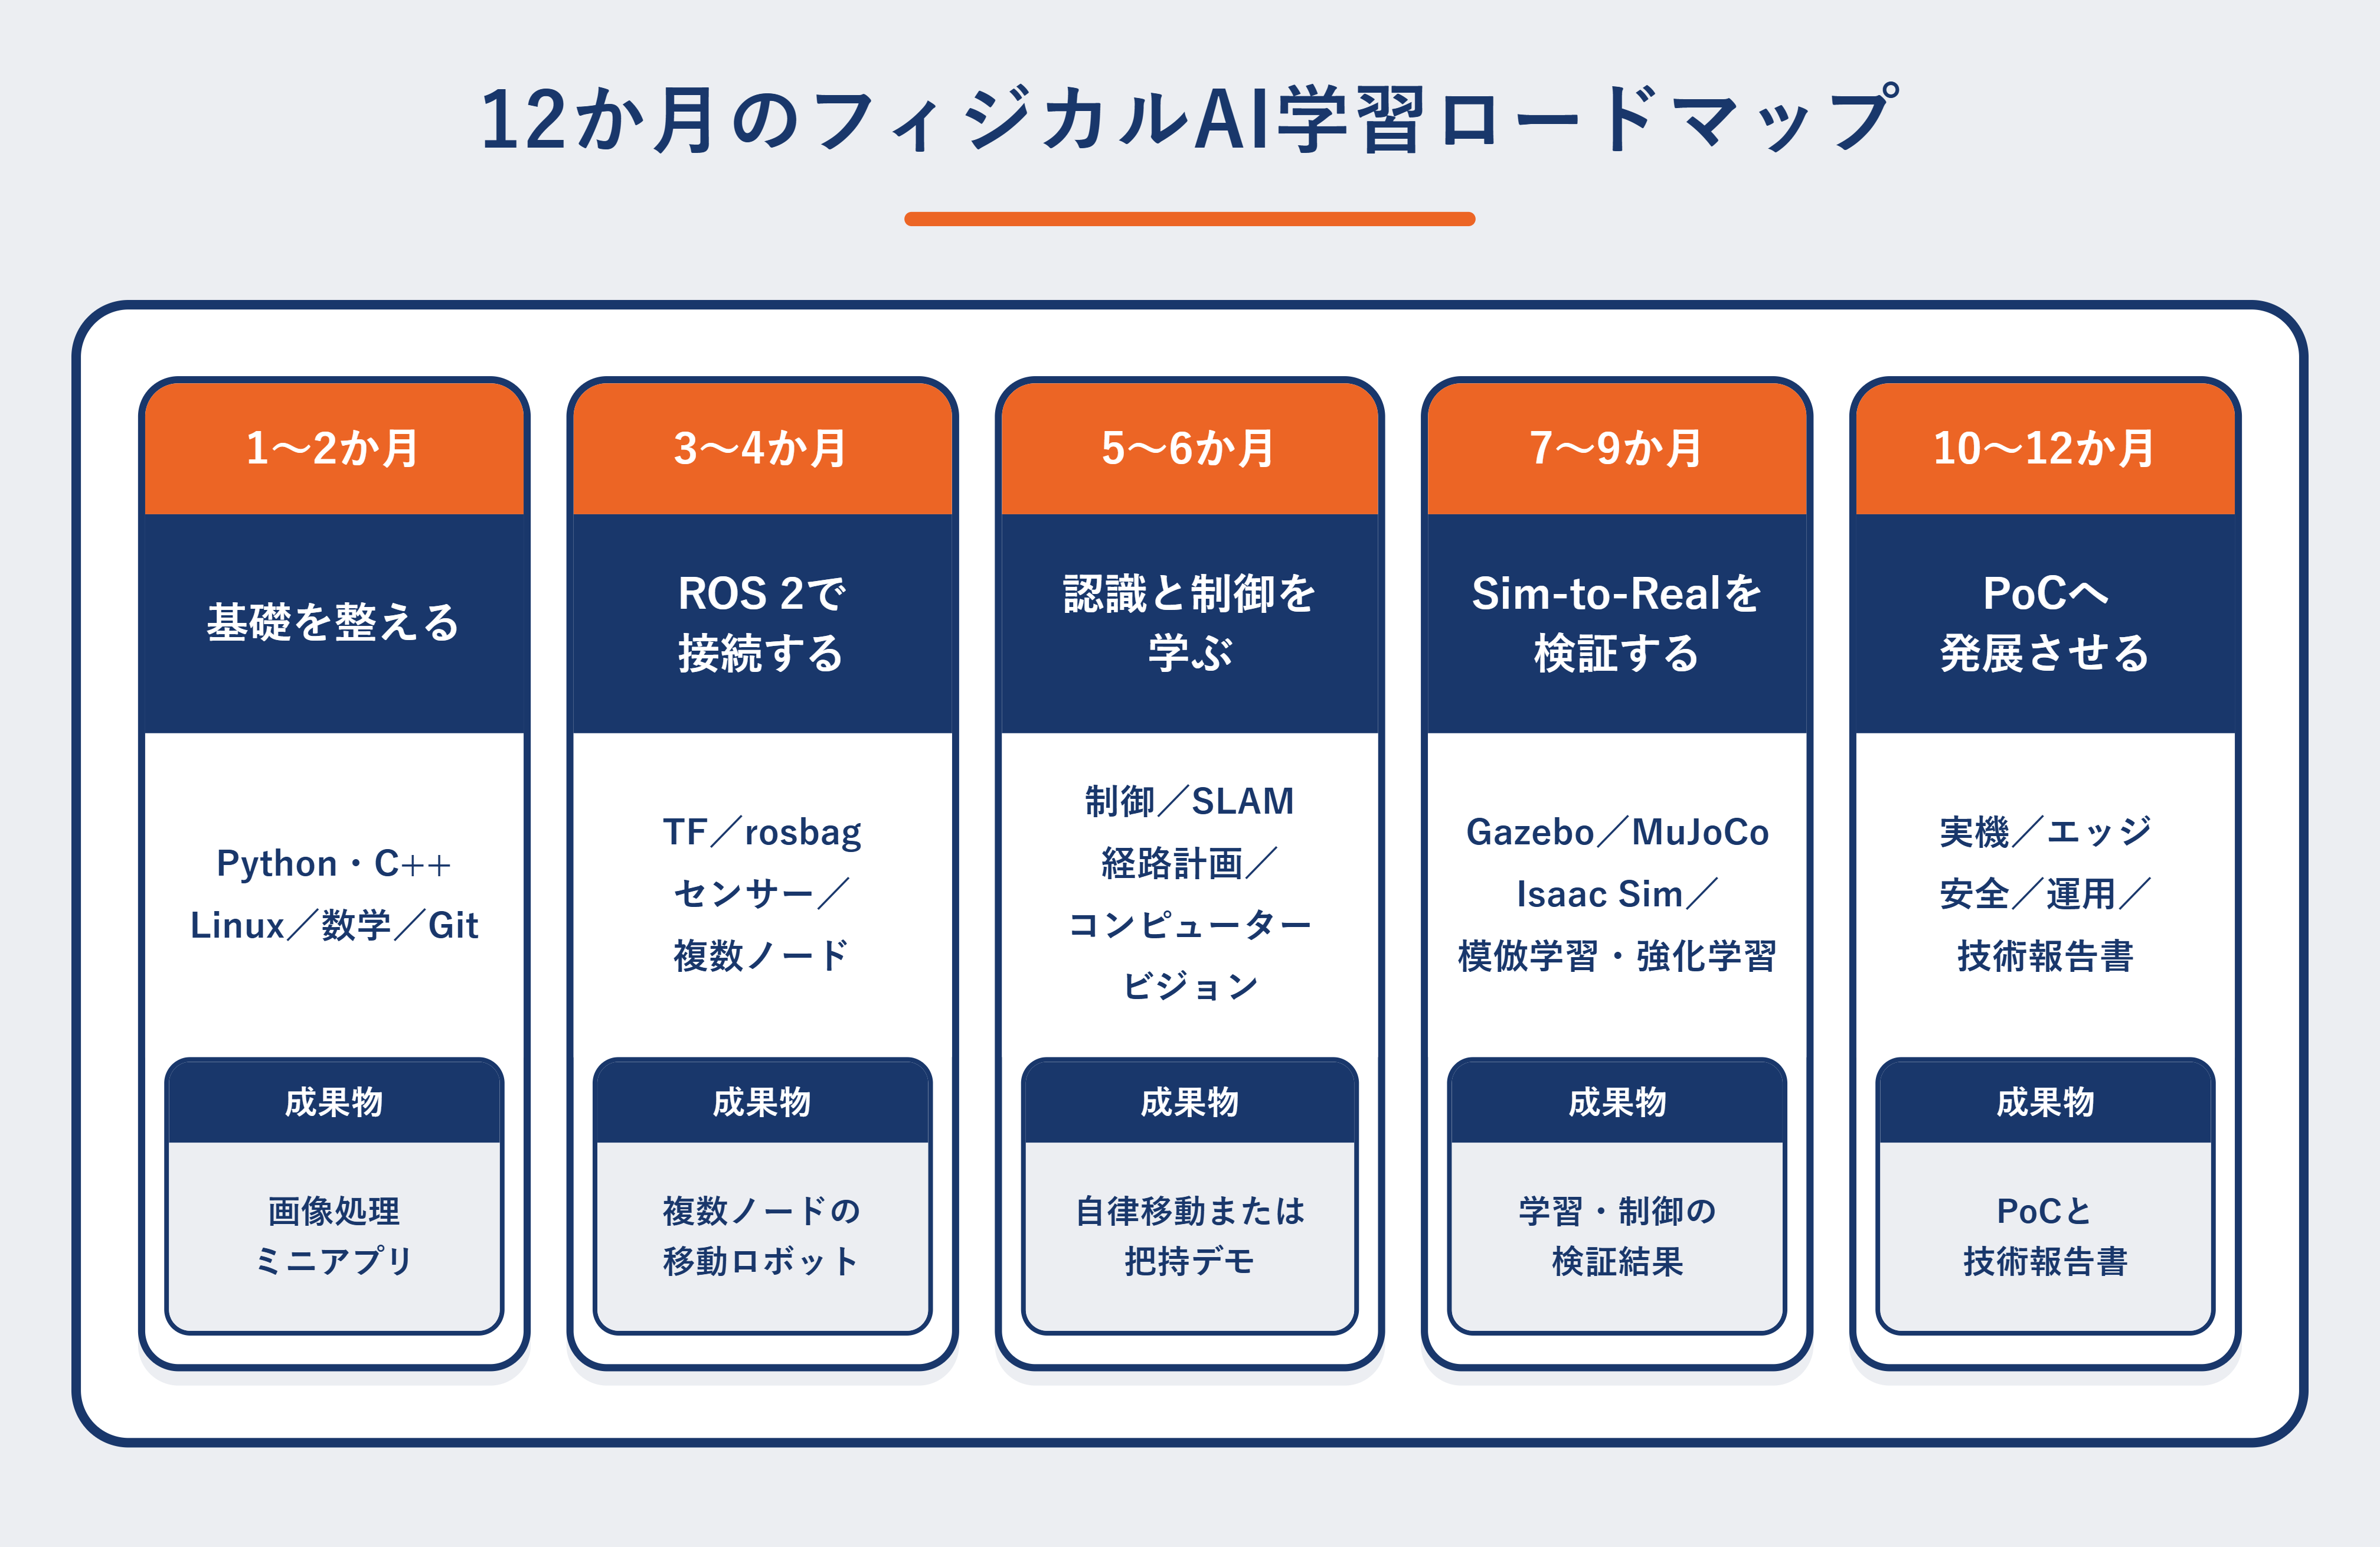
学習期間は、週8〜10時間を確保する想定です。すでに機械学習、組み込み、制御のいずれかを経験している人は短縮できます。重要なのは、教材を消化するだけでなく、各段階で動く成果物と評価記録を残すことです。
| 期間 | 学習テーマ | 成果物 | 到達目安 |
|---|---|---|---|
| 1〜2か月 | Python/C++、Linux、数学、Git | 画像処理ミニアプリ | コードを再現可能な形で公開 |
| 3〜4か月 | ROS 2、TF、rosbag、センサー | 複数ノードの移動ロボット | データ記録と障害切り分けが可能 |
| 5〜6か月 | 制御、SLAM、経路計画、CV | 自律移動または把持デモ | 定量指標で性能を説明 |
| 7〜9か月 | Gazebo/MuJoCo/Isaac Sim、学習 | 模倣学習・強化学習の検証 | 条件差による失敗を分析 |
| 10〜12か月 | 実機・エッジ・安全・運用 | PoCと技術報告書 | 制約、リスク、改善案を提示 |
4-1. ステップ1:基礎を整える
線形代数、微分、確率統計は、座標変換、最適化、状態推定を理解するために必要です。ただし、最初から数学だけを長期間学ぶより、OpenCVで画像を処理する、2次元座標を変換するなど、実装と往復してください。環境構築手順をREADMEに残し、別PCでも再現できる状態を目標にします。
4-2. ステップ2:ROS 2で認識・判断・行動を接続する
カメラ入力、物体検出、目標位置の生成、ロボットの移動を別ノードとして作り、トピックやアクションで接続します。最初は公式チュートリアルを用い、次に自分でメッセージ設計やエラー処理を追加します。rosbagで入力を固定すると、実機がなくても再現性のあるデバッグができます。
4-3. ステップ3:一つの専門軸を深める
- AI・機械学習軸:物体検出、姿勢推定、模倣学習、VLM/VLAの評価
- 制御・ロボティクス軸:SLAM、MoveIt、モーションプランニング、力覚制御
- 組み込み・エッジ軸:デバイスドライバー、リアルタイム処理、量子化、NPU/GPU最適化
- クラウド・基盤軸:フリート管理、MLOps、OTA、遠隔監視、データパイプライン
採用や案件獲得では、浅い知識の羅列より、「得意領域は何か」「他領域とどこまで接続できるか」を説明できる方が伝わりやすくなります。T字型に、一つの専門軸を深く、周辺領域を広く持つ構成を目指しましょう。
4-4. ステップ4:ポートフォリオを業務課題に近づける
ポートフォリオは、華やかな動画だけでなく、課題設定、システム構成、データ、評価指標、失敗例、安全対策、再現手順を示します。例として、倉庫を想定したAMRの経路計画なら、到達率、所要時間、衝突回数、通信断時の挙動を比較します。ピッキングなら、認識精度、把持成功率、1サイクルの時間、対象物の条件を記録します。
- GitHub:コード、環境構築、ライセンス、テスト方法
- 構成図:センサーから制御までのデータフロー
- 評価表:成功率、レイテンシー、再現条件
- デモ動画:正常系だけでなく停止・復旧も提示
- 技術報告:未解決課題と次の改善案
5. 活用が進む業界と求められる技術
5-1. 製造:検査・組立・搬送をつなぐ
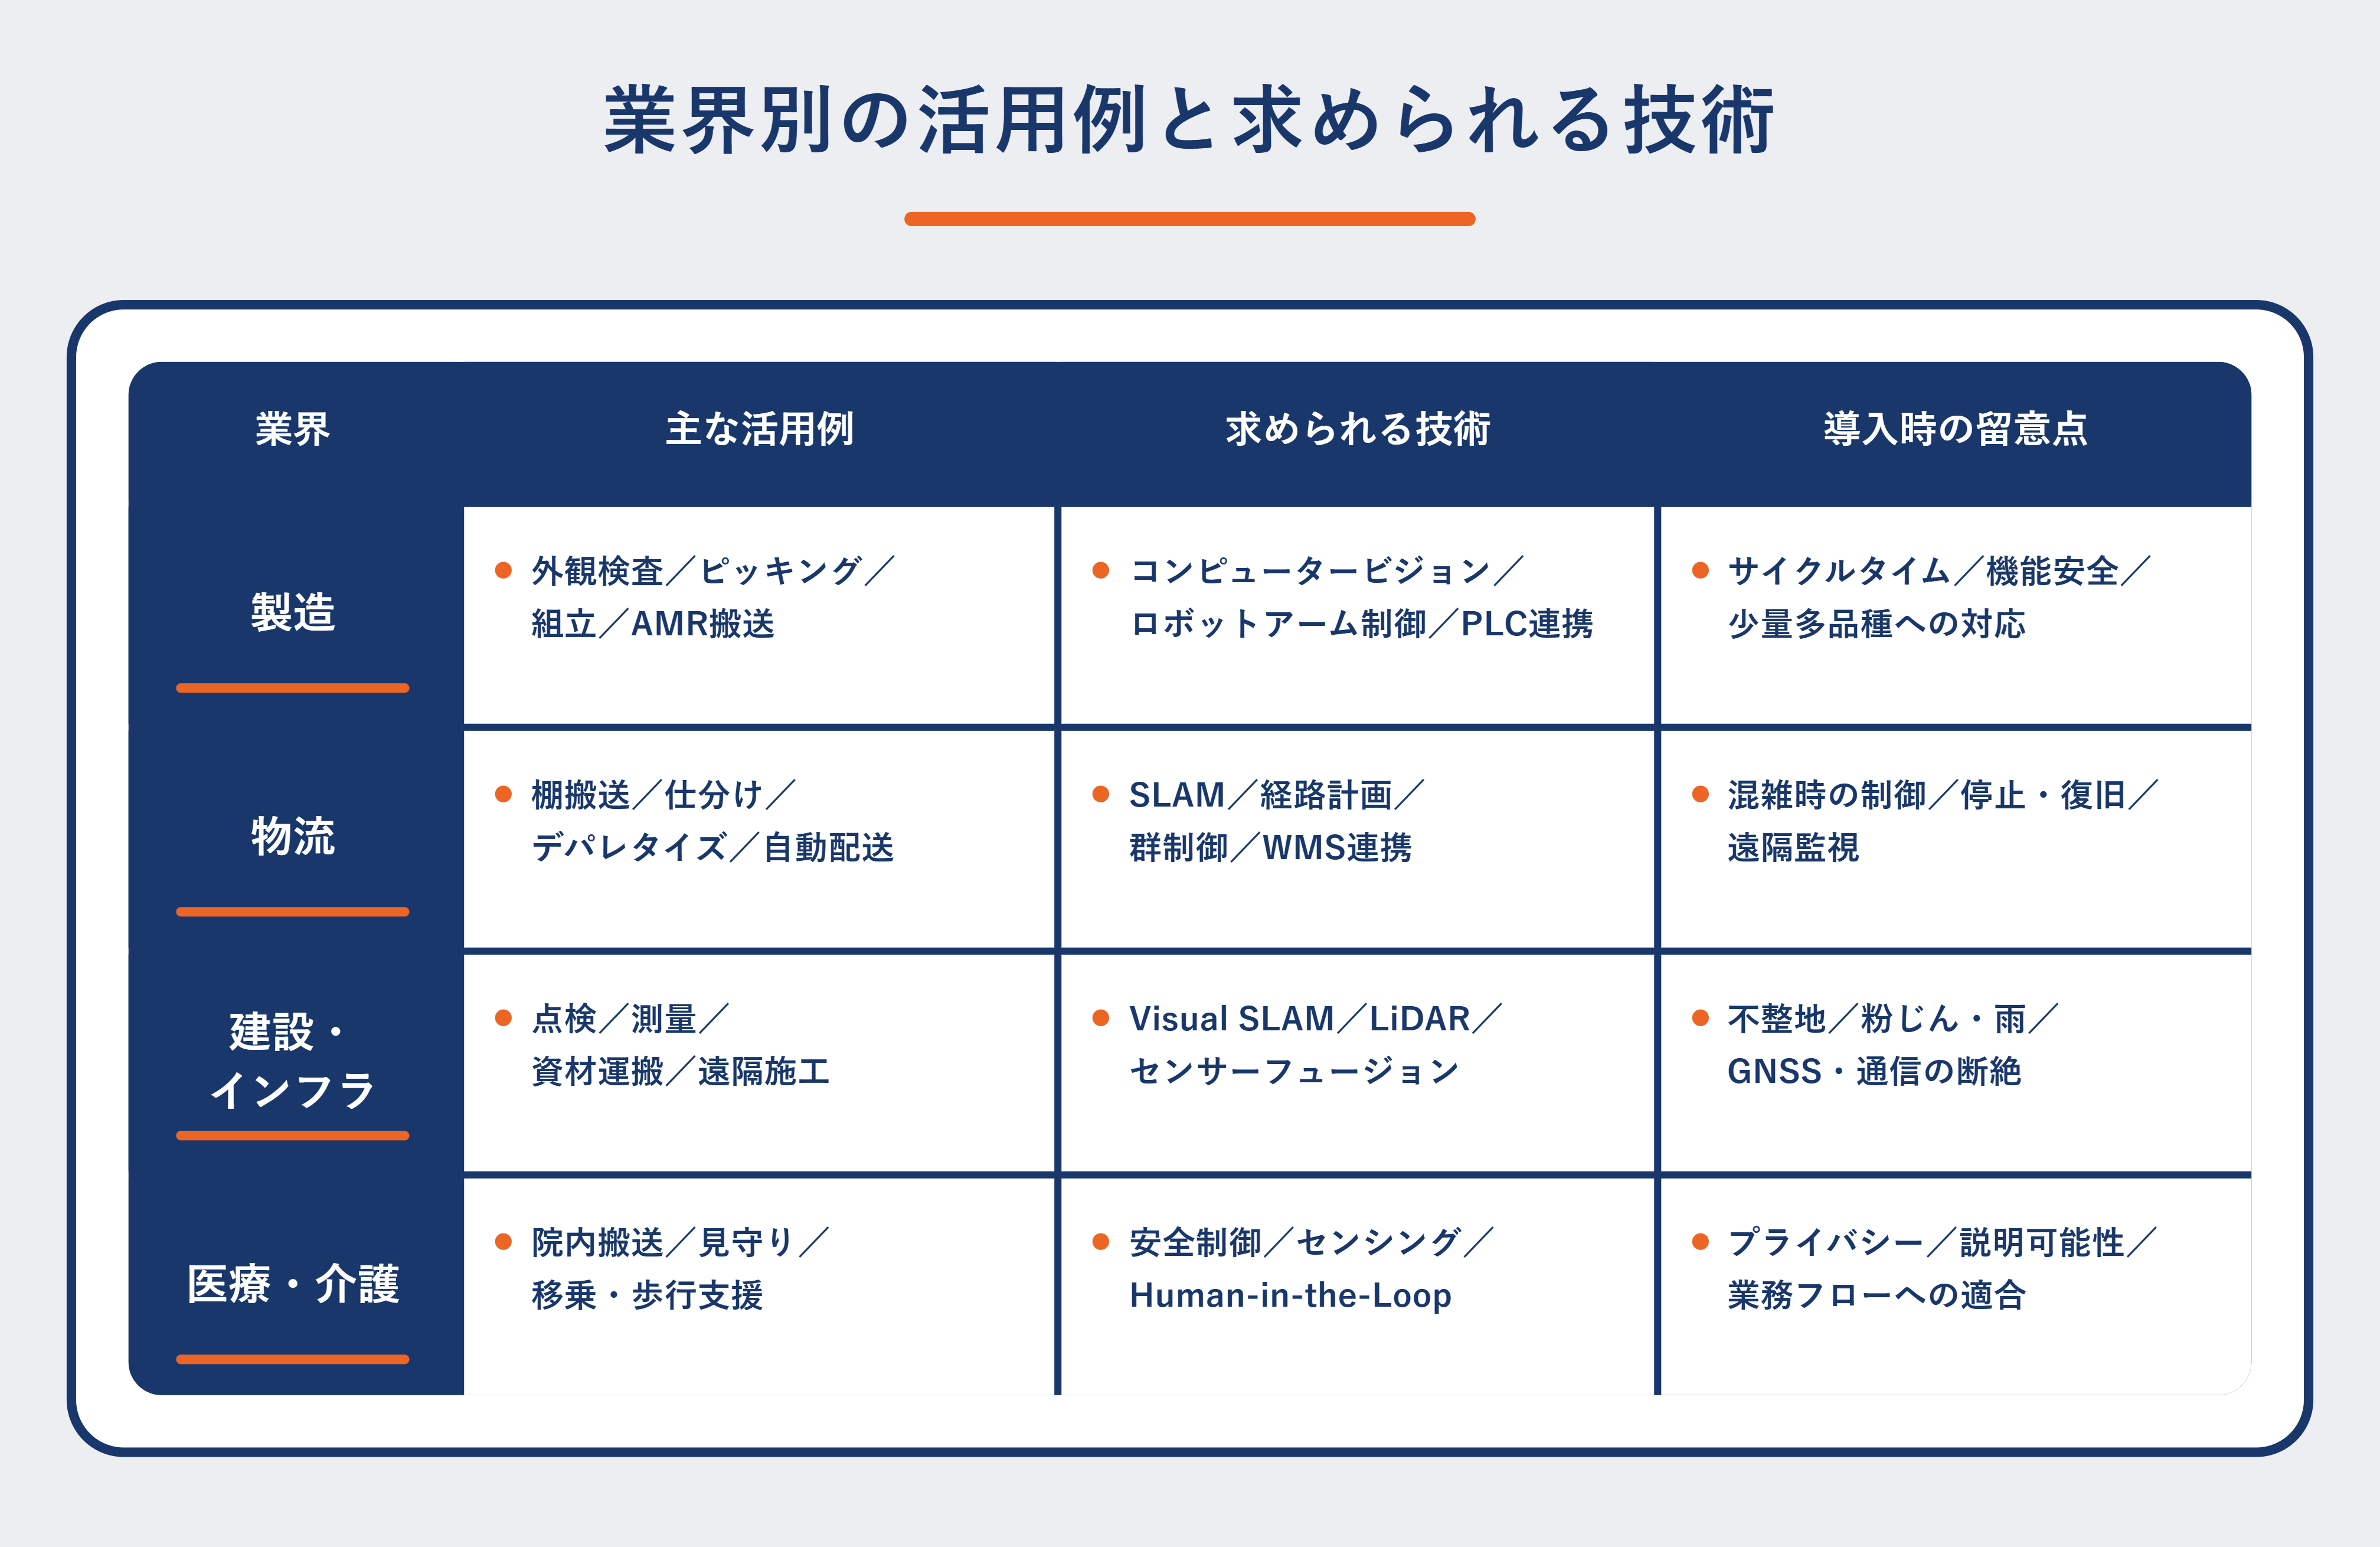
製造では、外観検査、ピッキング、組立、溶接、機械へのワーク投入、AMRによる搬送などが中心です。コンピュータービジョン、ロボットアーム制御、PLC連携、サイクルタイム最適化、機能安全が求められます。少量多品種では、対象物や工程の変更に追従できる認識・教示の柔軟性が価値になります。
5-2. 物流:倉庫内作業と配送の自律化
物流では、AMR、棚搬送、仕分け、デパレタイズ、棚卸し、自動配送ロボットが使われます。SLAM、経路計画、群制御、WMS連携、フリート管理、遠隔監視が重要です。経済産業省は、自動配送ロボットを物流の人手不足や買い物弱者対策に向けた技術として位置付けています。現場では人とロボットの動線を分けるだけでなく、混雑時の譲り合いや停止・復旧の設計が必要です。
フィジカルAI領域への参入を検討している方は、現在のスキルを棚卸しし、経験に合うキャリアや案件をエンベストで相談できます。
5-3. 建設・インフラ:危険環境の点検と遠隔施工
建設では、ドローンや四足歩行ロボットによる点検、建機の自動化、測量、資材運搬、遠隔施工が想定されます。屋外の不整地、粉じん、雨、GNSSが使えない環境に対応するため、Visual SLAM、LiDAR、センサーフュージョン、遠隔操作、通信断への耐性が重要です。完全自律にこだわらず、遠隔操作と自律機能を組み合わせる方が導入しやすい場合もあります。
5-4. 医療・介護:安全性と人中心の設計が前提
医療・介護では、院内搬送、見守り、移乗・歩行支援、手術支援などがあります。利用者の身体状況や生活環境が多様であるため、平均的な精度だけでは評価できません。誤作動時の影響、プライバシー、説明可能性、スタッフの業務フローを含めた設計が必要です。介護現場では、機器の性能だけでなく、現場が使いたいものを選び、試験運用で問題を解決してから定着させることが重要です。
6. 経験別のキャリア戦略と仕事につなげる方法
6-1. Web・クラウドエンジニア
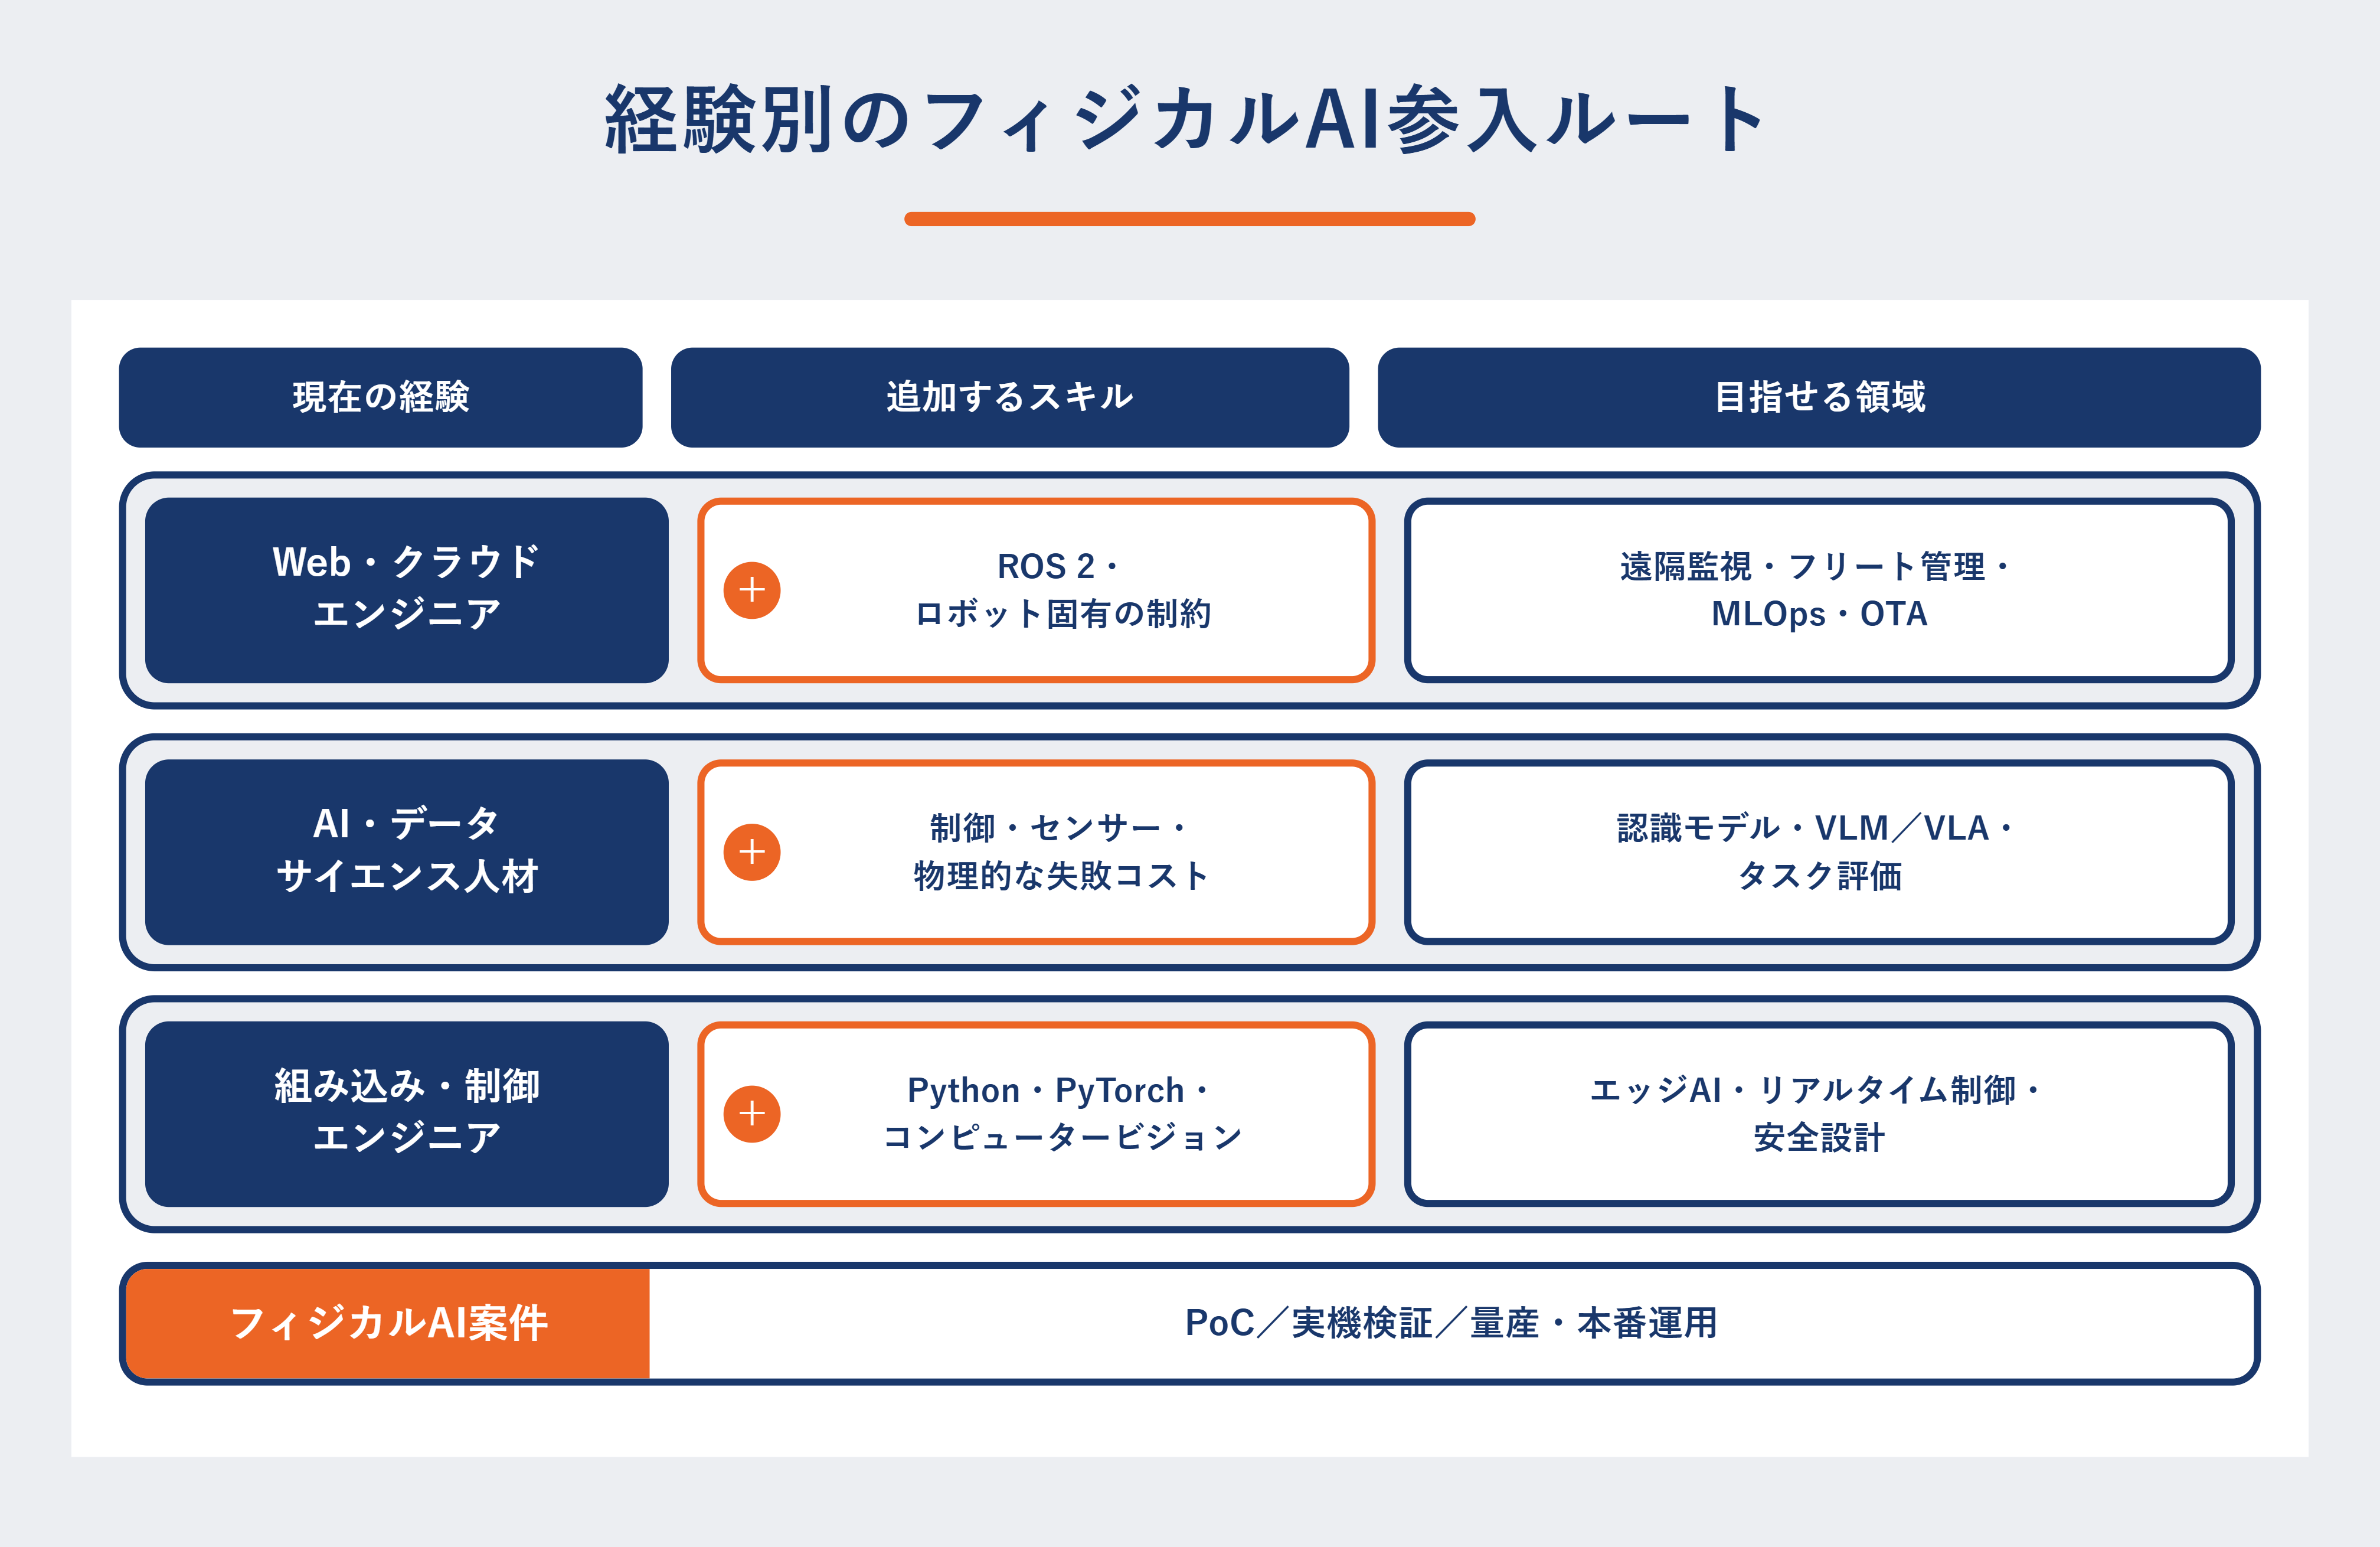
Web・クラウド経験者は、ロボットの遠隔監視、フリート管理、API、データパイプライン、MLOps、OTAアップデートで強みを生かせます。まずROS 2の通信モデルとロボット固有の制約を学び、クラウドが停止しても安全を保てるエッジ・クラウド分担を設計できるようにします。
6-2. AI・データサイエンス人材
AI経験者は、画像認識や基盤モデルの知識を生かせますが、オフライン精度だけでなく、推論遅延、データドリフト、センサー故障、物理的な失敗コストを学ぶ必要があります。モデルの評価を、把持成功率や移動完了率などのタスク指標へ結び付けることが次の一歩です。
6-3. 組み込み・制御エンジニア
組み込み・制御経験者は、リアルタイム性、デバイス、モーター制御、安全設計で即戦力になりやすい領域です。Python、PyTorch、コンピュータービジョンを追加し、学習モデルの出力を既存制御へ安全に接続する役割を目指せます。
6-4. フリーランスとして案件を選ぶ際の確認点
- PoCか量産・本番運用か。成果物と評価基準は明確か
- 実機へのアクセス、シミュレーター、データ、GPU環境は用意されるか
- AI、制御、機械、電気、現場担当の責任分界は明確か
- 安全責任、実験場所、保険、停止権限は定義されているか
- 出社・現地対応の頻度、機密情報と成果物の権利は確認できるか
フィジカルAI案件は、実機や現場設備を扱うため、通常のWeb開発よりオンサイト対応が増える可能性があります。単価や技術名だけでなく、検証環境、チーム体制、安全責任、PoC後の運用範囲を確認してください。
まとめ
フィジカルAIエンジニアに必要なのは、AIモデルだけではありません。Python・C++、コンピュータービジョン、ロボット制御、センサー、ROS 2、シミュレーション、安全設計をつなぎ、現場の制約下で認識・判断・行動を成立させる力が重要です。
すべてを同時に学ぶのではなく、現在の専門性を起点に、6〜12か月を目安として基礎、ROS 2、専門軸、PoCの順に進めてください。市場価値を示すには、動くデモに加えて、評価指標、失敗例、安全対策、再現手順を提示することが有効です。製造・物流・建設・介護などで社会実装が広がるほど、AIと現場技術を橋渡しできる人材の役割は大きくなるでしょう。
フィジカルAI・ロボティクス領域で、経験を生かせる案件や次に身に付けるスキルを相談したい方は、エンベストのキャリア相談をご活用ください。
あわせて読みたい
製造現場で求められるスキルやキャリアを詳しく知りたい方は、関連記事もご覧ください。
製造業DXで求められるエンジニアスキルとは?スマートファクトリー時代の職種別スキルとキャリア戦略
組み込み領域の仕事内容やキャリアを詳しく知りたい方は、関連記事も参考にしてください。
組込みエンジニアとは?ハードとソフトの「あいだ」をつなぐ仕事とキャリアを徹底解説
AI時代に評価される経験やスキルを整理したい方は、関連記事もご覧ください。
【機械・電気エンジニア向け】AI時代に価値の高まるエンジニアとは