


フィジカルAI入門|実機なしで始めるシミュレーター学習
フィジカルAIは、実機を所有していなくてもシミュレーターを使って学び始められます。仮想空間でロボットの認識・判断・制御を繰り返し試せるため、初期費用や事故のリスクを抑えながら、開発の基本工程を経験できます。ここでは、フィジカルAIの仕組み、シミュレーターを使った学習方法と限界、生成AIや市場拡大が普及を後押しする背景、業界別の活用、現場導入、キャリアにつながるスキルを順に解説します。
1. フィジカルAIとは現実世界を認識・判断して行動するAI
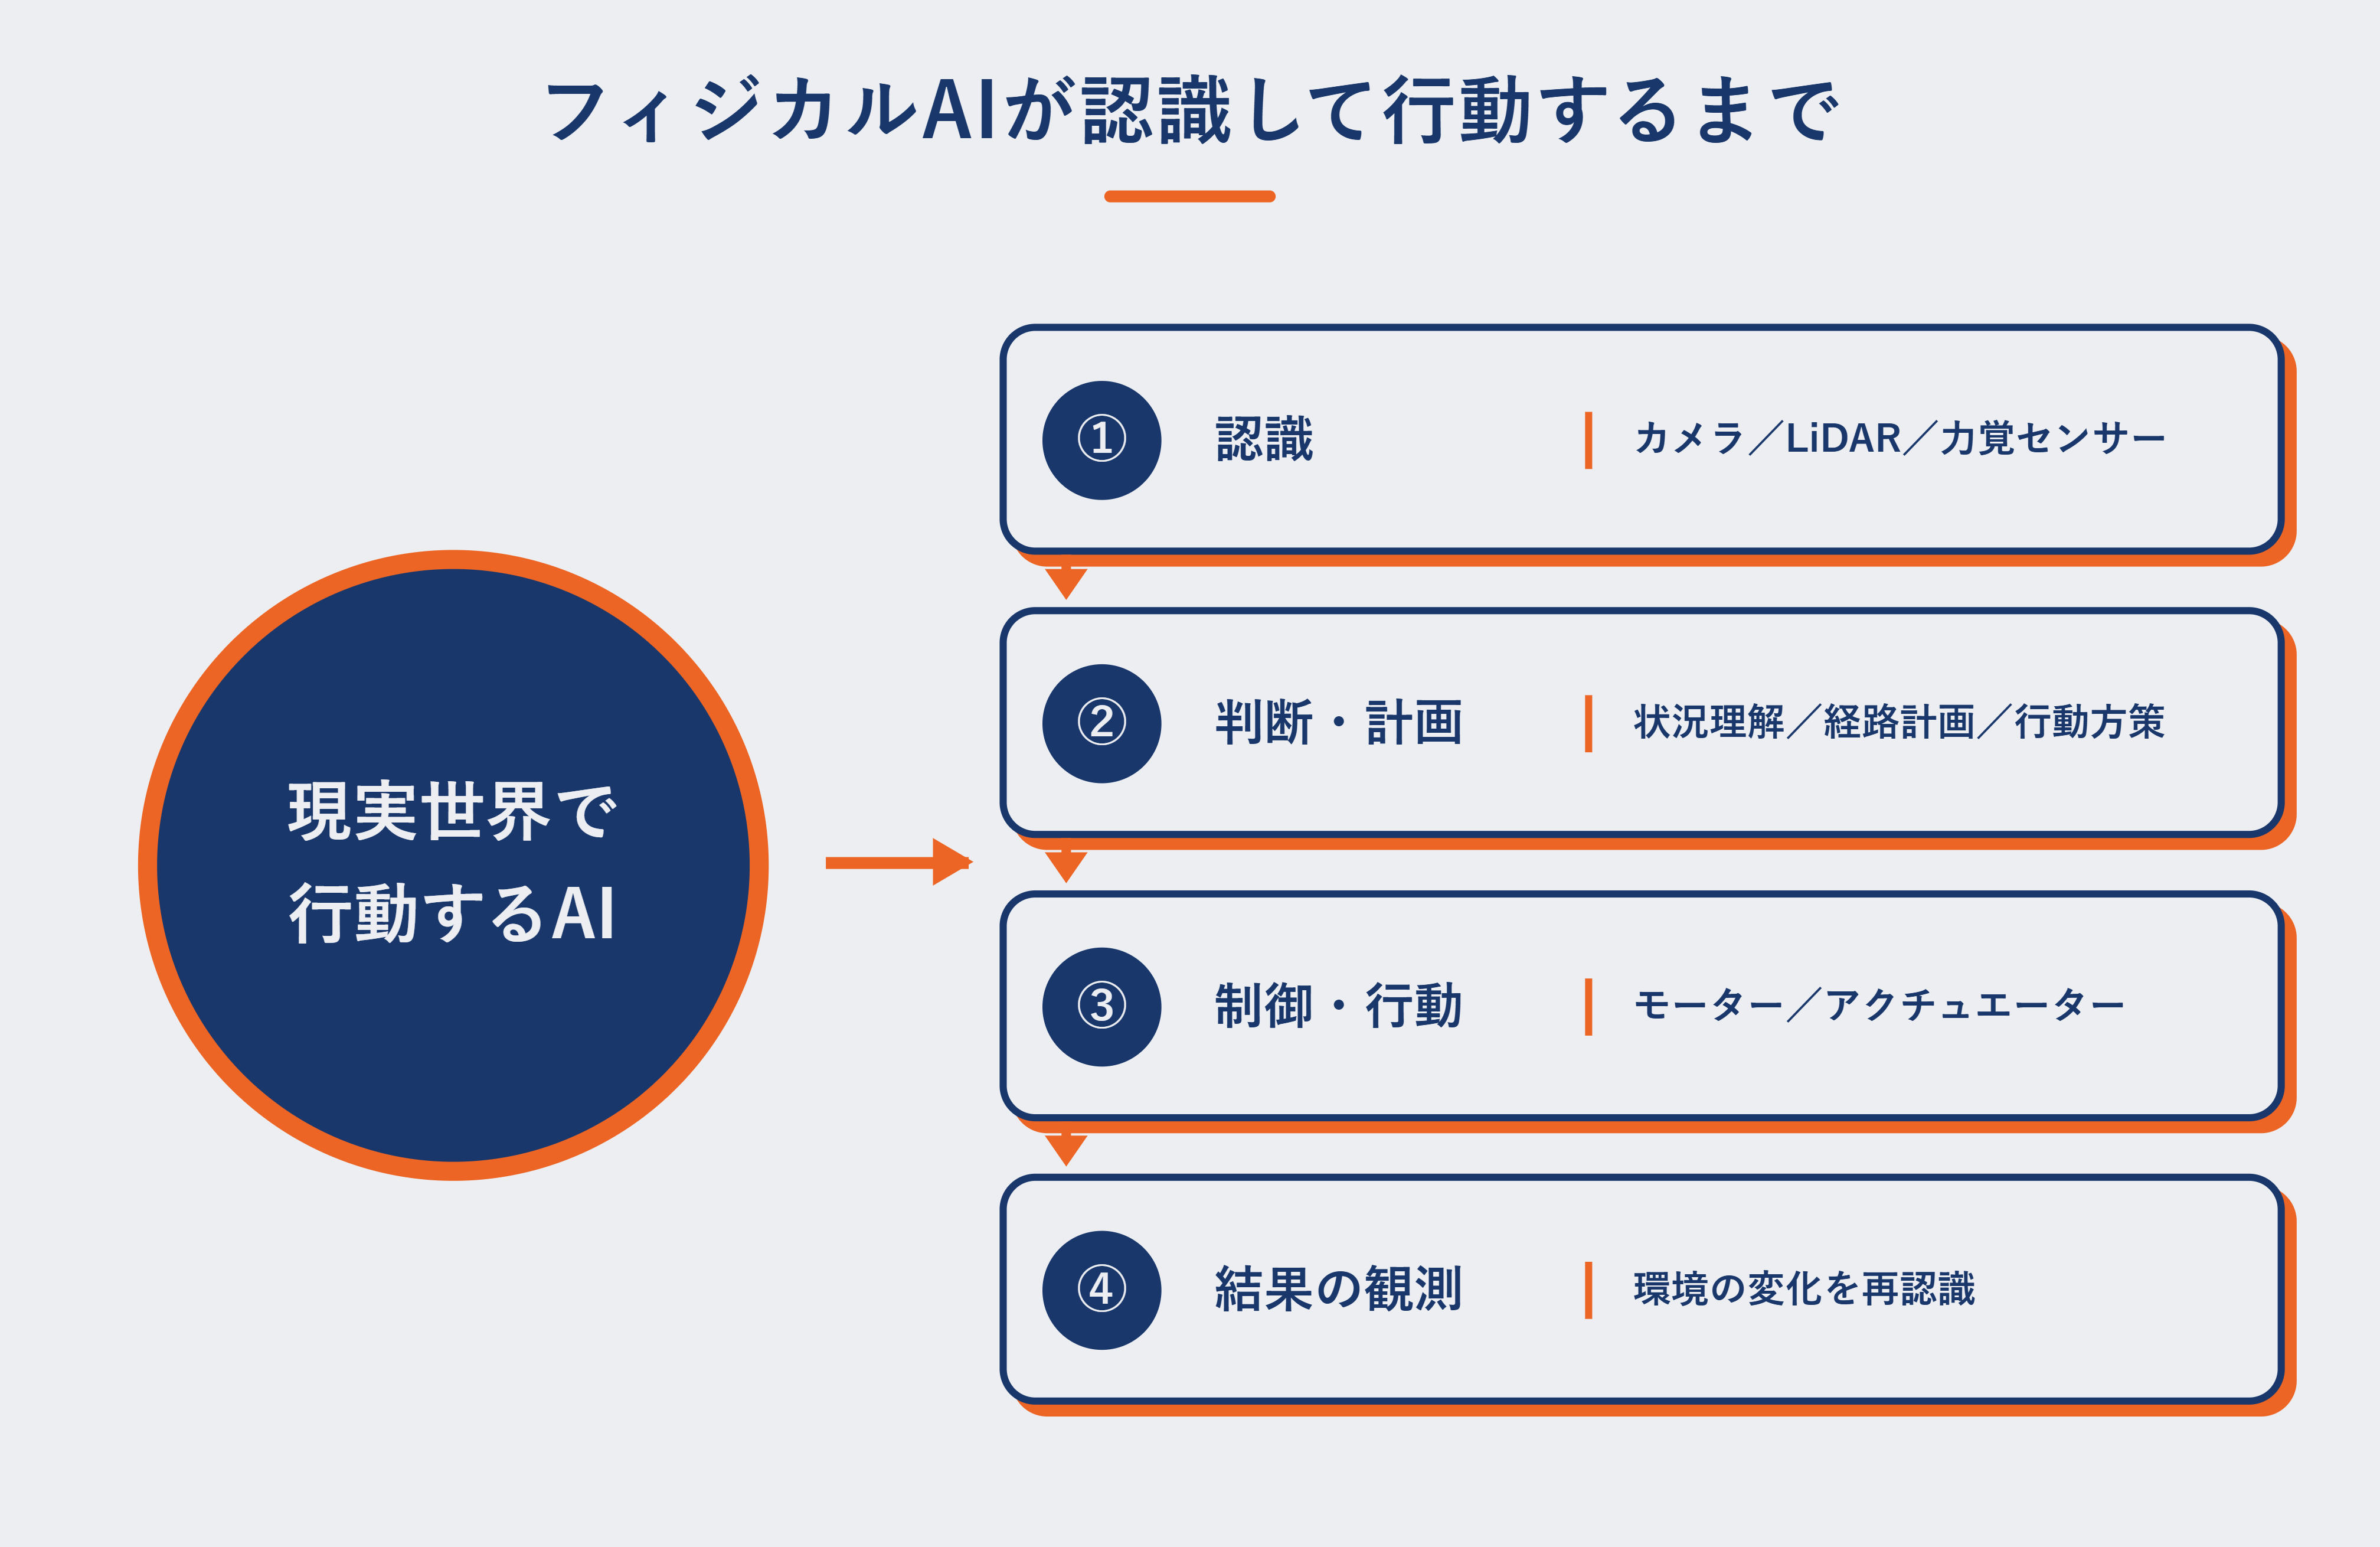
フィジカルAIとは、カメラやLiDAR、力覚センサーなどで現実世界を認識し、状況を判断して、ロボットや自律移動機械を動かすAIです。文章や画像を出力する生成AIと異なり、出力が「行動」として物理空間に現れる点が特徴です。たとえば、倉庫内を移動するAMR(自律走行搬送ロボット)は、障害物を検知し、衝突を避けながら目的地までの経路を選びます。ロボットアームは、対象物の位置や向きを推定し、つかむ力や軌道を調整します。
基本的な処理は「認識」「判断・計画」「制御・行動」「結果の観測」という循環で捉えられます。認識では画像認識やセンサーフュージョン、判断では経路計画や行動方策、制御ではモーターやアクチュエーターへの指令が関わります。現実世界は照明、摩擦、重さ、人の動きなどが一定ではないため、例外への対応と安全性が欠かせません。
1-1. 生成AI・ロボティクスAI・フィジカルAIの違い
フィジカルAIを理解するには、生成AIやロボティクスAIとの違いを整理しておくことが重要です。生成AIは文章や画像、コードなどのデジタル情報を生成します。ロボティクスAIは、物体認識や経路計画、把持、走行といったロボットの制御・運用を支える技術です。これに対してフィジカルAIは、AIが実世界の状況を理解し、ロボットや車両などの「身体」を通じて、目的に応じた行動を自律的に選ぶ仕組みを指します。
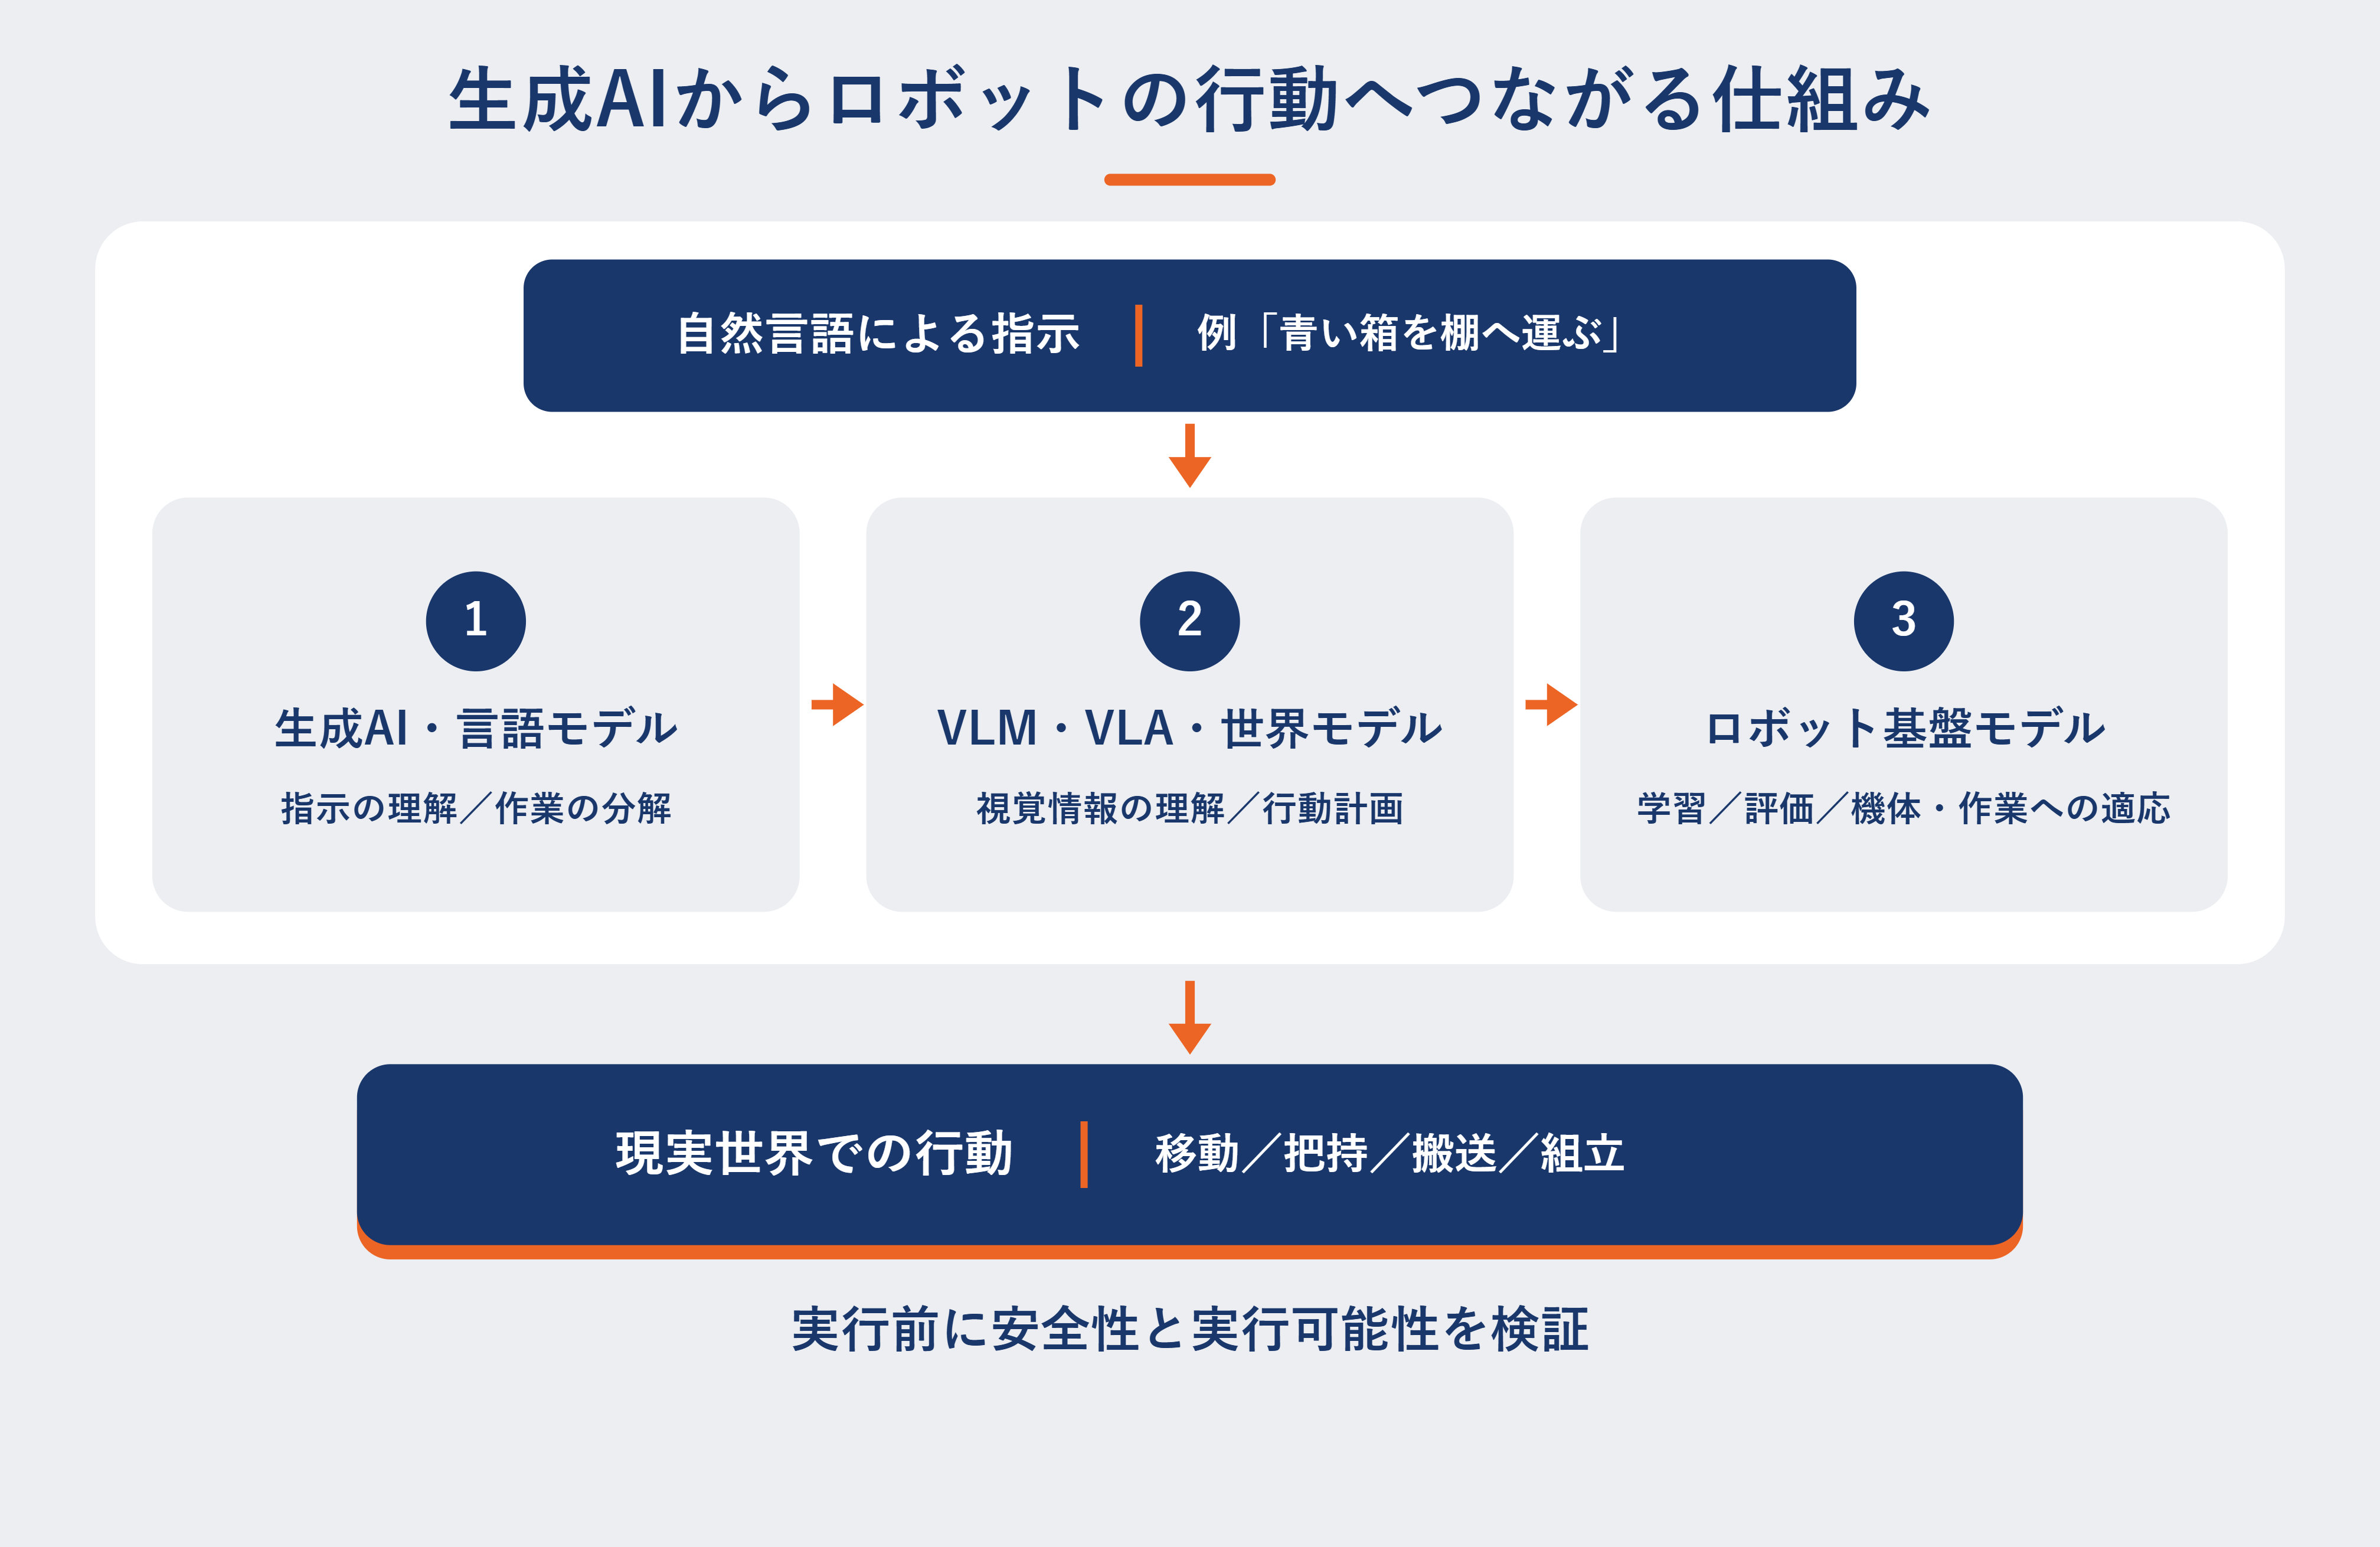
これらは排他的な技術ではありません。フィジカルAIでは、生成AIが指示を解釈し、ロボティクスAIが安全に動作へ変換するといった形で複数の技術が連携します。たとえば「青い箱を棚へ運ぶ」という指示に対し、言語モデルが作業を分解し、カメラが対象物を認識し、経路計画と制御系が衝突を避けながら運搬します。
| 比較項目 | 生成AI | ロボティクスAI | フィジカルAI |
|---|---|---|---|
| 主な目的 | 文章・画像・コードなどを生成する | ロボットの認識・計画・制御を実現する | 実世界を理解し、目的に応じて自律的に行動する |
| 主な活動空間 | デジタル空間 | ロボットとその周辺環境 | 物理空間全体 |
| 主な出力 | デジタルコンテンツ | 制御指令・動作計画 | 環境に働きかける行動 |
| 具体例 | 文章生成、画像生成、コード生成 | 把持制御、SLAM、経路計画 | 自律搬送、柔軟な組立、現場点検 |
1-2. フィジカルAIを支える主な技術
フィジカルAIは、単独のAIモデルだけで成立するものではありません。センサーで状況を捉え、AIが意味を理解し、行動を計画し、制御系が安全に実行するまでの一連の技術が必要です。さらに、現場では応答の遅れが事故や停止につながるため、エッジコンピューティングや通信、監視基盤も欠かせません。
- センシング:カメラ、LiDAR、深度センサー、力覚センサー、マイクなどで周囲や接触状態を取得する
- 認識・理解:画像認識、センサーフュージョン、マルチモーダルAI、VLMで物体や状況、指示を理解する
- 判断・計画:世界モデル、VLA、経路計画、把持計画、タスクプランニングで次の行動を決める
- 制御・実行:モーション制御、逆運動学、アクチュエーター制御、ROS 2で動作へ変換する
- 実行基盤:GPU、エッジAI、クラウド、低遅延通信で必要な推論速度と可用性を確保する
- 学習・検証:デジタルツイン、物理シミュレーション、合成データ、ドメインランダム化で学習とテストを行う
システム全体を理解すると、自分が担当できる領域と、実務に向けて補うべきスキルを整理しやすくなります。AIエンジニアであれば認識モデルから制御系との接続へ、Web・クラウドエンジニアであればデータ基盤や監視、エッジ連携へと、既存経験を起点に学習範囲を広げられます。
2. 実機なしの学習にシミュレーターを活用する
フィジカルAIの仕組みを理解したら、次はシミュレーターで認識・判断・制御を試します。実機を所有していなくても、NVIDIA Isaac Simのような物理演算を備えた仮想環境で、ロボットの開発・テストや合成データ生成を行えます。ROS 2と連携しやすいGazebo、研究・教育で利用例の多いWebots、強化学習向けのMuJoCoなども選択肢です。目的に応じて、移動ロボット、マニピュレーター、二足歩行などのモデルを仮想空間に置き、センサー入力と制御プログラムを試せます。
シミュレーションの利点は、失敗を低コストで繰り返せることです。衝突、転倒、視界不良など、実機では危険または再現しにくい条件も設定できます。照明、床の摩擦、物体の位置、センサーノイズを変える「ドメインランダム化」を使えば、多様な条件の学習データを生成できます。実データが乏しい初期段階でも、認識モデルや制御方策の仮説検証を進めやすくなります。
フィジカルAI・ロボティクス領域の案件を探すなら、AI開発経験やROS 2、シミュレーション経験を整理しておくと、希望に合う案件を検討しやすくなります。
2-1. シミュレーターの特徴と選び方
シミュレーターは、学びたい内容と使用できるPC環境から選びます。最初から高機能な環境を選ぶより、取り組む課題を決めて必要な機能を絞る方が、学習を進めやすくなります。
| ツール | 向いている用途 | 主な特徴 | 選ぶ際の注意点 |
|---|---|---|---|
| NVIDIA Isaac Sim | 高精度なロボット検証、合成データ、デジタルツイン | GPUを活用した物理・センサーシミュレーション、ROS 2連携 | 比較的高いGPU性能が必要。対応OSや推奨構成を事前に確認する |
| Gazebo | ROS 2、移動ロボット、制御の基礎 | ROS 2との連携例が多く、センサーやロボットモデルを扱いやすい | Linux、ROS 2、URDFの基礎があると進めやすい |
| Webots | 初学者、教育、小規模な検証 | 導入しやすく、複数のプログラミング言語とロボットモデルに対応 | 大規模な工場再現や高忠実度の合成データには用途の見極めが必要 |
| MuJoCo | 強化学習、運動制御、マニピュレーション | 高速な物理計算に適し、学習ループを多数回実行しやすい | ROS 2中心のシステム統合は別途構成が必要 |
始める前に、PCのOS、GPU、メモリ、空き容量を確認します。特にIsaac SimはGPU要件の影響を受けやすいため、公式の推奨構成を確認し、条件を満たさない場合はGazeboやWebotsから始める方法があります。共通して役立つ基礎知識は、Python、Linuxの基本操作、Git、Docker、ROS 2です。すべてを先に習得する必要はなく、チュートリアルを動かしながら不足する知識を補う進め方が現実的です。
学習課題は段階的に難しくします。初めは既存モデルの直線走行やアームの関節操作から始め、次に障害物回避や把持へ進みます。その後、照明、摩擦、障害物配置、センサーノイズを変え、複数回の試行で成功率や処理時間を比較します。評価結果まで記録すると、単に「動かした」だけでなく、条件変更に対して改善した過程をポートフォリオで説明できます。
シミュレーター学習では、次のスキルを段階的に身につけられます。
- ロボットのモデル化:URDFやUSDを使い、リンク、関節、質量、センサーを定義する
- 認識:RGB画像、深度、セグメンテーション、LiDAR点群から周囲を把握する
- 制御:PID制御、逆運動学、軌道生成、ROS 2のトピック・サービス・アクションを扱う
- 自律化:SLAM、自己位置推定、経路計画、把持計画、強化学習を試す
- 検証:成功率、衝突回数、サイクルタイム、経路長、消費エネルギーなどを評価する
2-2. 実機なしで学ぶ5つのステップ
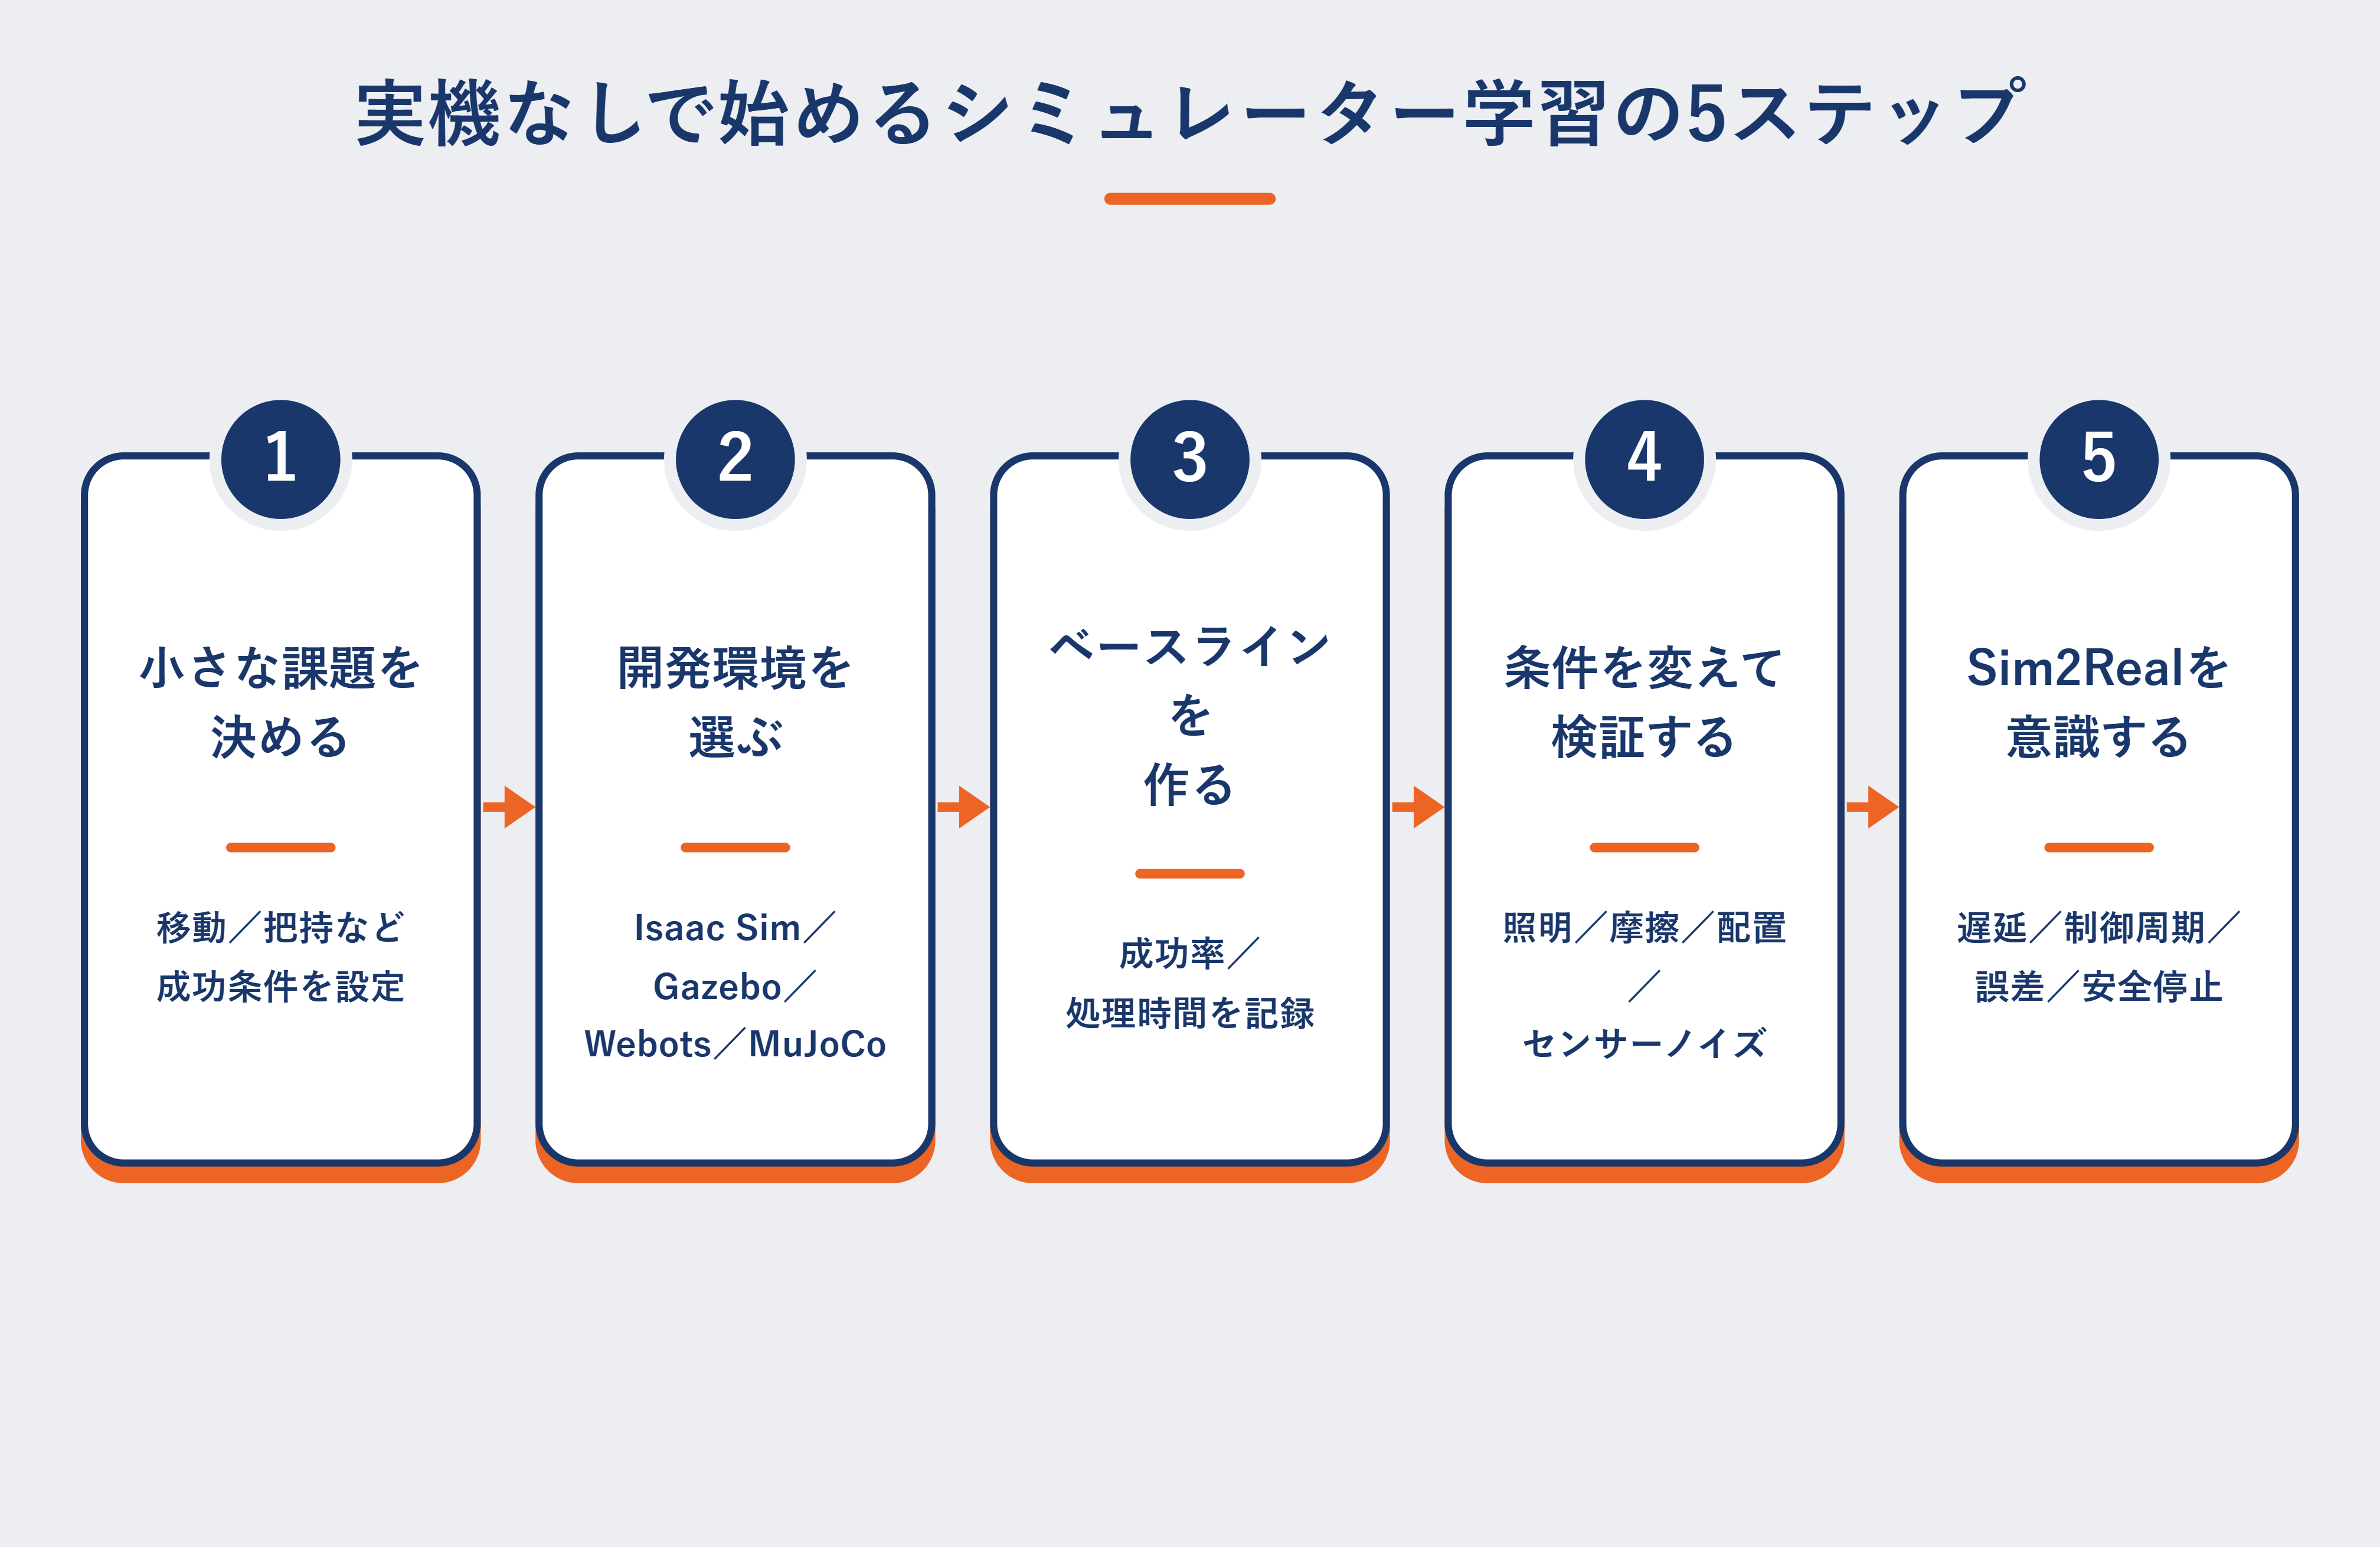
ステップ1 小さな課題を決める
「移動ロボットをA地点からB地点へ走らせる」「アームで箱を所定位置へ移す」など、成功条件を数値化しやすい課題を選びます。
ステップ2 開発環境を選ぶ
ROS 2の基礎を学ぶならGazebo、自律ロボットと高忠実度の合成データを扱うならIsaac Sim、軽量な学習ならWebotsやMuJoCoが候補です。
ステップ3 ベースラインを作る
まずはルールベースや既存のナビゲーション機能で動かし、成功率や処理時間を記録します。最初から大規模モデルに頼らないことが、改善点の切り分けにつながります。
ステップ4 条件を揺らして検証する
照明、摩擦、対象物の位置、センサーノイズを変更し、特定条件への過学習を防ぎます。
ステップ5 Sim2Realを意識する
実機へ移す前提で、通信遅延、制御周期、センサー誤差、安全停止、計算資源の制約をシミュレーションに加えます。
注意したいのは、シミュレーションで成功しても、実機で同じ性能が出るとは限らないことです。仮想環境と現実の差を「Sim2Realギャップ」と呼びます。摩擦係数、ケーブルのたわみ、カメラの露出、モーターの個体差、人の予測しにくい動きなどを完全に再現するのは困難です。そのため、シミュレーターは実機検証の代替ではなく、実機に進む前の設計・学習・安全確認を効率化する手段として使うのが適切です。
2-3. シミュレーターの限界と実機で確認すること
シミュレーターでは認識や制御のロジックを効率よく検証できますが、実機固有の作業をすべて経験できるわけではありません。配線や電源、センサーのキャリブレーション、通信断、モーターの発熱、部品の摩耗、機体ごとの個体差は、実機を扱って初めて分かる部分があります。人がいる現場では、安全柵、立入管理、緊急停止、作業者への説明、設備停止時の復旧手順も必要です。
そのため、実機経験がない段階では「シミュレーションで検証した範囲」と「実機で未確認の範囲」を分けて示します。ポートフォリオには、使用した物理パラメータ、センサーノイズ、制御周期、停止条件に加え、実機移行時に確認すべき項目を記載すると、検証の限界を理解していることが伝わります。可能であれば、大学・研究機関の公開講座、ロボットメーカーやコミュニティのハンズオン、小型ロボットを利用できる共同開発環境などを活用し、段階的に実機経験を補います。
3. 生成AIとロボット基盤モデルの進化が普及を後押ししている
フィジカルAIの普及を技術面から後押ししているのが、生成AIとロボット基盤モデルの進化です。従来の産業用ロボットは、決められた位置と手順を高精度に繰り返すことを得意としていました。一方、現場で対象物や指示が変わる場合は、個別のティーチングやプログラム修正が必要でした。近年は、画像・言語・行動を統合するVLA(Vision-Language-Action)モデルの研究開発が進み、自然言語の指示、視覚情報、ロボットの動作を一つの流れで扱う方向へ進んでいます。
大規模言語モデルは、作業指示の分解、手順候補の生成、異常時の説明などに活用できます。視覚言語モデルは、「赤い箱」「取っ手のある容器」といった言語と画像を結びつけます。さらに世界モデルは、ある行動の後に環境がどう変化するかを予測し、行動計画や学習データ生成を支えます。生成AIの次に来る技術としてフィジカルAIが注目される理由は、AIの対象がデジタル空間の情報処理から、現実世界の作業へ広がるためです。
ただし、生成した計画をそのままロボットに実行させるのは危険です。言語モデルの出力には誤りが含まれる可能性があるため、実行可能性の確認、衝突判定、速度・力の制限、緊急停止など、制御系と安全系による検証が必要です。フィジカルAIでは、モデルの賢さだけでなく、再現性、遅延、機能安全、説明可能性を含むシステム設計が重要になります。
3-1. ロボット基盤モデルが開発の進め方を変えている
フィジカルAIの研究開発では、個別タスクごとに制御モデルを作る方法に加え、複数のロボットや作業へ応用できるロボット基盤モデルの開発が進んでいます。Google DeepMindのGemini Roboticsは、視覚と言語による入力をロボットの動作へ変換するVLAモデルと、物理空間を理解して複数工程を計画するEmbodied Reasoningモデルを組み合わせています。NVIDIA Isaac GR00Tは、ヒューマノイドロボット向けに、データ収集、シミュレーション、学習、評価、実機へのデプロイをつなぐオープンな開発基盤です。
これらの動きは、ロボット開発が「一つの機体に一つの動作を教える」方法から、事前学習済みモデルを現場や機体に合わせて調整する方法へ広がっていることを示します。ただし、基盤モデルを導入すればすぐに現場で使えるわけではありません。対象物、動作速度、安全条件、設備との接続、現場データの利用条件に合わせた追加学習と検証が必要です。エンジニアには、モデルの評価だけでなく、シミュレーションと実機を往復しながら性能と安全性を確認する役割が求められます。
4. 人手不足と市場拡大が導入を後押ししている
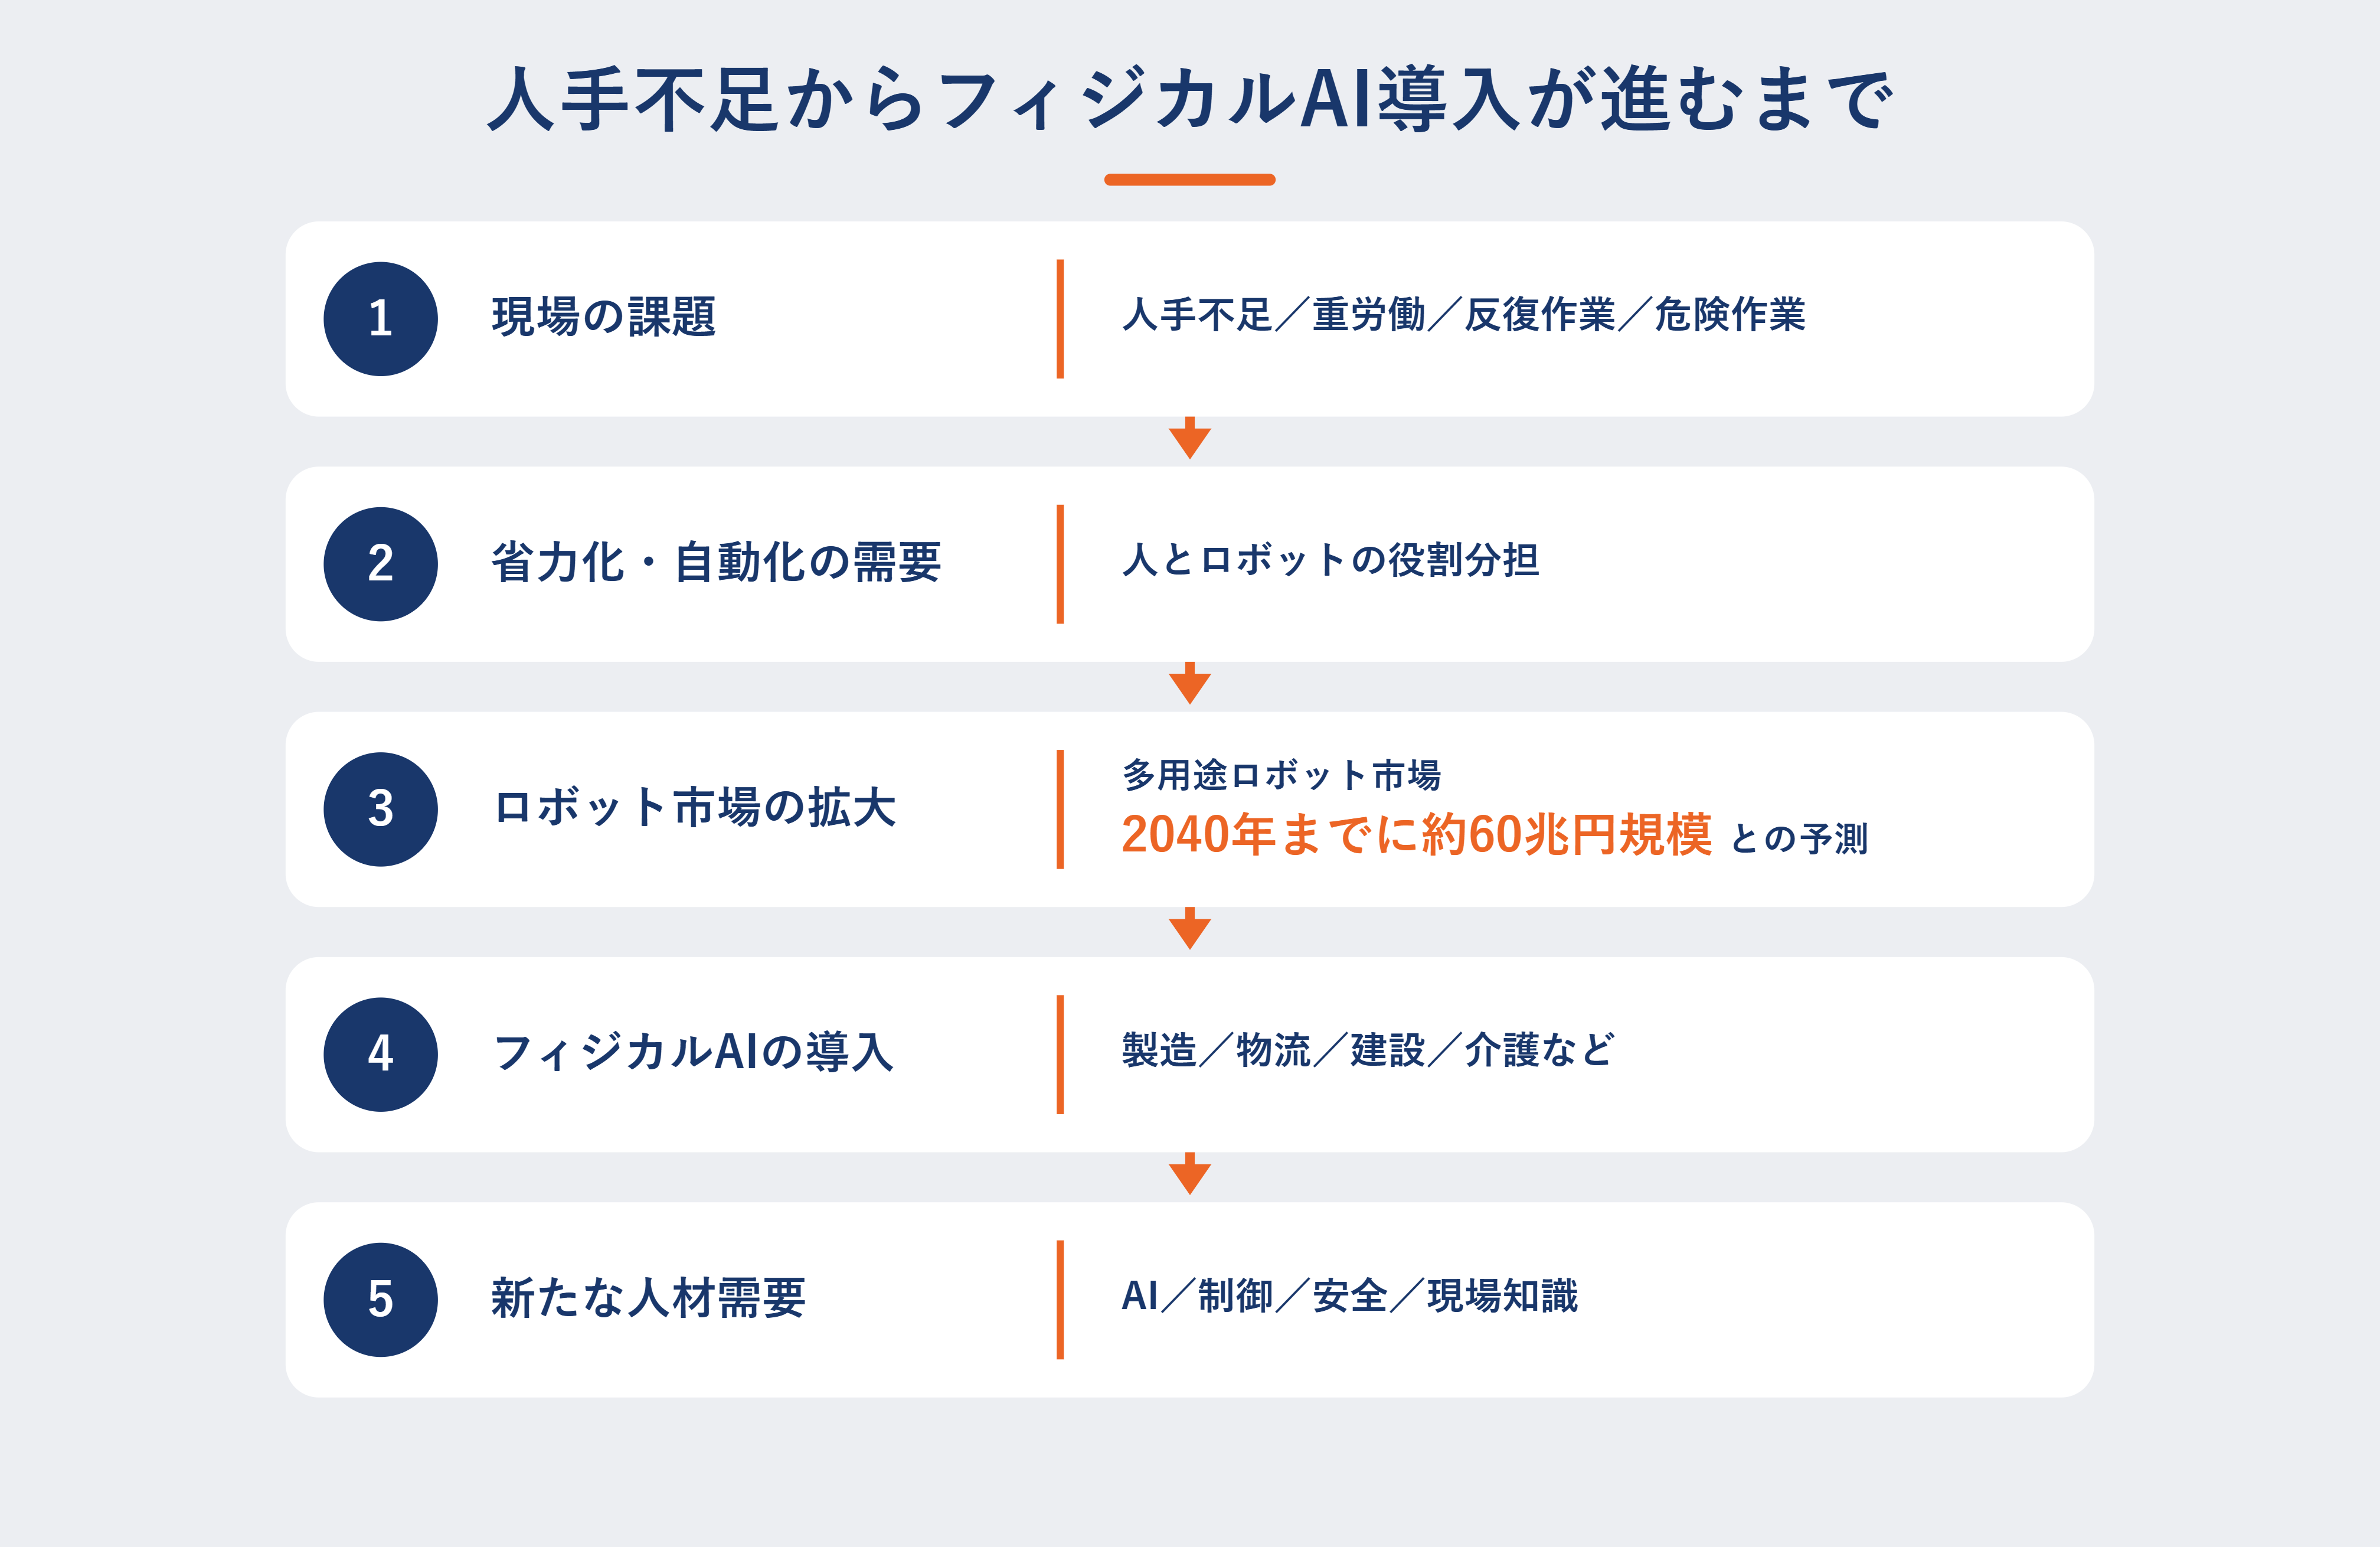
技術の進化に加え、現場の人手不足とロボット市場の拡大もフィジカルAIの導入を後押ししています。製造、物流、建設、介護では、省力化だけでなく、重労働、単調な反復作業、危険環境での作業をロボットに担わせ、人が判断や改善、対人支援などに集中できる体制づくりが求められています。経済産業省も、ロボットの設計・開発や導入に関わる人材不足を課題として示し、産学連携による人材育成や社会実装を進めています。
市場の広がりも、フィジカルAI分野に注目が集まる理由です。経済産業省のAIロボティクス戦略に関する資料では、ヒューマノイド、四足歩行型、モバイルマニピュレーターなどを含む多用途ロボットの世界市場が、2040年までに約60兆円規模へ拡大するとの予測が示されています。これは将来予測であり、実際の市場形成は技術開発、価格、安全基準、現場への導入速度に左右されます。一方で、製造業以外にも物流、小売、警備、農業、インフラ保守、災害対応などへ対象が広がるため、AIとロボティクスの双方を理解する人材が関わる領域は増えると考えられます。
国際ロボット連盟(IFR)によると、2024年に世界で新たに導入された産業用ロボットは約54万2,000台で、4年連続で50万台を超えました。稼働台数は約466万4,000台です。日本は2024年の導入台数で世界第2位の約4万4,500台でした。こうした数字は、工場の自動化が一時的な流行ではなく、継続的な設備・ソフトウェア投資になっていることを示します。
一方、ロボットを入れれば自動的に成果が出るわけではありません。作業手順が標準化されていない、通路幅や棚の配置がロボットに合わない、例外処理を担当する人が決まっていないといった状態では、導入効果が限定されます。業務プロセスや施設を「ロボットフレンドリー」に整え、データ収集、保守、安全教育まで含めて設計する必要があります。
4-1. 導入効果と社会実装に向けた課題
フィジカルAIの導入では、期待できる効果だけでなく、実運用で生じる課題も併せて検討する必要があります。PoCで高い精度が出ても、現場の例外処理や保守体制を設計できていなければ、継続運用にはつながりません。
| 視点 | 期待できる効果 | 実装・運用時の論点 |
|---|---|---|
| 人と業務 | 人手不足への対応、重労働や反復作業の軽減 | 作業分担、例外時の対応者、現場教育を決める |
| 安全 | 危険区域での作業代替、接触事故の低減 | 速度・力の制限、緊急停止、リスクアセスメントを行う |
| 生産性・品質 | 長時間稼働、作業時間や品質の安定 | 設備停止時の影響、保守周期、受け入れ基準を設定する |
| コスト | 省力化、停止時間や手戻りの削減 | 機器、GPU、3D環境、連携開発、保守を含む総コストで判断する |
| データ・AI | 現場データを基に継続的に改善できる | データ品質、再学習、モデル更新、変更履歴を管理する |
| 責任・セキュリティ | 判断ログにより原因分析しやすくなる | 事故時の責任分界、アクセス制御、通信・機器の脆弱性に対応する |
エンジニアに求められるのは、モデル精度だけを追うことではありません。安全停止を含む評価条件、データやモデルの更新方法、障害時の切り戻し、担当範囲を明確にし、技術を現場で運用できる形へ落とし込む力が重要です。フリーランス案件でも、PoCまでの支援か、実機統合や現地調整、運用保守まで含むかによって、必要な経験と勤務条件が変わります。
5. 製造・物流・建設・介護で活用が進む
技術開発と導入環境の整備が進むなか、フィジカルAIの活用は定型作業が多い製造業から、人や物の動きが変化する物流、建設、介護・医療へ広がっています。ここでは、業界ごとの代表的な用途、シミュレーターで検証しやすいテーマ、現場実装で必要になる知識を整理します。
5-1. 製造:外観検査、組立、搬送、設備のデジタルツイン
製造業では、ロボットアームによる組立・溶接・ピッキング、AIカメラによる外観検査、AMRによる部品搬送が代表例です。デジタルツインは、現実の工場や設備を仮想空間に再現し、レイアウト、生産能力、ロボットの干渉、サイクルタイムを事前に検討する仕組みです。トヨタはNVIDIA Omniverseを使い、鍛造品を扱うロボットの動きやグリップの物理シミュレーションを検証しています。シミュレーター学習では、把持位置の推定、衝突回避、複数ロボットの動線最適化が題材になります。
5-2. 物流:AMR、ピッキング、仕分け、配送
物流では、倉庫内を自律走行するAMR、商品を取り出すピッキングロボット、荷物の仕分け、屋外配送ロボットなどが使われます。経済産業省が紹介した物流倉庫の事例では、AMRとの協働により、作業者が1日に約10km歩くこともある負担を半減できたとされています。学習テーマとしては、SLAM、経路計画、複数台の群制御、混雑回避、需要変動に応じたタスク割り当てが適しています。
5-3. 建設:測量、資材運搬、遠隔・自律施工、点検
建設現場は、地面の凹凸、天候、資材、人の移動など環境変化が大きく、フィジカルAIの難易度が高い領域です。ドローンによる測量、重機の遠隔・自律運転、資材運搬、壁や天井の点検などが想定されます。シミュレーターでは、地形や視界条件を変えながら移動性能を確認し、危険区域への進入、通信断、障害物の出現などの異常系を安全に試せます。実装時は、建機固有の制御、安全基準、現場オペレーションを理解する人材が不可欠です。
5-4. 介護・医療:移乗支援、搬送、見守り、リハビリ
介護・医療では、ベッドから車いすへの移乗支援、物品搬送、見守り、リハビリ支援などが候補です。人に直接触れる用途では、安全性、プライバシー、使いやすさへの要求が特に高くなります。技術的に可能でも、利用者の尊厳や職員の業務負担を損なえば定着しません。そのため、センシング精度だけでなく、動作速度、接触力、停止条件、説明方法を、現場職員や利用者と一緒に設計する必要があります。シミュレーターは初期検証に有効ですが、最終段階では人を含む実証とリスクアセスメントが欠かせません。
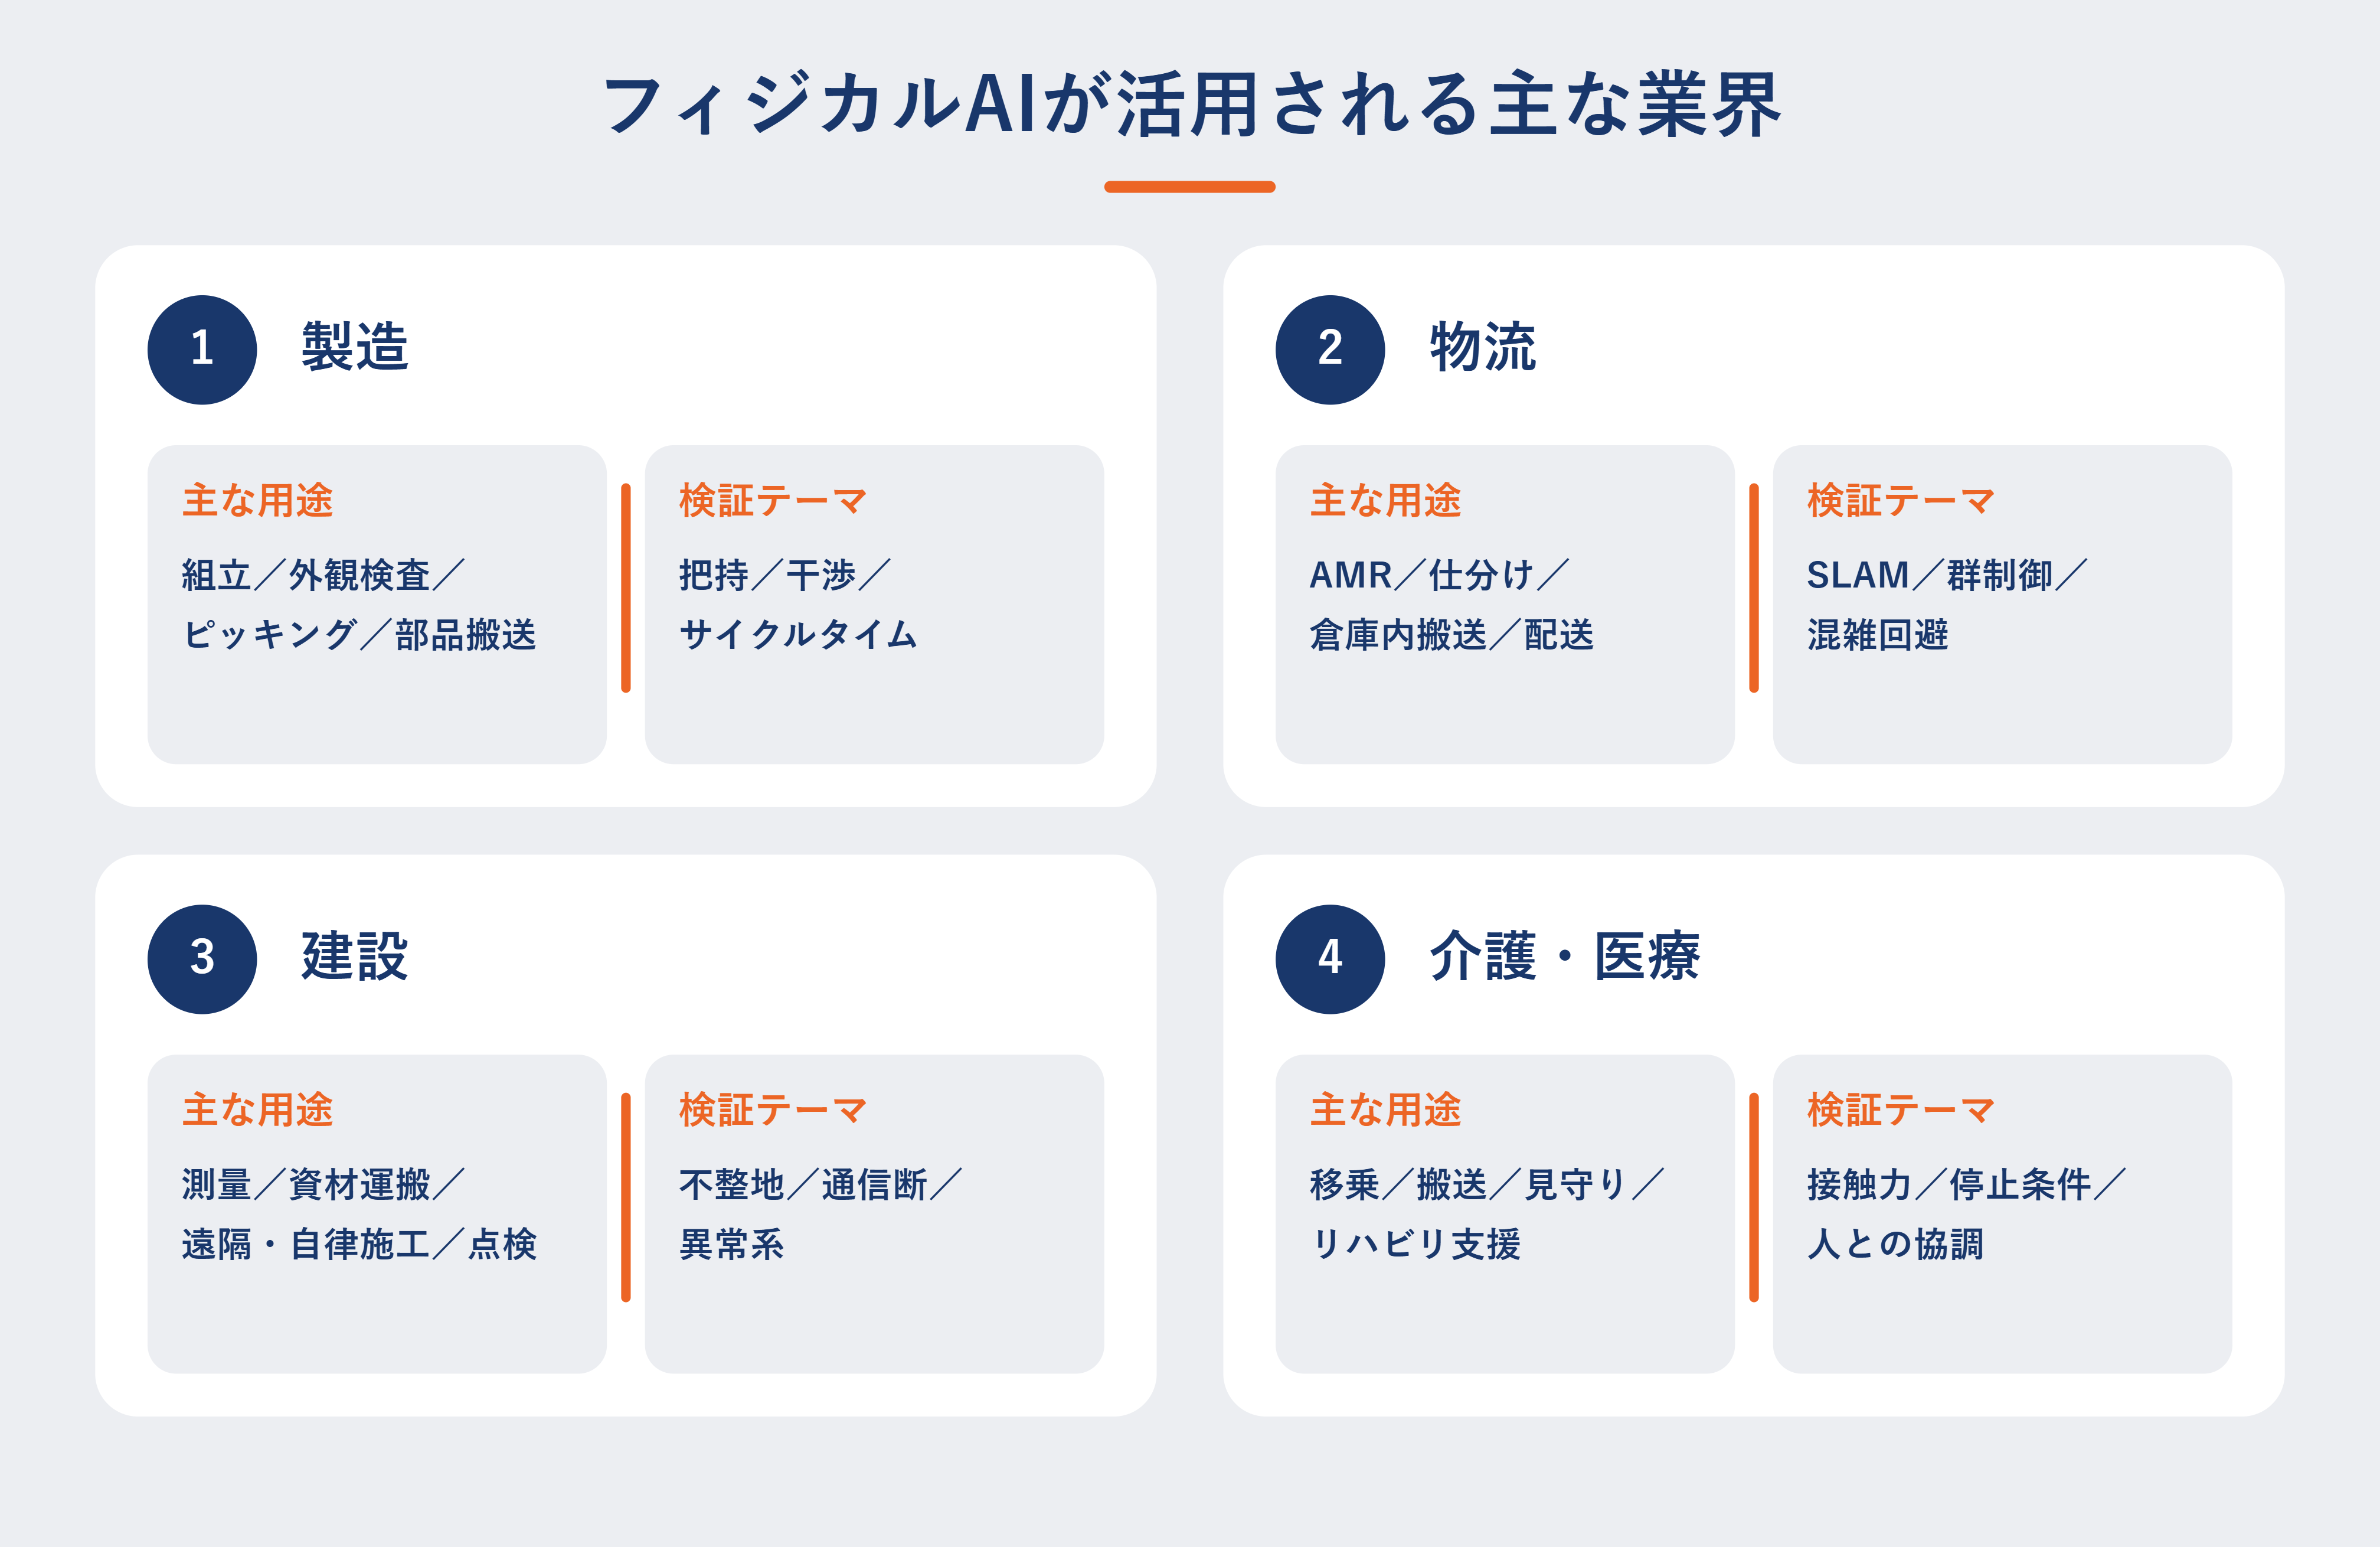
業界別の主な用途、シミュレーション課題、必要な知識を整理すると、次のとおりです。
| 業界 | 主な用途 | シミュレーション課題 | 求められる知識 |
|---|---|---|---|
| 製造 | 組立・検査・搬送 | 把持、干渉、サイクルタイム | 制御、画像認識、生産技術 |
| 物流 | AMR・仕分け | SLAM、群制御、混雑回避 | ROS 2、最適化、WMS連携 |
| 建設 | 重機・点検・運搬 | 不整地、通信断、異常系 | 自律制御、測量、安全 |
| 介護・医療 | 移乗・搬送・見守り | 接触力、人との協調 | 安全設計、UX、現場業務 |
業界によって用途は異なりますが、現場で定着させるには、作業者が迷わず指示・停止できるインターフェースも必要です。
AI・制御・現場経験の組み合わせによって活かせるポジションが変わります。専門担当者と経験を整理し、キャリアの選択肢を確認しましょう。
5-5. 現場導入と継続運用で必要になる設計
フィジカルAIを現場で継続的に使うには、ロボットの性能だけでなく、「人が安全に指示できること」と「導入後も改善を続けられること」の両方が重要です。操作方法、異常時の対応、監視・保守、モデル更新までを一体で設計すると、PoCで終わらず実運用へつなげやすくなります。
5-6. 現場担当者が迷わず操作できる仕組みを整える
自然言語、音声、タブレット、ジェスチャーなどを使って作業を指示できれば、専門的なプログラミングを行わない現場担当者も利用しやすくなります。ただし、曖昧な指示を誤って解釈すると、事故や手戻りにつながります。実行前の確認、動作予定の表示、停止・取消の手段を用意し、「誰が、どの場面で、どの方法で指示するか」を明確にします。
操作方法は、利用環境に合わせて検証します。たとえば、物流倉庫では騒音下でも音声認識が安定するか、介護施設では利用者が意図しない動作を始めないか、建設現場では手袋を着けた状態でも停止操作ができるかを確認します。認識精度や応答速度だけでなく、UX、アクセシビリティ、現場教育まで含めて設計することが、継続利用につながります。
5-7. PoCから現場運用までの改善サイクルを設計する
フィジカルAIの導入は、PoCで動作を確認して終わりではありません。対象業務を整理したうえで、仮想環境と実機で検証し、現場導入後のログを次の改善へつなげます。基本的な流れは次のとおりです。
- 業務整理:自動化する作業、例外処理、担当者、成功条件を決める
- 仮想検証:シミュレーターで動線、衝突、認識、制御、安全条件を確認する
- 実機検証:限定した設備・時間帯で性能、安全性、復旧手順を確認する
- 現場導入:既存システムとの接続、現場教育、監視、保守体制を整える
- 継続改善:ログと現場データを基に、モデル、ルール、設備配置を見直す
導入後は、認識精度、停止回数、サイクルタイム、作業者の介入回数などを記録します。数値が悪化した場合は、対象物や作業手順、照明、設備配置などの環境変化を確認し、モデルの再学習やルールの見直しが必要かを判断します。
5-8. 担当範囲と連携体制を明確にする
このサイクルでは、AIエンジニア、ロボティクスエンジニア、組み込み・エッジエンジニア、SIer、現場担当者が連携します。設計段階で、例外発生時の判断者、緊急停止後の復旧担当、ログの確認者、モデル更新の承認者を決めておくと、責任の所在が曖昧になるのを防げます。
フリーランス案件を検討する際は、PoCのアルゴリズム開発だけを担当するのか、実機統合、現地調整、運用監視、再学習まで含むのかを確認します。担当範囲が明確であれば、必要なスキル、出社・出張の有無、安全責任、成果物の条件を具体的に判断できます。
6. フィジカルAIを支える職種と求められるスキル
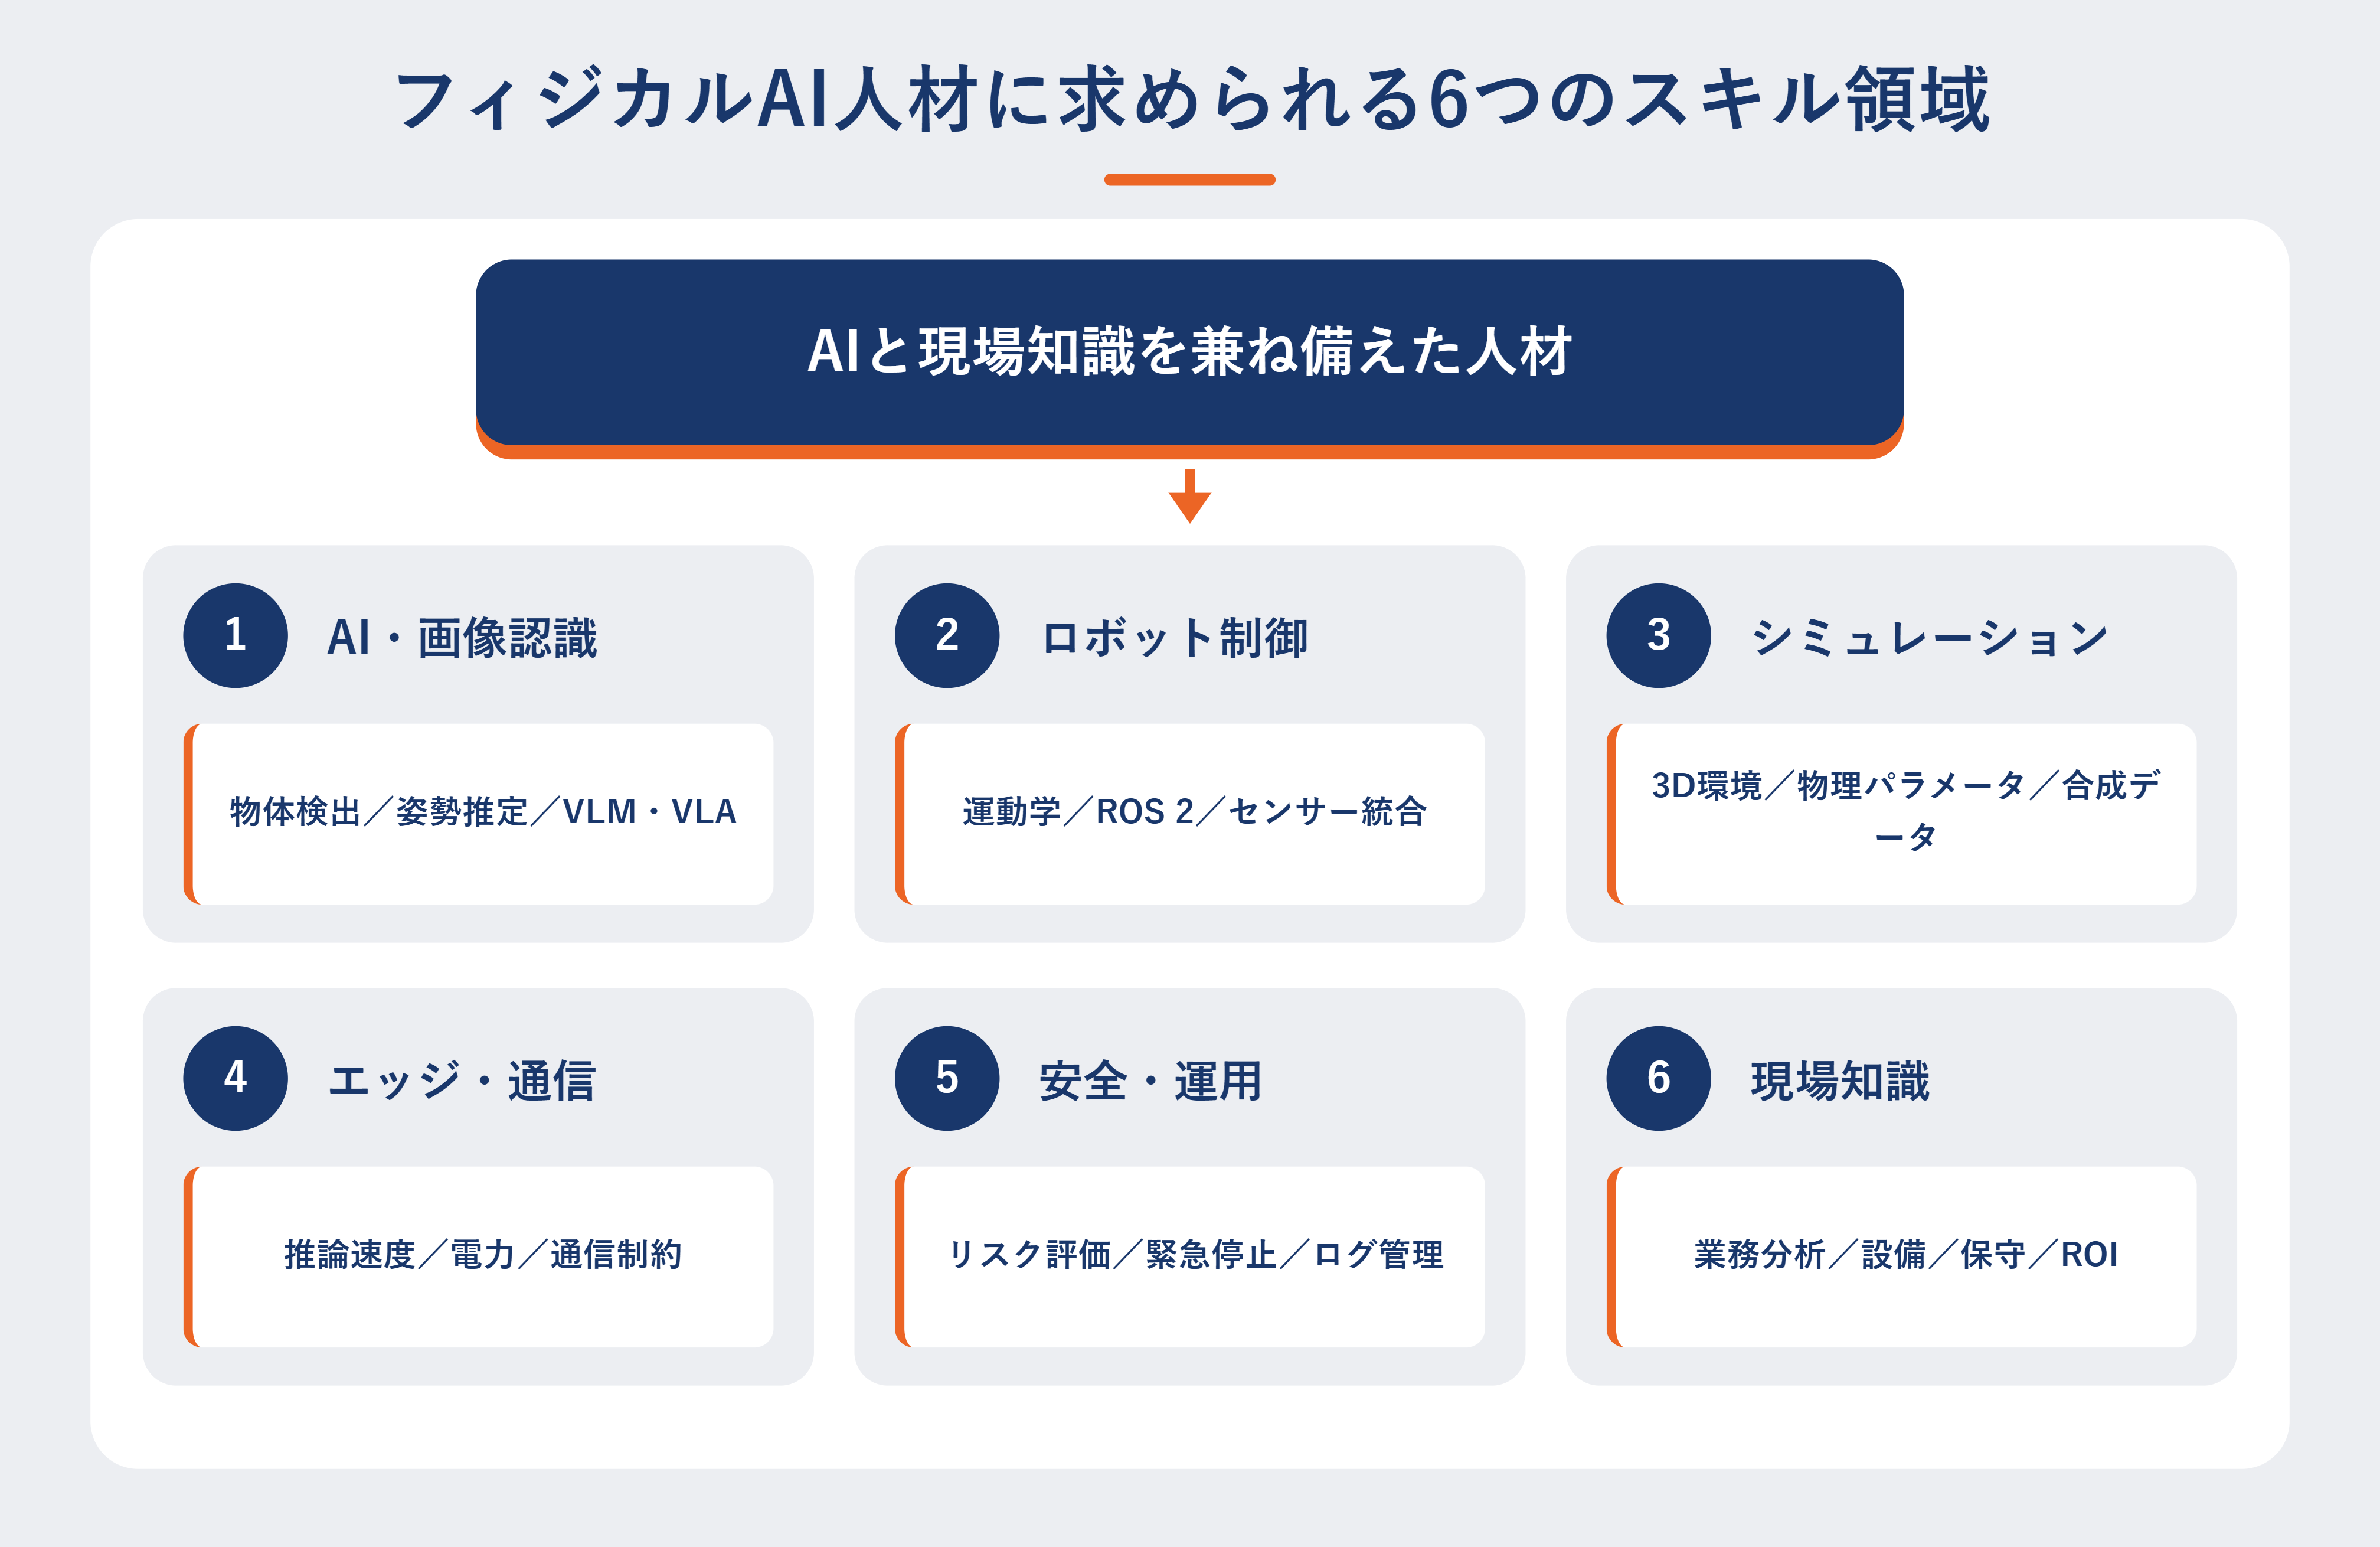
ここまで見てきた開発・導入を実現するには、AIモデルを作る力だけでは不十分です。フィジカルAIの案件では、センサー、制御、通信、エッジコンピューティング、安全設計、現場業務をつなぐ力が必要です。たとえば、認識精度が高くても制御周期に間に合わなければ実装できません。シミュレーションで高い成功率を出しても、現場の棚や作業手順が頻繁に変われば運用コストが膨らみます。技術指標を、工数、停止時間、品質、投資対効果へ翻訳する役割も重要です。
6-1. フィジカルAIを支える主な職種
- ロボティクスエンジニア:運動学、制御、ROS 2、センサー統合、実機調整を担当する
- AI・コンピュータビジョンエンジニア:物体検出、姿勢推定、異常検知、VLM・VLAの評価を担当する
- シミュレーション/デジタルツインエンジニア:3D環境、物理パラメータ、合成データ、テスト自動化を設計する
- エッジAIエンジニア:Jetsonなどで推論を高速化し、遅延、電力、通信制約に対応する
- ロボットSI・導入コンサルタント:業務分析、設備選定、安全、ROI、ベンダー調整を担う
- プロジェクトマネージャー:AI、機械、電気、現場部門を横断し、PoCから運用まで推進する
6-2. シミュレーション経験を案件検討につなげるには
ポートフォリオでは、画面録画だけでなく、課題設定、システム構成、評価指標、失敗例、改善結果を示すことが重要です。たとえば「GazeboとROS 2でAMRの障害物回避を実装し、障害物配置を変えた100試行で到達率を比較」「Isaac Simで照明と物体位置をランダム化し、姿勢推定モデルの性能差を検証」といった形です。GitHubにはREADME、起動手順、依存関係、ライセンス、テスト条件を記載します。
さらに、Sim2Realを意識した制約を入れると、実務への理解を示せます。センサーノイズ、通信遅延、最大速度、停止距離、推論時間を設定し、「なぜその値にしたか」を説明します。実機経験がない場合はその点を明記しつつ、シミュレーションで検証した範囲と未検証のリスクを分けることが信頼につながります。
6-3. フリーランス案件で確認したい条件
- 担当範囲:アルゴリズム開発、シミュレーション、実機統合、現地調整のどこまでか
- 勤務条件:実機を扱うための出社・出張、工場の稼働時間に合わせた対応があるか
- 開発環境:ROS/ROS 2、Isaac Sim、Gazebo、クラウド、GPU、実機の種類とバージョン
- 安全責任:リスクアセスメント、フェイルセーフ、緊急停止、ログ管理の担当分担
- 成果物:ソースコード、モデル、データ、3Dアセットの権利と再利用条件
- 評価基準:成功率、サイクルタイム、精度、停止時間など、受け入れ条件が明確か
7. まとめ
フィジカルAIは、現実世界を認識し、状況を判断して行動するAIです。生成AIやロボット基盤モデルの進化、人手不足、市場拡大を背景に活用が進んでいます。実機がなくても、NVIDIA Isaac Sim、Gazebo、Webots、MuJoCoなどを使い、認識、制御、経路計画、強化学習、異常系テストを仮想環境で繰り返せます。
生成AIの進化と人手不足を背景に、フィジカルAIの活用は製造、物流、建設、介護に加え、小売、警備、インフラ保守、災害対応などへ広がると見込まれます。一方で、安全性、導入コスト、責任分界、現場データとモデルの継続管理など、社会実装には複数の課題があります。AIだけでなく、ロボット制御、安全、エッジ、UX、現場業務を横断して考え、PoCから運用改善まで関われる人材の価値は高まると考えられます。シミュレーション経験をポートフォリオにまとめ、検証範囲と実機で未確認の範囲を明確に示すことが、実務への第一歩です。
フィジカルAI・ロボティクス分野で次のキャリアを検討している方は、経験を活かせる案件や今後伸ばすべきスキルを確認してみませんか。
あわせて読みたい
AI時代に求められるエンジニアのスキルは、こちらの記事でも解説しています。
【機械・電気系エンジニア向け】AI時代に価値の高まるエンジニアとは
今後のキャリアを検討したい方は、こちらも参考にしてください。
【機械・電気系エンジニア向け】キャリアパス大全|市場価値を高める4つの選択肢と将来性
生産技術エンジニアの仕事内容や必要なスキルは、こちらで確認できます。
【2026年版】生産技術エンジニアとは?仕事内容・必要スキル・将来性を解説