


フィジカルAIとは? 生成AI・ロボティクスAIとの違い
文章や画像を生み出す生成AIに続き、AIが現実世界で動く「フィジカルAI」が注目されています。カメラやLiDAR、力覚センサーなどから周囲の状況を捉え、判断し、ロボットや車両、機械設備を動かす技術です。自動運転、物流ロボット、製造現場の協働ロボット、人型ロボットなどで開発と活用が進んでいます。
一方で、「従来のロボットと何が違うのか」「生成AIとどのように関係するのか」が分かりにくいこともあります。この記事では、フィジカルAIの定義を整理したうえで、生成AI・ロボティクスAIとの違い、企業事例、導入メリットと課題、関連人材に求められるスキルを解説します。
1. フィジカルAIとは?
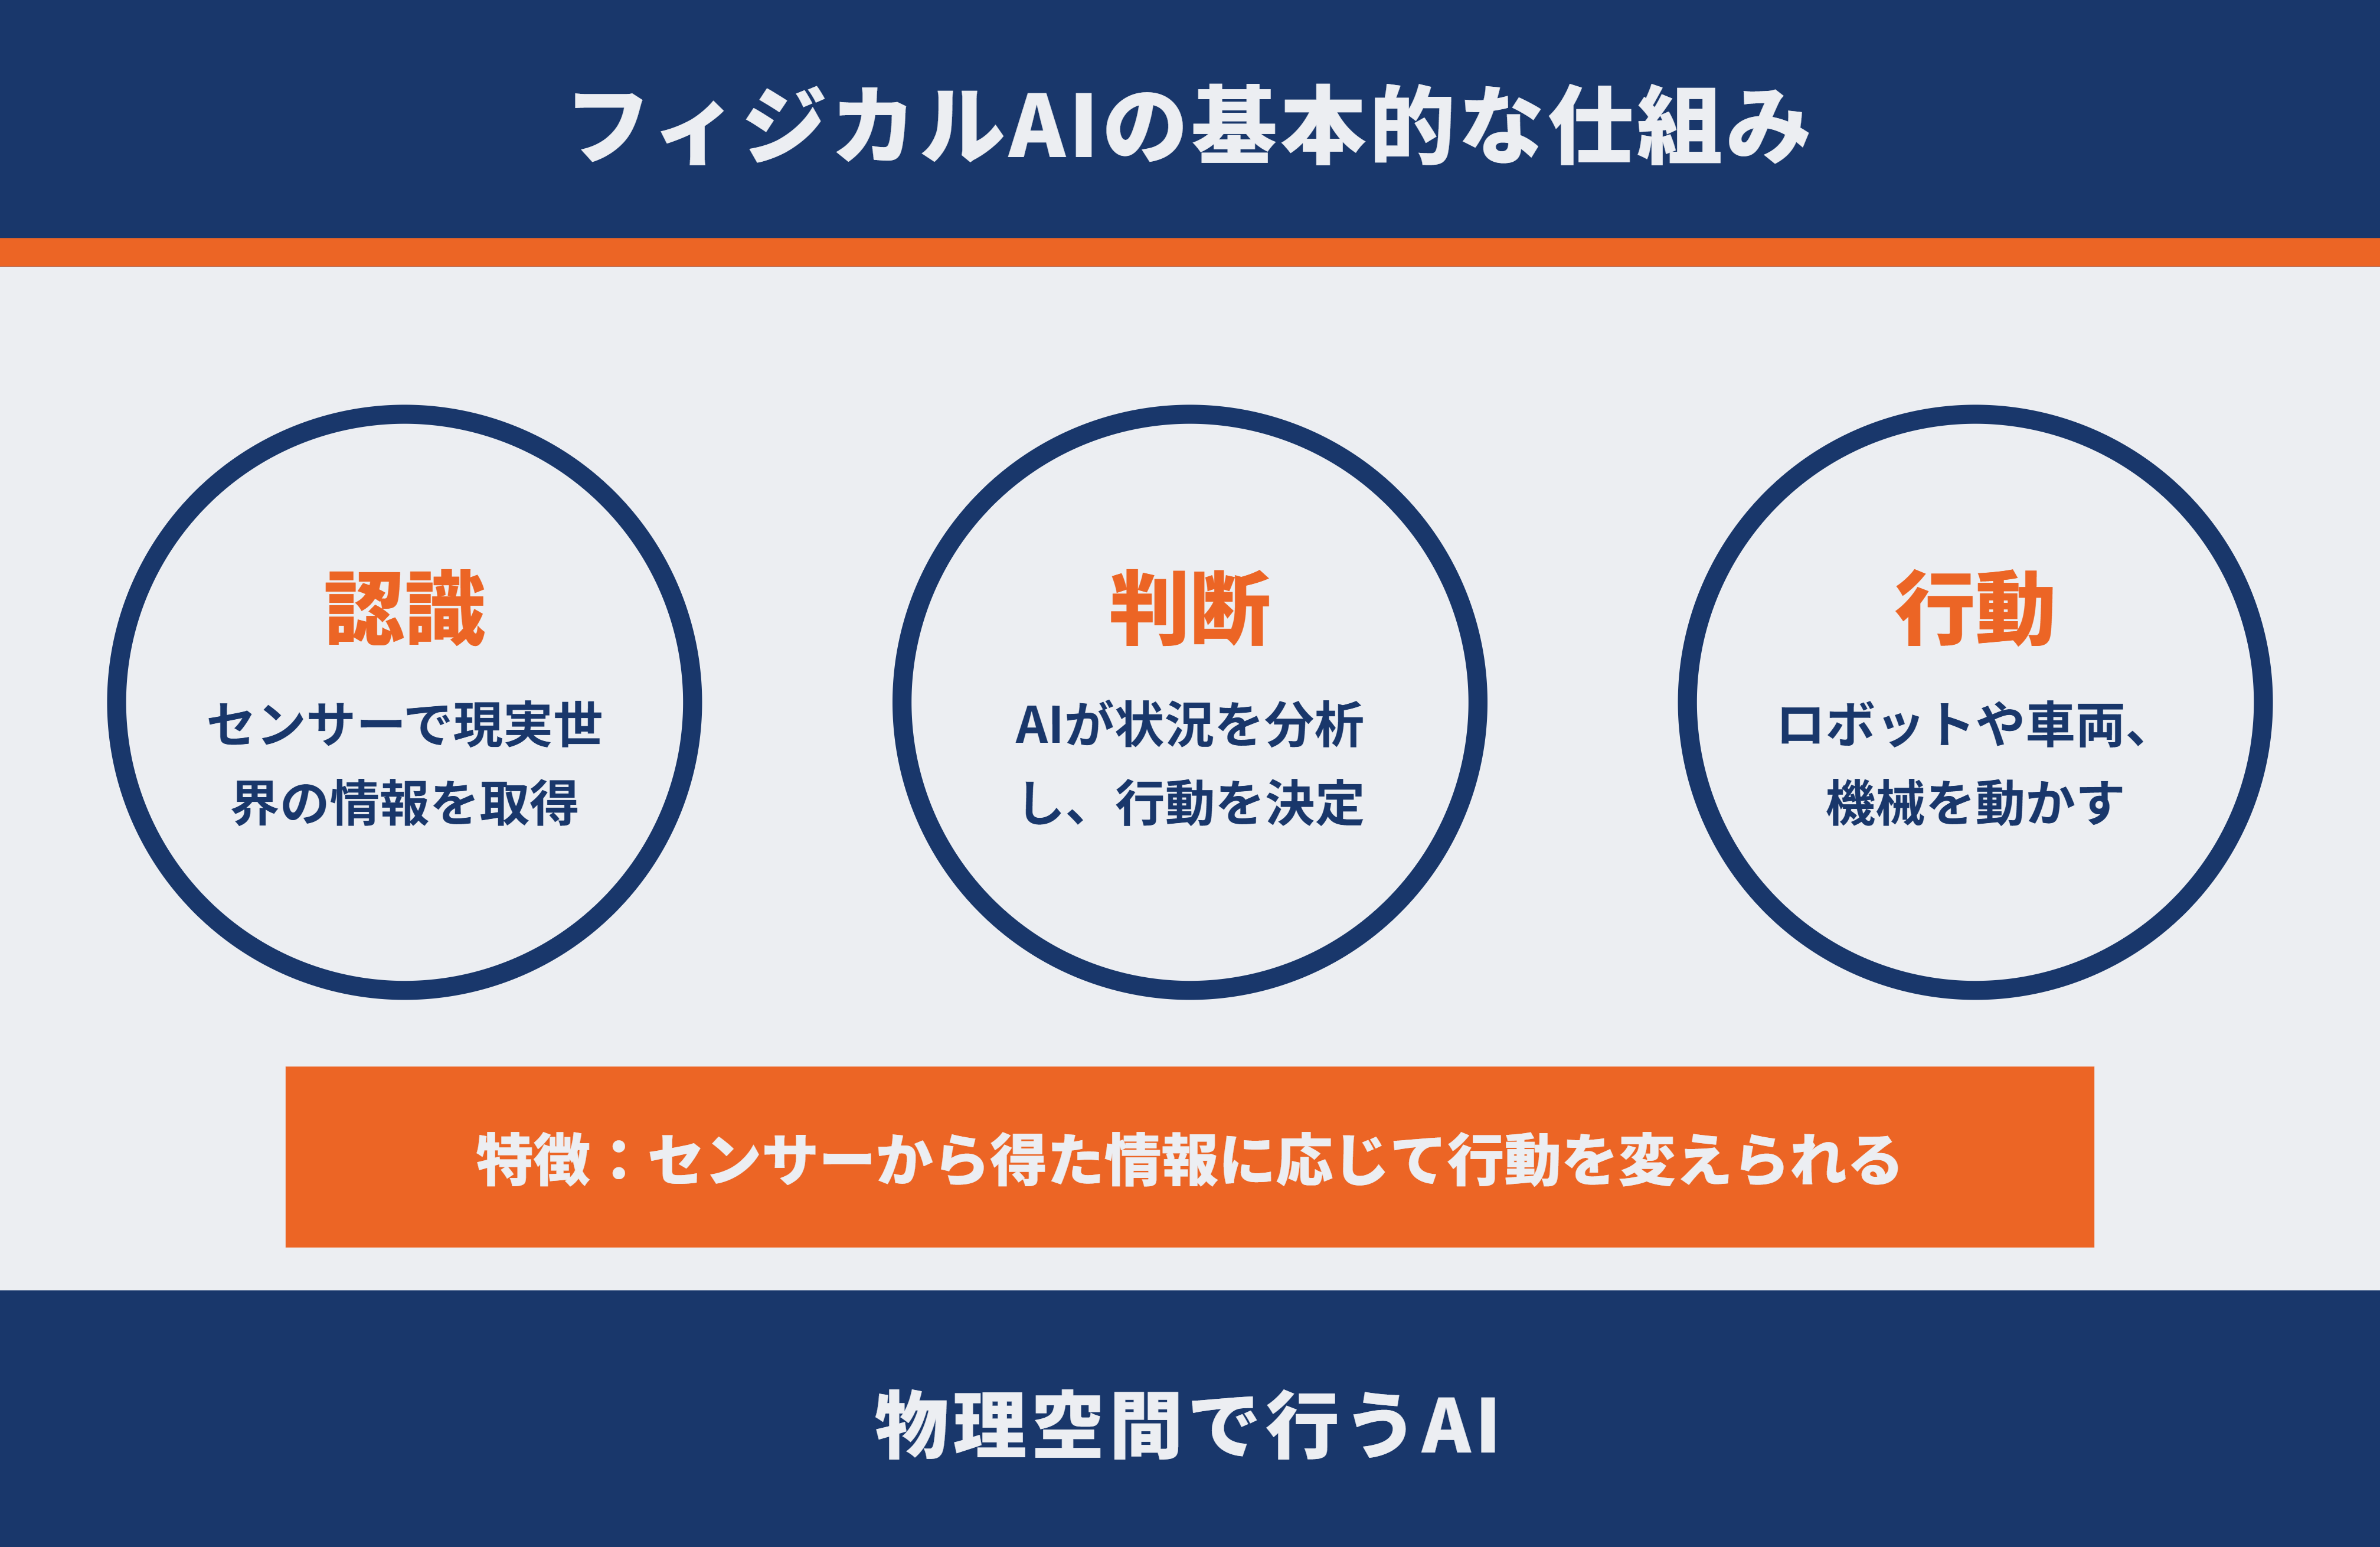
フィジカルAIとは、AIが現実世界を認識・判断し、ロボットや車両、機械などを通じて行動する技術・システムの総称です。用語の使い方は企業や研究分野によって異なりますが、一般には、「認識・判断・行動」の循環を物理空間で行うAIを指します。
例えば、物流倉庫で周囲の人や障害物を避けながら荷物を運ぶ自律移動ロボット、部品の位置ずれをカメラで検知して動きを調整するロボットアーム、道路状況を認識して走行を制御する自動運転システムなどが挙げられます。決められた動作を繰り返すだけでなく、センサーから得た情報に応じて行動を変えられることが重要な特徴です。
近年は、大規模言語モデルや、画像と言葉を組み合わせて扱うAIモデルの発展により、自然言語の指示や画像を手掛かりに、複数の工程を計画して実行する研究・開発も進んでいます。生成AIとロボティクスが結び付くことで、フィジカルAIの適用範囲が広がりつつあります。
フィジカルAI領域の案件やキャリアが気になる方へ
2. 生成AI・ロボティクスAIとの違い
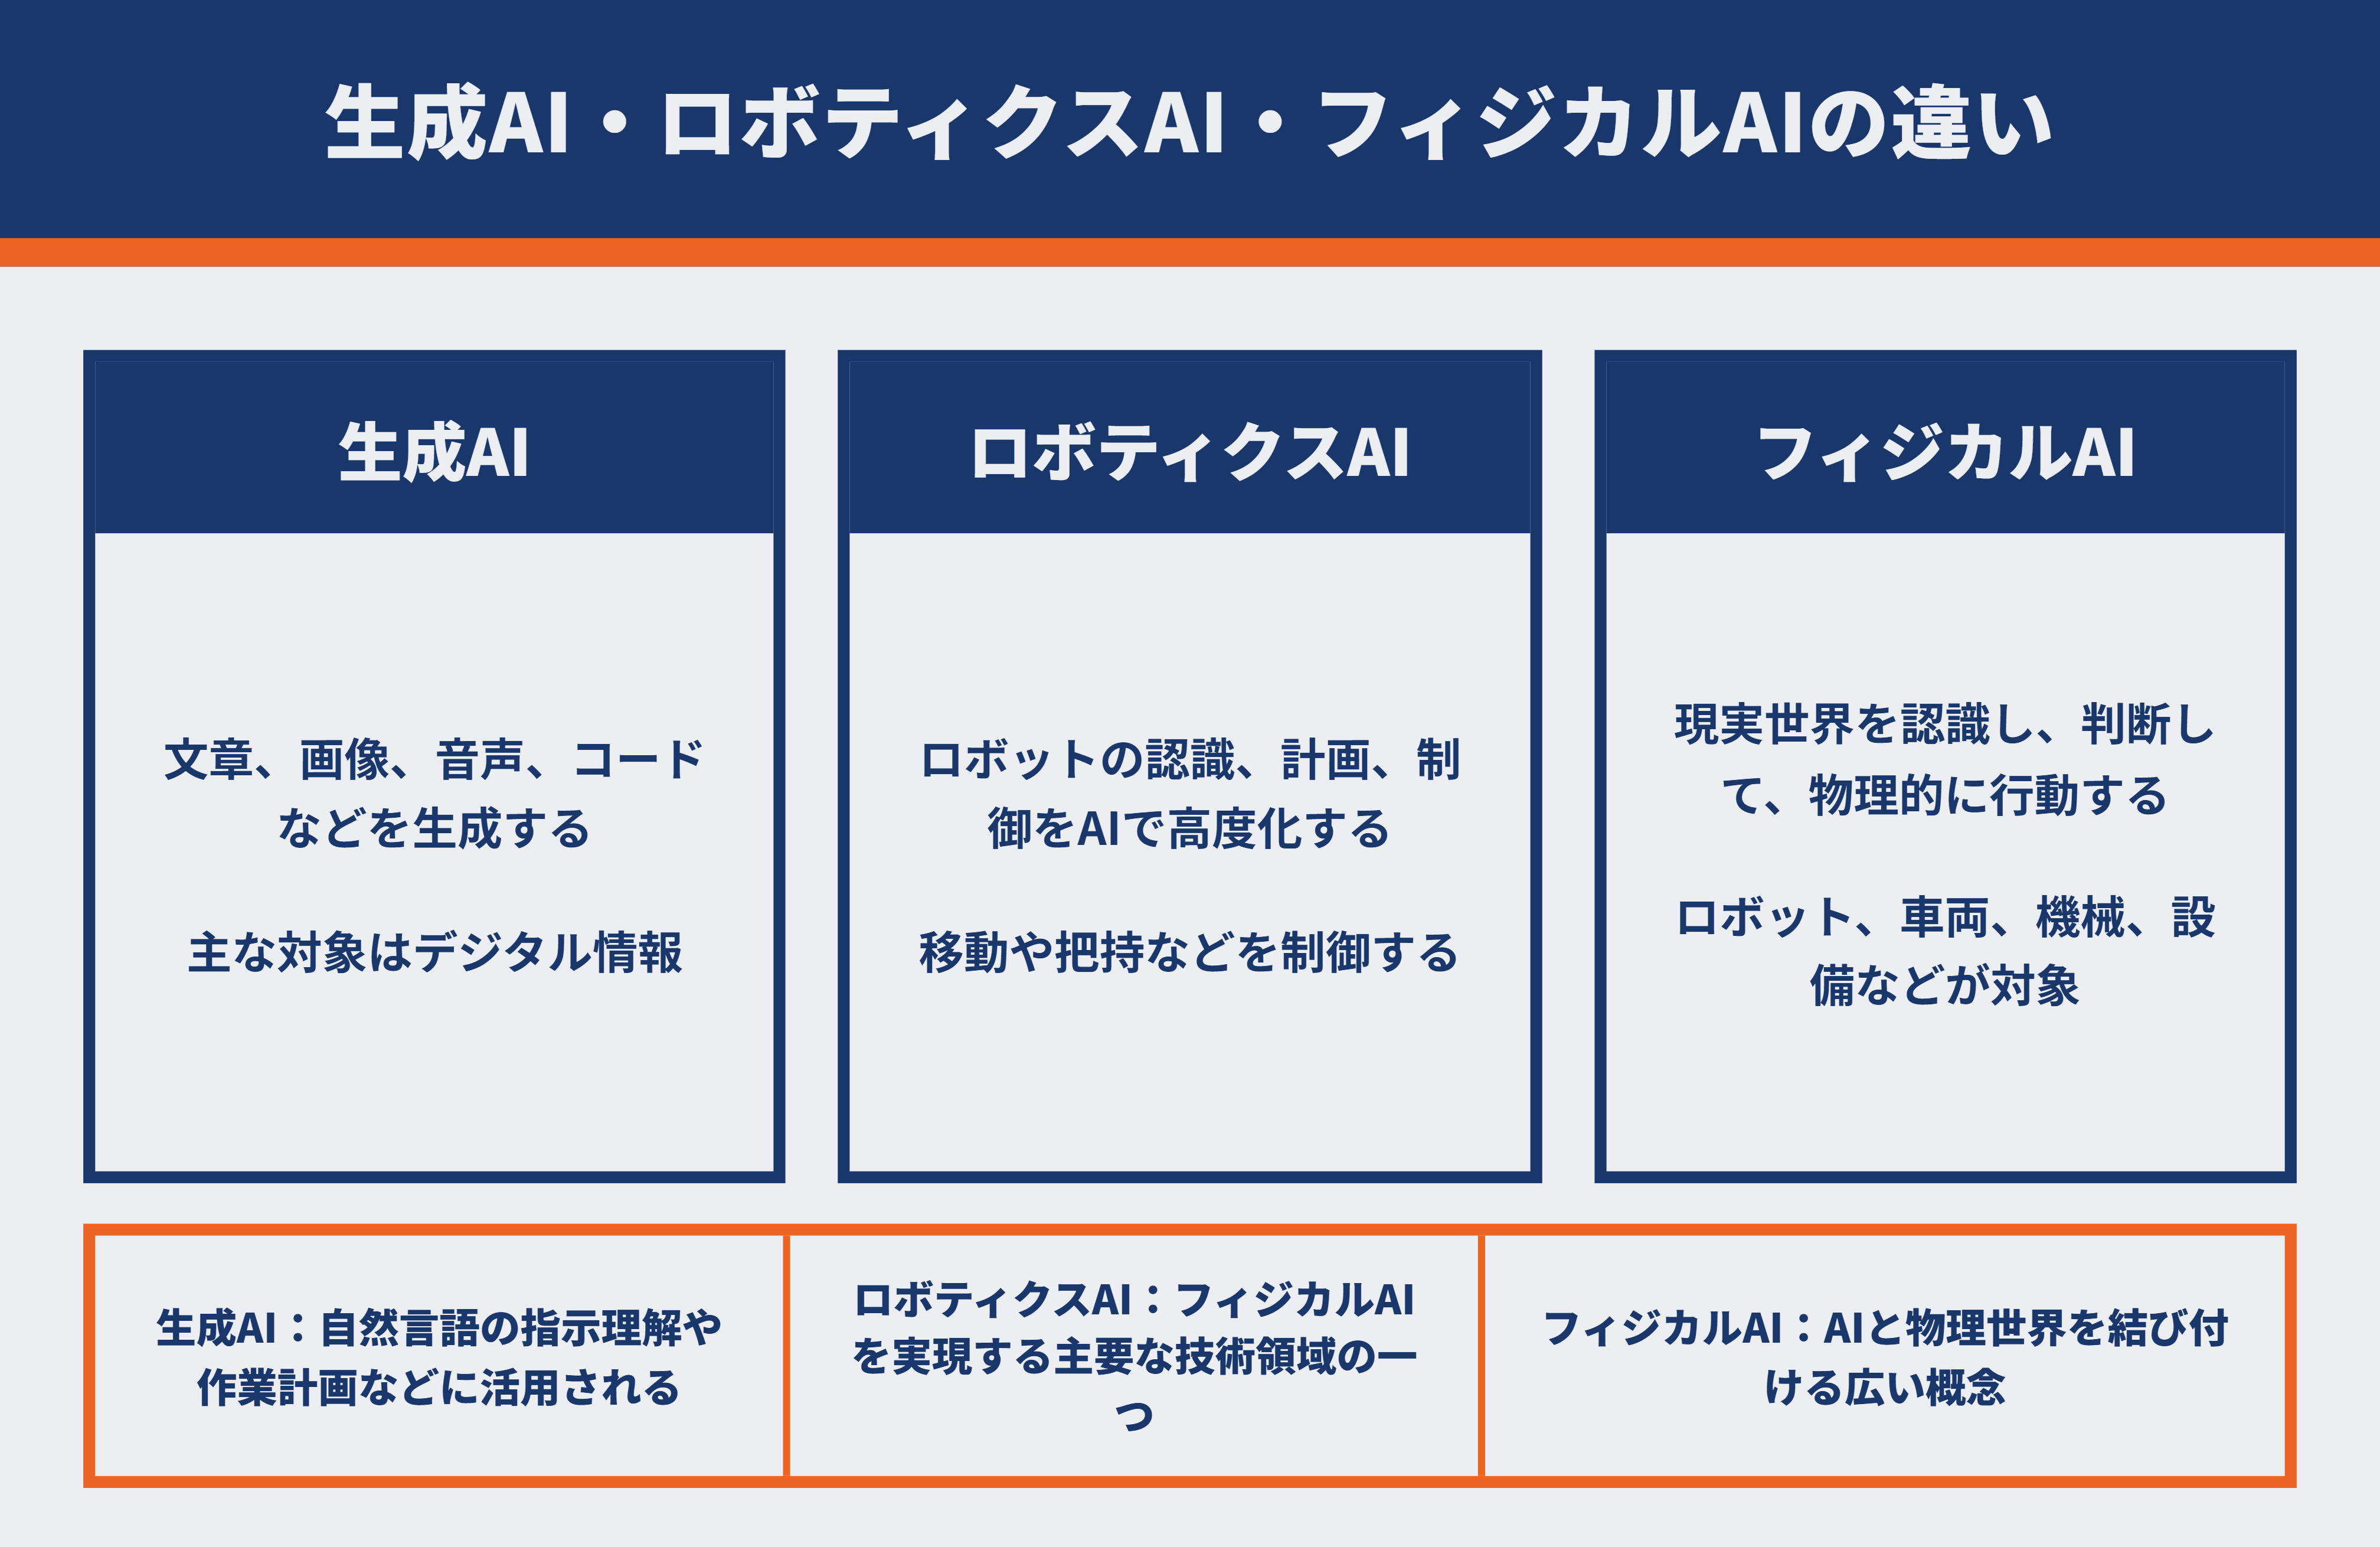
「生成AI」「ロボティクスAI」「フィジカルAI」は重なる部分があります。厳密な境界は企業や研究分野によって異なるため、この記事では次のように整理します。
表:「生成AI」「ロボティクスAI」「フィジカルAI」の関係性
| 項目 | 生成AI | ロボティクスAI | フィジカルAI |
|---|---|---|---|
| 主な役割 | 文章、画像、音声、コードなどを生成する | ロボットの認識、計画、制御をAIで高度化する | 現実世界を認識し、判断して、物理的に行動する |
| 主な対象 | デジタル情報 | ロボットおよびその制御系 | ロボット、車両、機械、設備など |
| 主な出力 | 文章、画像、音声、コードなど | 移動や把持などの制御指令 | 移動、搬送、操作、作業などの物理的な結果 |
| 関係性 | 自然言語の指示理解や作業計画などに活用される | フィジカルAIを実現する主要な技術領域の一つ | AIと物理世界を結び付ける広い概念 |
ロボティクスは、ロボットの機構、制御、センサー、運動計画などを扱う広い工学分野です。ロボティクスAIは、その中でもAIを用いた認識・判断・制御に重点を置く表現です。一方、フィジカルAIはロボットに限定せず、車両や機械設備などを含め、AIが物理世界と相互作用する仕組みを広く捉えます。
3. フィジカルAIを支える主な技術
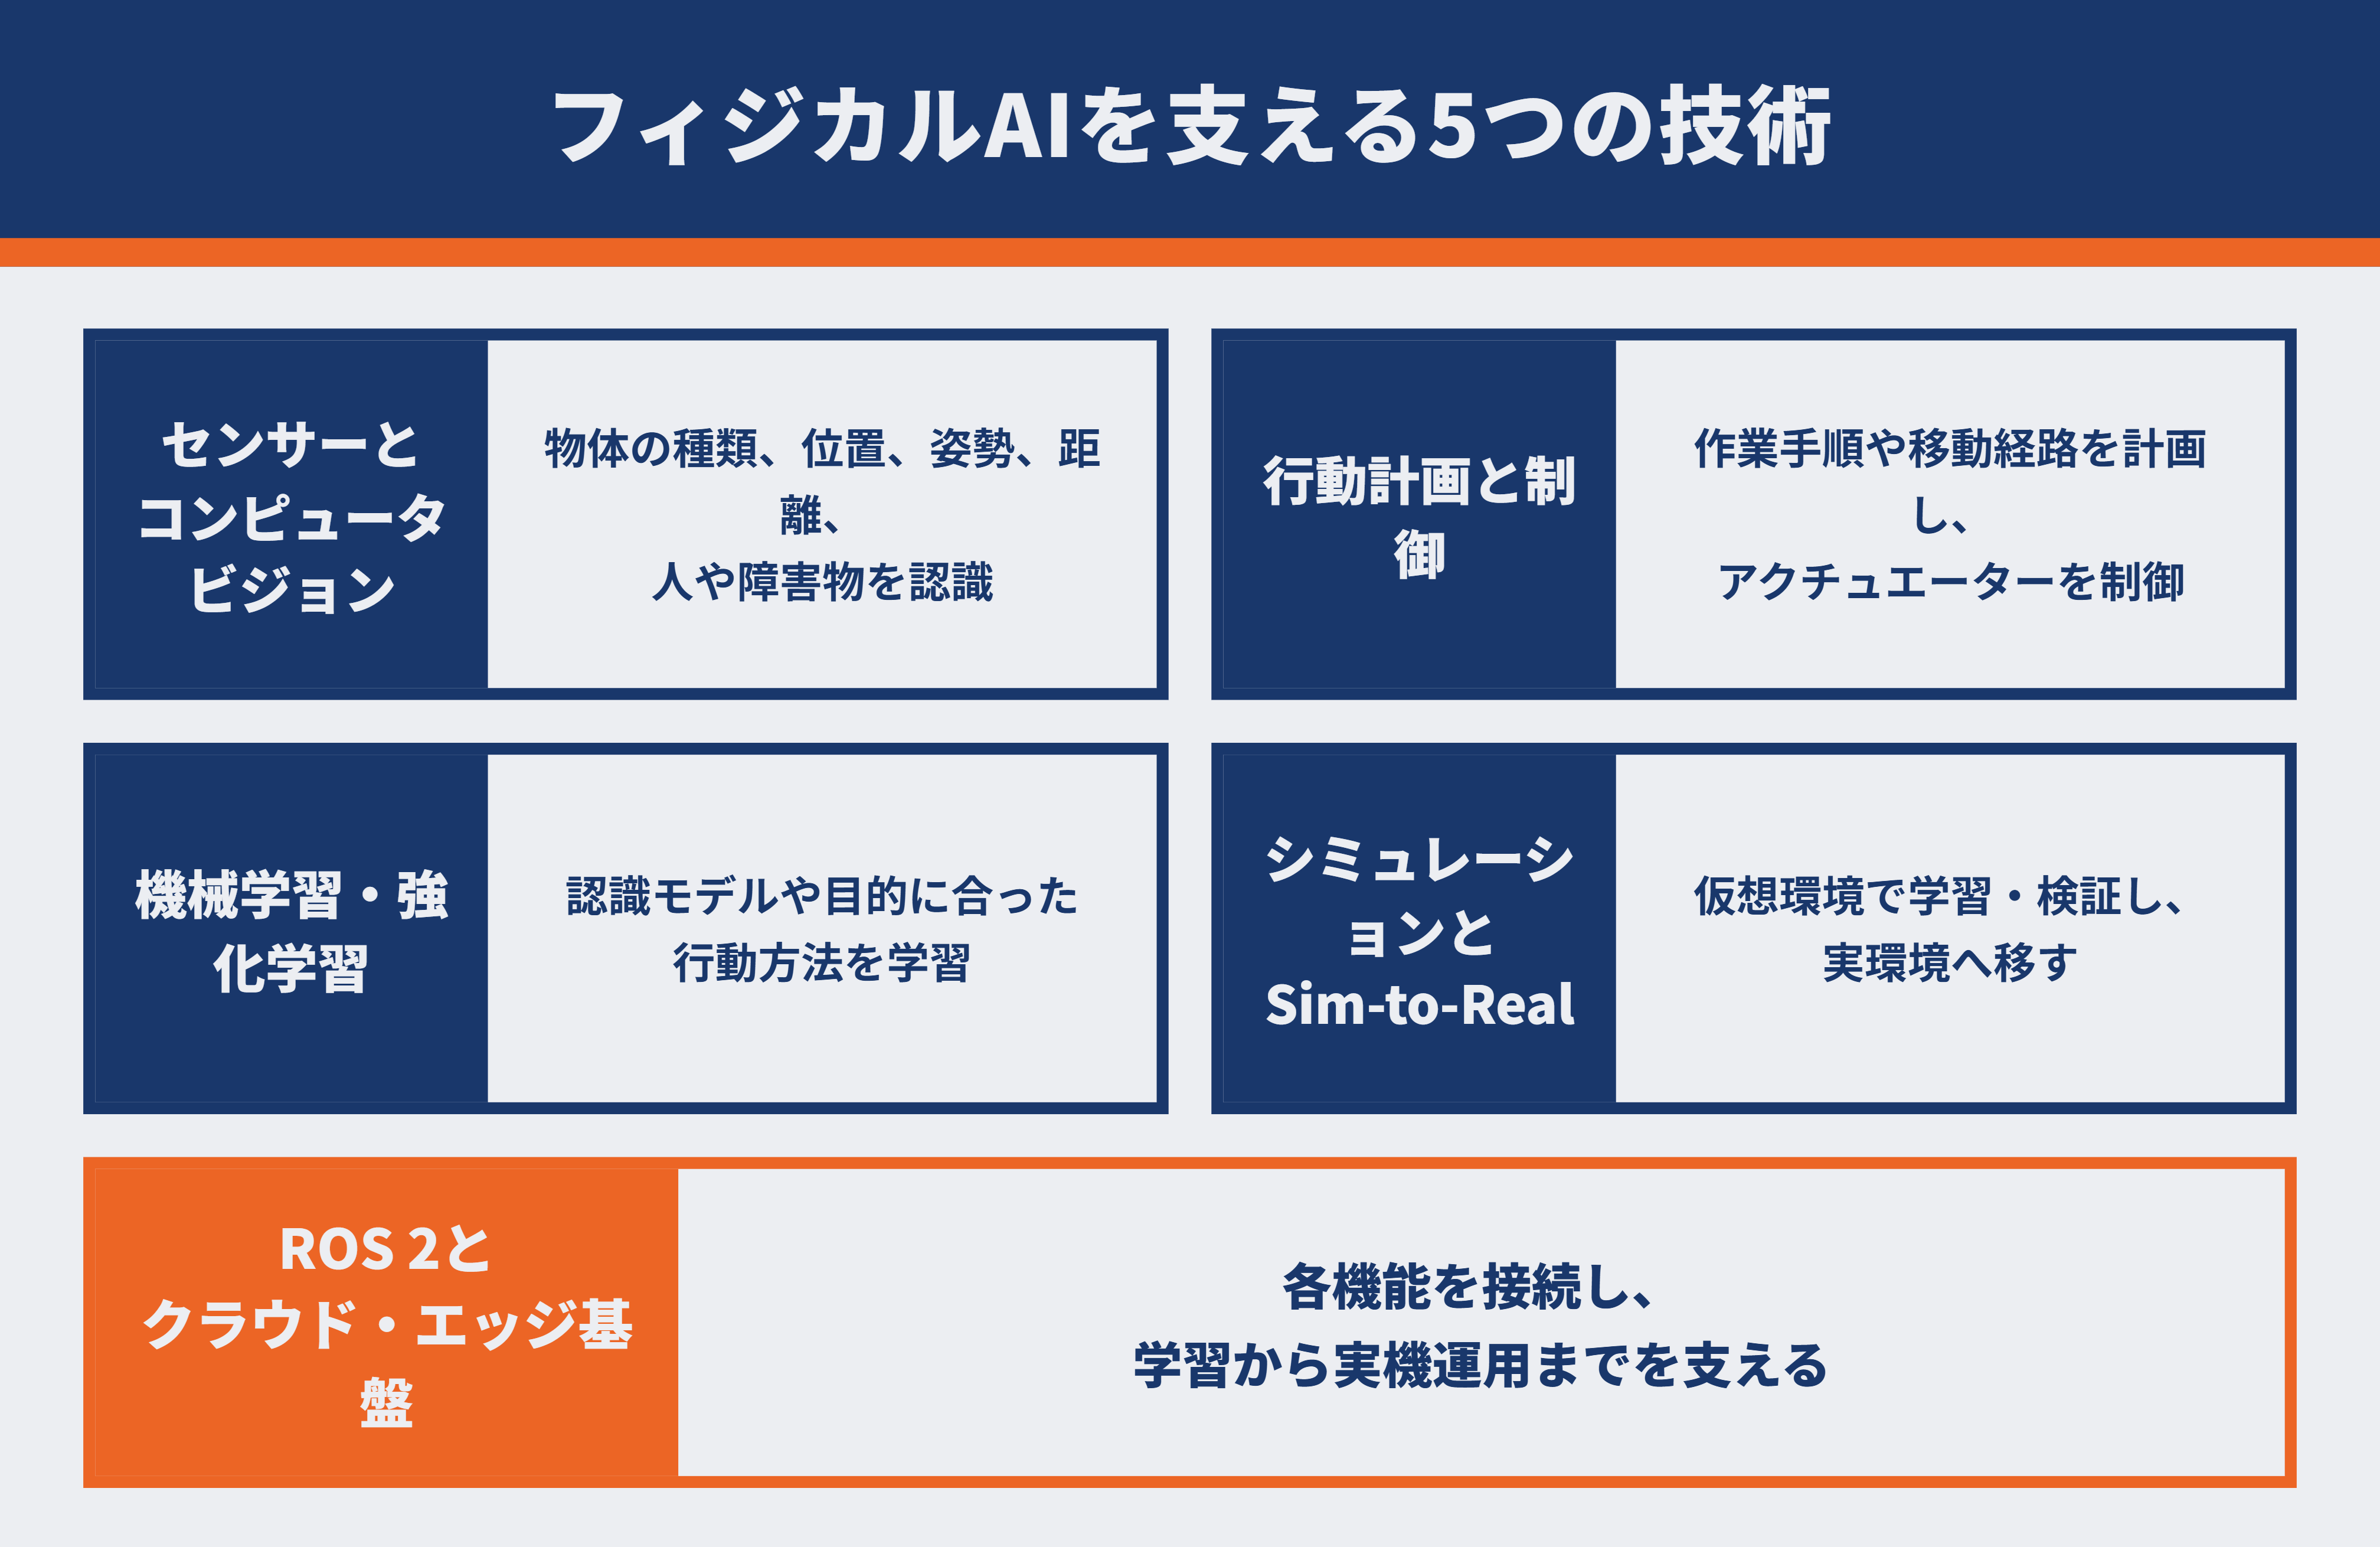
フィジカルAIは、単一のAI技術だけで実現するものではありません。センサーで現実世界を認識し、AIが行動を計画し、制御技術によってロボットや機械を動かします。さらに、機械学習、シミュレーション、ROS 2、クラウド・エッジ基盤などを組み合わせ、学習から実機運用までの仕組みを構築します。
3-1. センサーとコンピュータビジョン
カメラ、距離センサー、マイク、力覚センサーなどを使って、現実世界の情報を取得します。取得したデータをコンピュータビジョンなどで解析し、物体の種類や位置、姿勢、距離、周囲の人や障害物を認識します。
3-2. 行動計画と制御
認識結果と作業目的に基づいて、作業手順や移動経路を計画します。その計画に沿って、モーターなど、機械を動かす装置であるアクチュエーターを制御します。
3-3. 機械学習・強化学習
機械学習は、画像やセンサーデータを使って、人や物体、周囲の状況を認識するモデルなどを学習させる際に使われます。強化学習は、シミュレーションなどで試行錯誤を繰り返し、目的に合った行動方法を学ぶ手法です。ただし、学習したAIだけに動作を任せるのではなく、安全上の制約や従来の制御技術と組み合わせることが重要です。
3-4. シミュレーションとSim-to-Real
実機での試験にはコストや安全上の制約があります。そのため、仮想環境でロボットの学習・検証を行い、実環境へ移す「Sim-to-Real」が活用されます。NVIDIA Isaac Simは、ロボティクス向けのシミュレーションと合成データ生成を支援するプラットフォームです。
3-5. ROS 2とクラウド・エッジ基盤
ROS 2は、ロボットアプリケーションを開発するためのソフトウェアライブラリとツール群です。センサー、認識、計画、制御などの各機能を接続する際に利用されます。実運用では、通信の遅延や切断に備え、即時性や安全性が求められる処理をロボット本体や現場のエッジコンピューターで行い、クラウド側でモデルの学習、稼働状況の監視、データの蓄積・分析を行う構成があります。
4. フィジカルAIを活用する企業事例
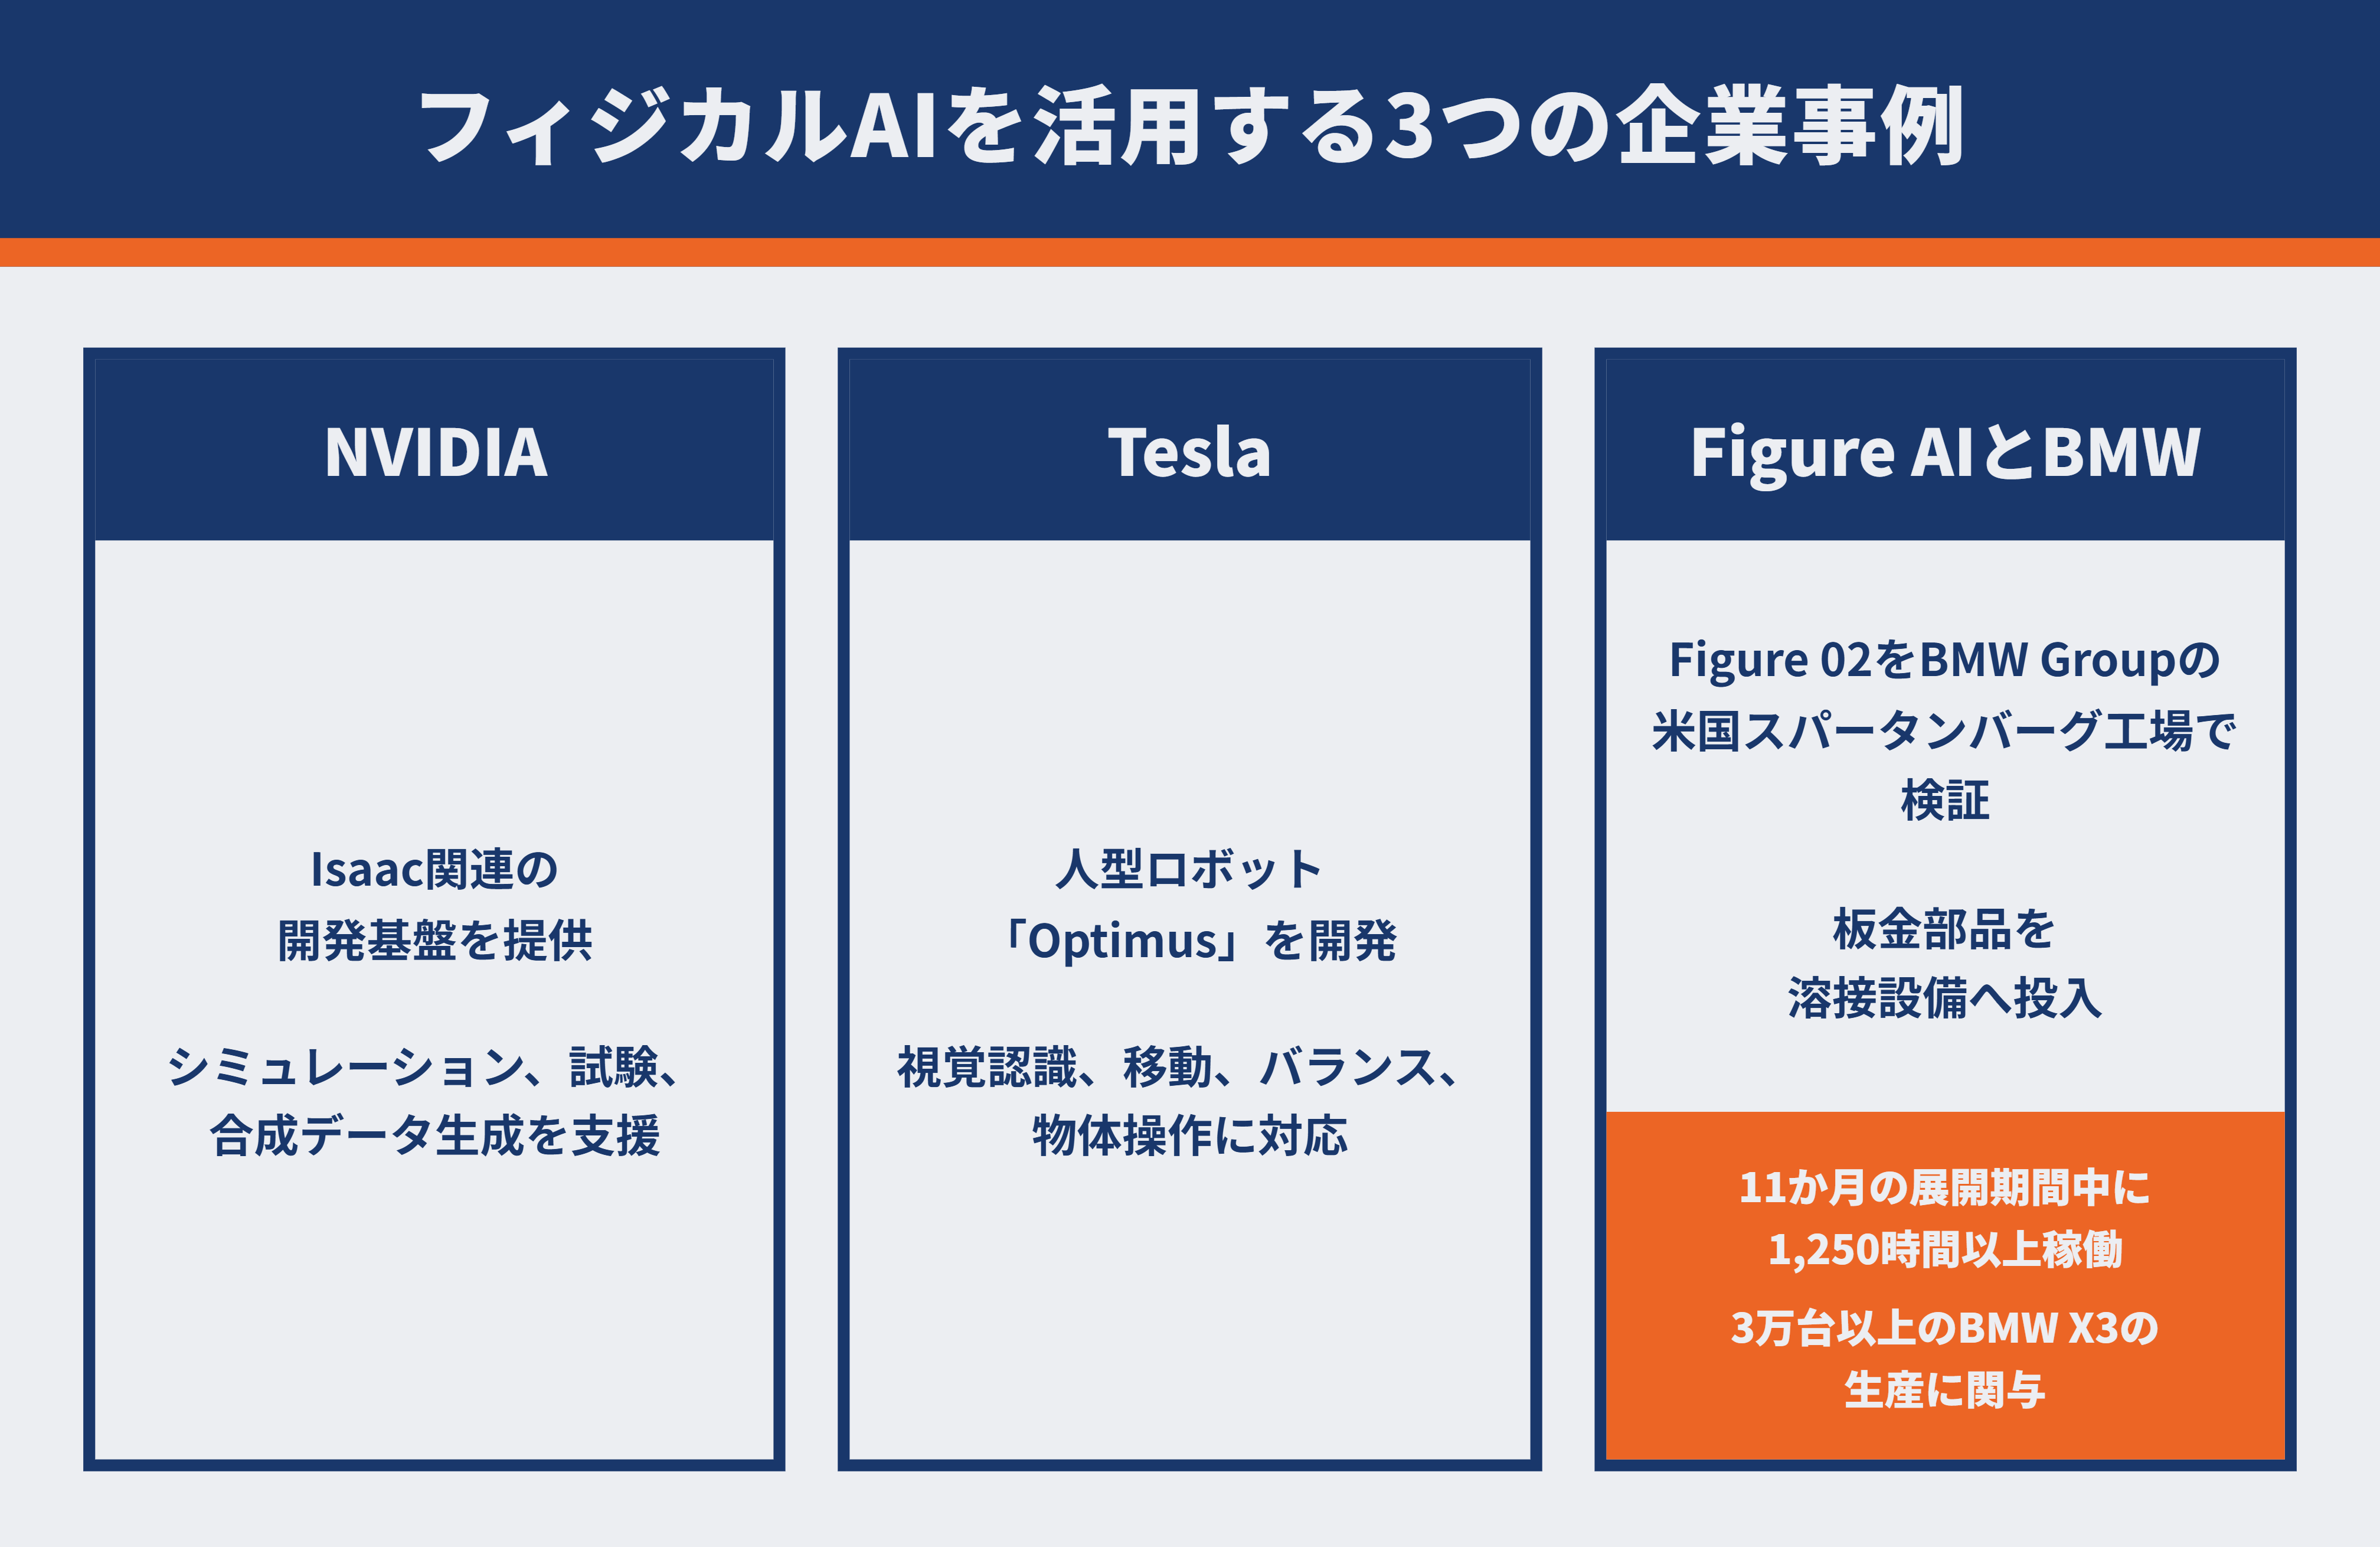
フィジカルAIの開発は、ロボット本体だけで完結するものではありません。シミュレーションや学習環境を提供する企業、ロボットを開発する企業、実際の製造現場で活用する企業が連携して進めています。ここでは、開発基盤、ロボット開発、工場での稼働実績という異なる観点から3つの事例を紹介します。
4-1. NVIDIA
NVIDIAは、ロボティクス向けのシミュレーション、学習、推論などを支援する「Isaac」関連の開発基盤を提供しています。その一つであるIsaac Simは、物理法則に基づく仮想環境で、ロボットのシミュレーション、試験、合成データの生成を行うためのオープンソースのリファレンスフレームワークです。
実機を導入する前に、ロボットやセンサーの動作、作業環境、安全性などを仮想空間で検証できます。また、ROS 2 Bridgeを介してROS 2と接続でき、Isaac Simで生成した合成データをROSアプリケーションへ送ることも可能です。
4-2. Tesla
Teslaは、人型ロボット「Optimus」を開発しています。同社は、視覚認識、移動、バランス、物体操作など、物理世界で自律的に動くためのソフトウェアとハードウェアを開発しています。現時点では、将来の幅広い活用可能性と、実用化に向けた検証段階を分けて捉える必要があります。
4-3. Figure AIとBMW
Figure AIは、人型ロボットFigure 02をBMW Groupの米国スパータンバーグ工場に導入し、板金部品を溶接設備へ投入する工程で検証しました。Figure AIによれば、11か月の展開期間中に1,250時間以上稼働し、3万台以上のBMW X3の生産に関与しました。Figure AIは、Figure 02の工場稼働で得た機械的な故障や耐久性のデータを、後継機「Figure 03」の設計や運用準備に反映しています。
5. フィジカルAIが注目される理由と導入メリット
フィジカルAIが注目される背景には、人手不足への対応に加え、センサーやAI、シミュレーション技術の進歩があります。従来の自動化が得意としてきた定型作業だけでなく、周囲の状況が変化する現場へ自動化の対象を広げられる可能性があるためです。
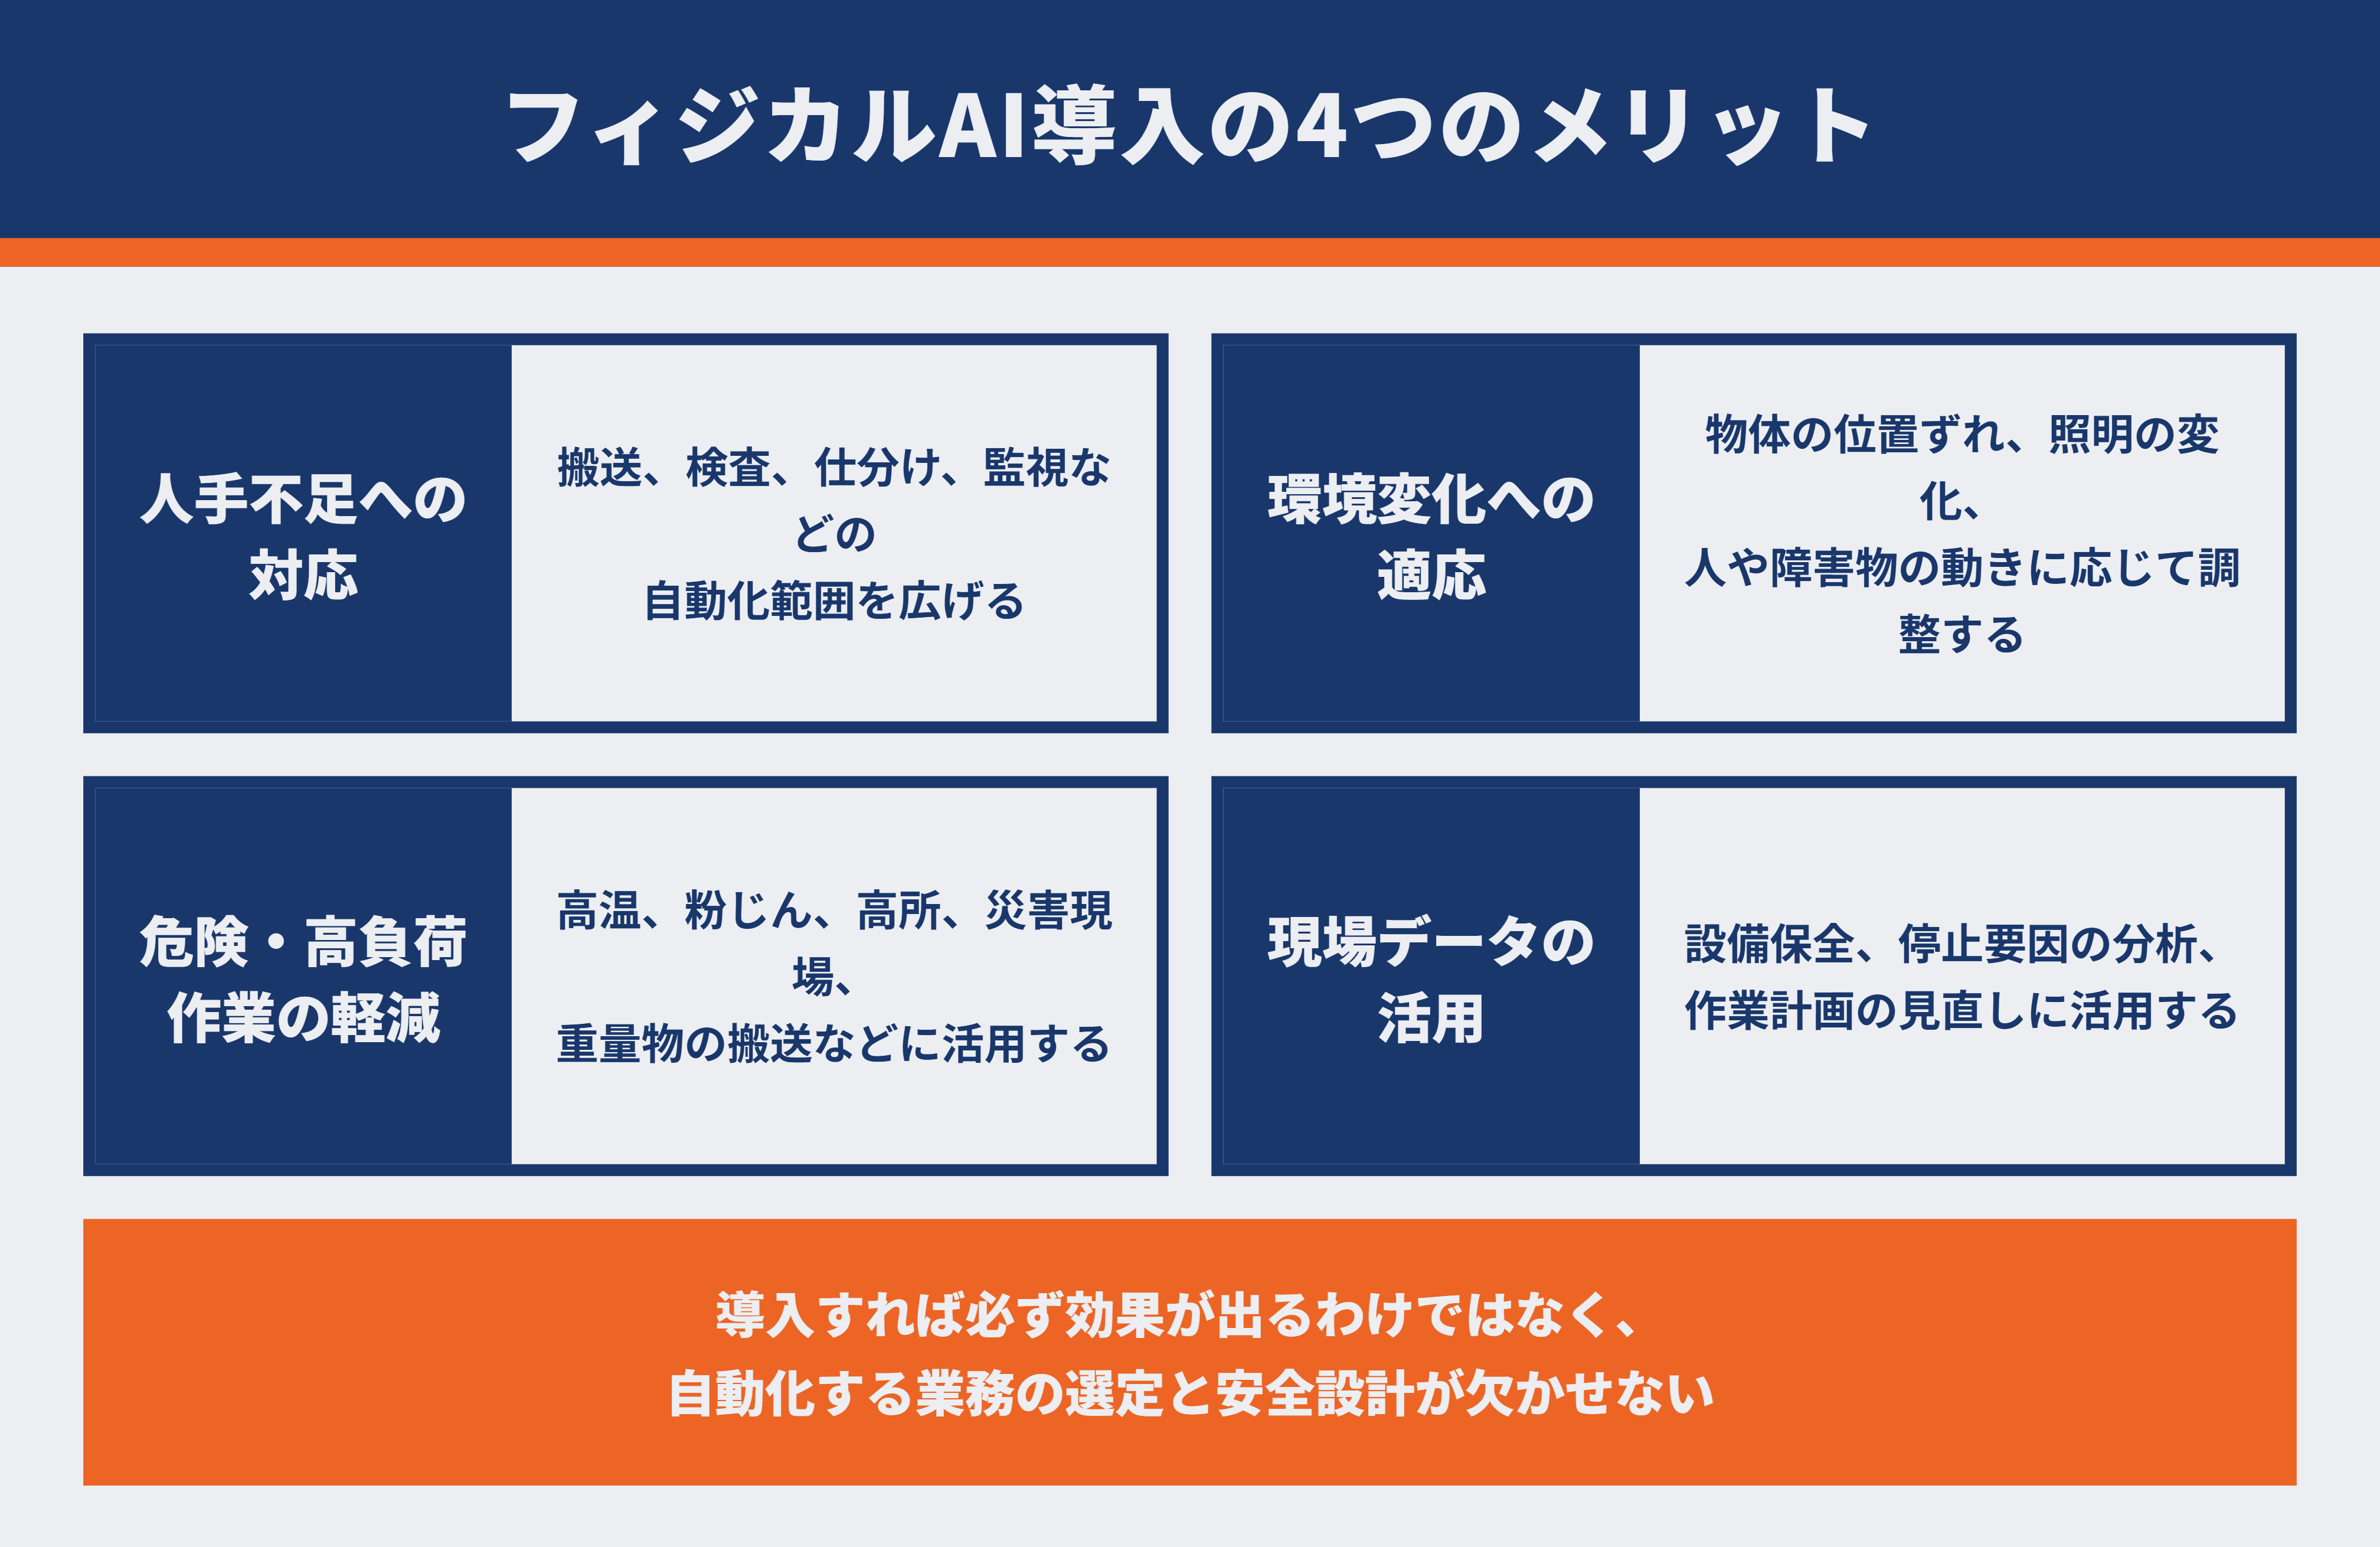
主な導入メリットとして、人手不足への対応、環境変化への適応、危険・高負荷作業の軽減、現場データの活用が挙げられます。ただし、導入すれば必ず効果が出るわけではなく、自動化する業務の選定と安全設計が欠かせません。
5-1. 人手不足を補い、自動化できる業務を広げられる
製造、物流、建設、農業などでは、人手不足や熟練者の高齢化が課題です。フィジカルAIによって、搬送、検査、仕分け、監視などの自動化範囲を、条件が変化する現場へ広げられる可能性があります。ただし、現場の業務をすべてロボットへ置き換えるのではなく、反復作業や身体的負担の大きい作業を機械に任せ、人は判断、例外対応、改善などを担う分業が現実的です。
5-2. 周囲の変化を認識し、動作を調整できる
あらかじめ設定した動作を繰り返すロボットは、部品の位置や形状、作業手順が一定の環境で高い性能を発揮します。これに対し、フィジカルAIは、物体の位置ずれ、照明の変化、人や障害物の動きなどをセンサーで認識し、状況に応じて動作を調整することを目指します。
ただし、想定していない環境変化に無制限に対応できるわけではありません。対応できる範囲は、センサー、学習データ、AIモデル、制御設計、評価条件などによって異なります。
5-3. 危険・負荷の高い作業を減らせる
高温、粉じん、高所、災害現場、重量物の搬送など、人に危険や身体的負担がある作業での活用が期待されます。人が危険区域へ入る回数を減らし、作業者の負担軽減につなげられる可能性があります。一方、ロボットとの接触、挟まれ、衝突など、新たな危険が生じる場合があります。導入時には、通常運転だけでなく、保守作業、センサー異常、停電、通信断なども想定し、安全設計とリスクアセスメントを行う必要があります。
5-4. 現場データを改善へつなげられる
ロボットの稼働時間、停止回数、処理時間、センサー値、エラー内容などを記録すれば、設備保全、停止要因の分析、作業計画の見直しに活用できます。例えば、停止直前のセンサー値やエラー履歴を分析し、部品の劣化や故障の兆候を把握できれば、計画的な点検につなげられます。ただし、多くのデータを集めるだけでは改善につながりません。収集するデータ、利用目的、分析担当者、保存期間、アクセス権を事前に決めることが重要です。カメラ映像や音声を扱う場合は、作業者の個人情報やプライバシーにも配慮します。
6. フィジカルAI導入時の課題と注意点
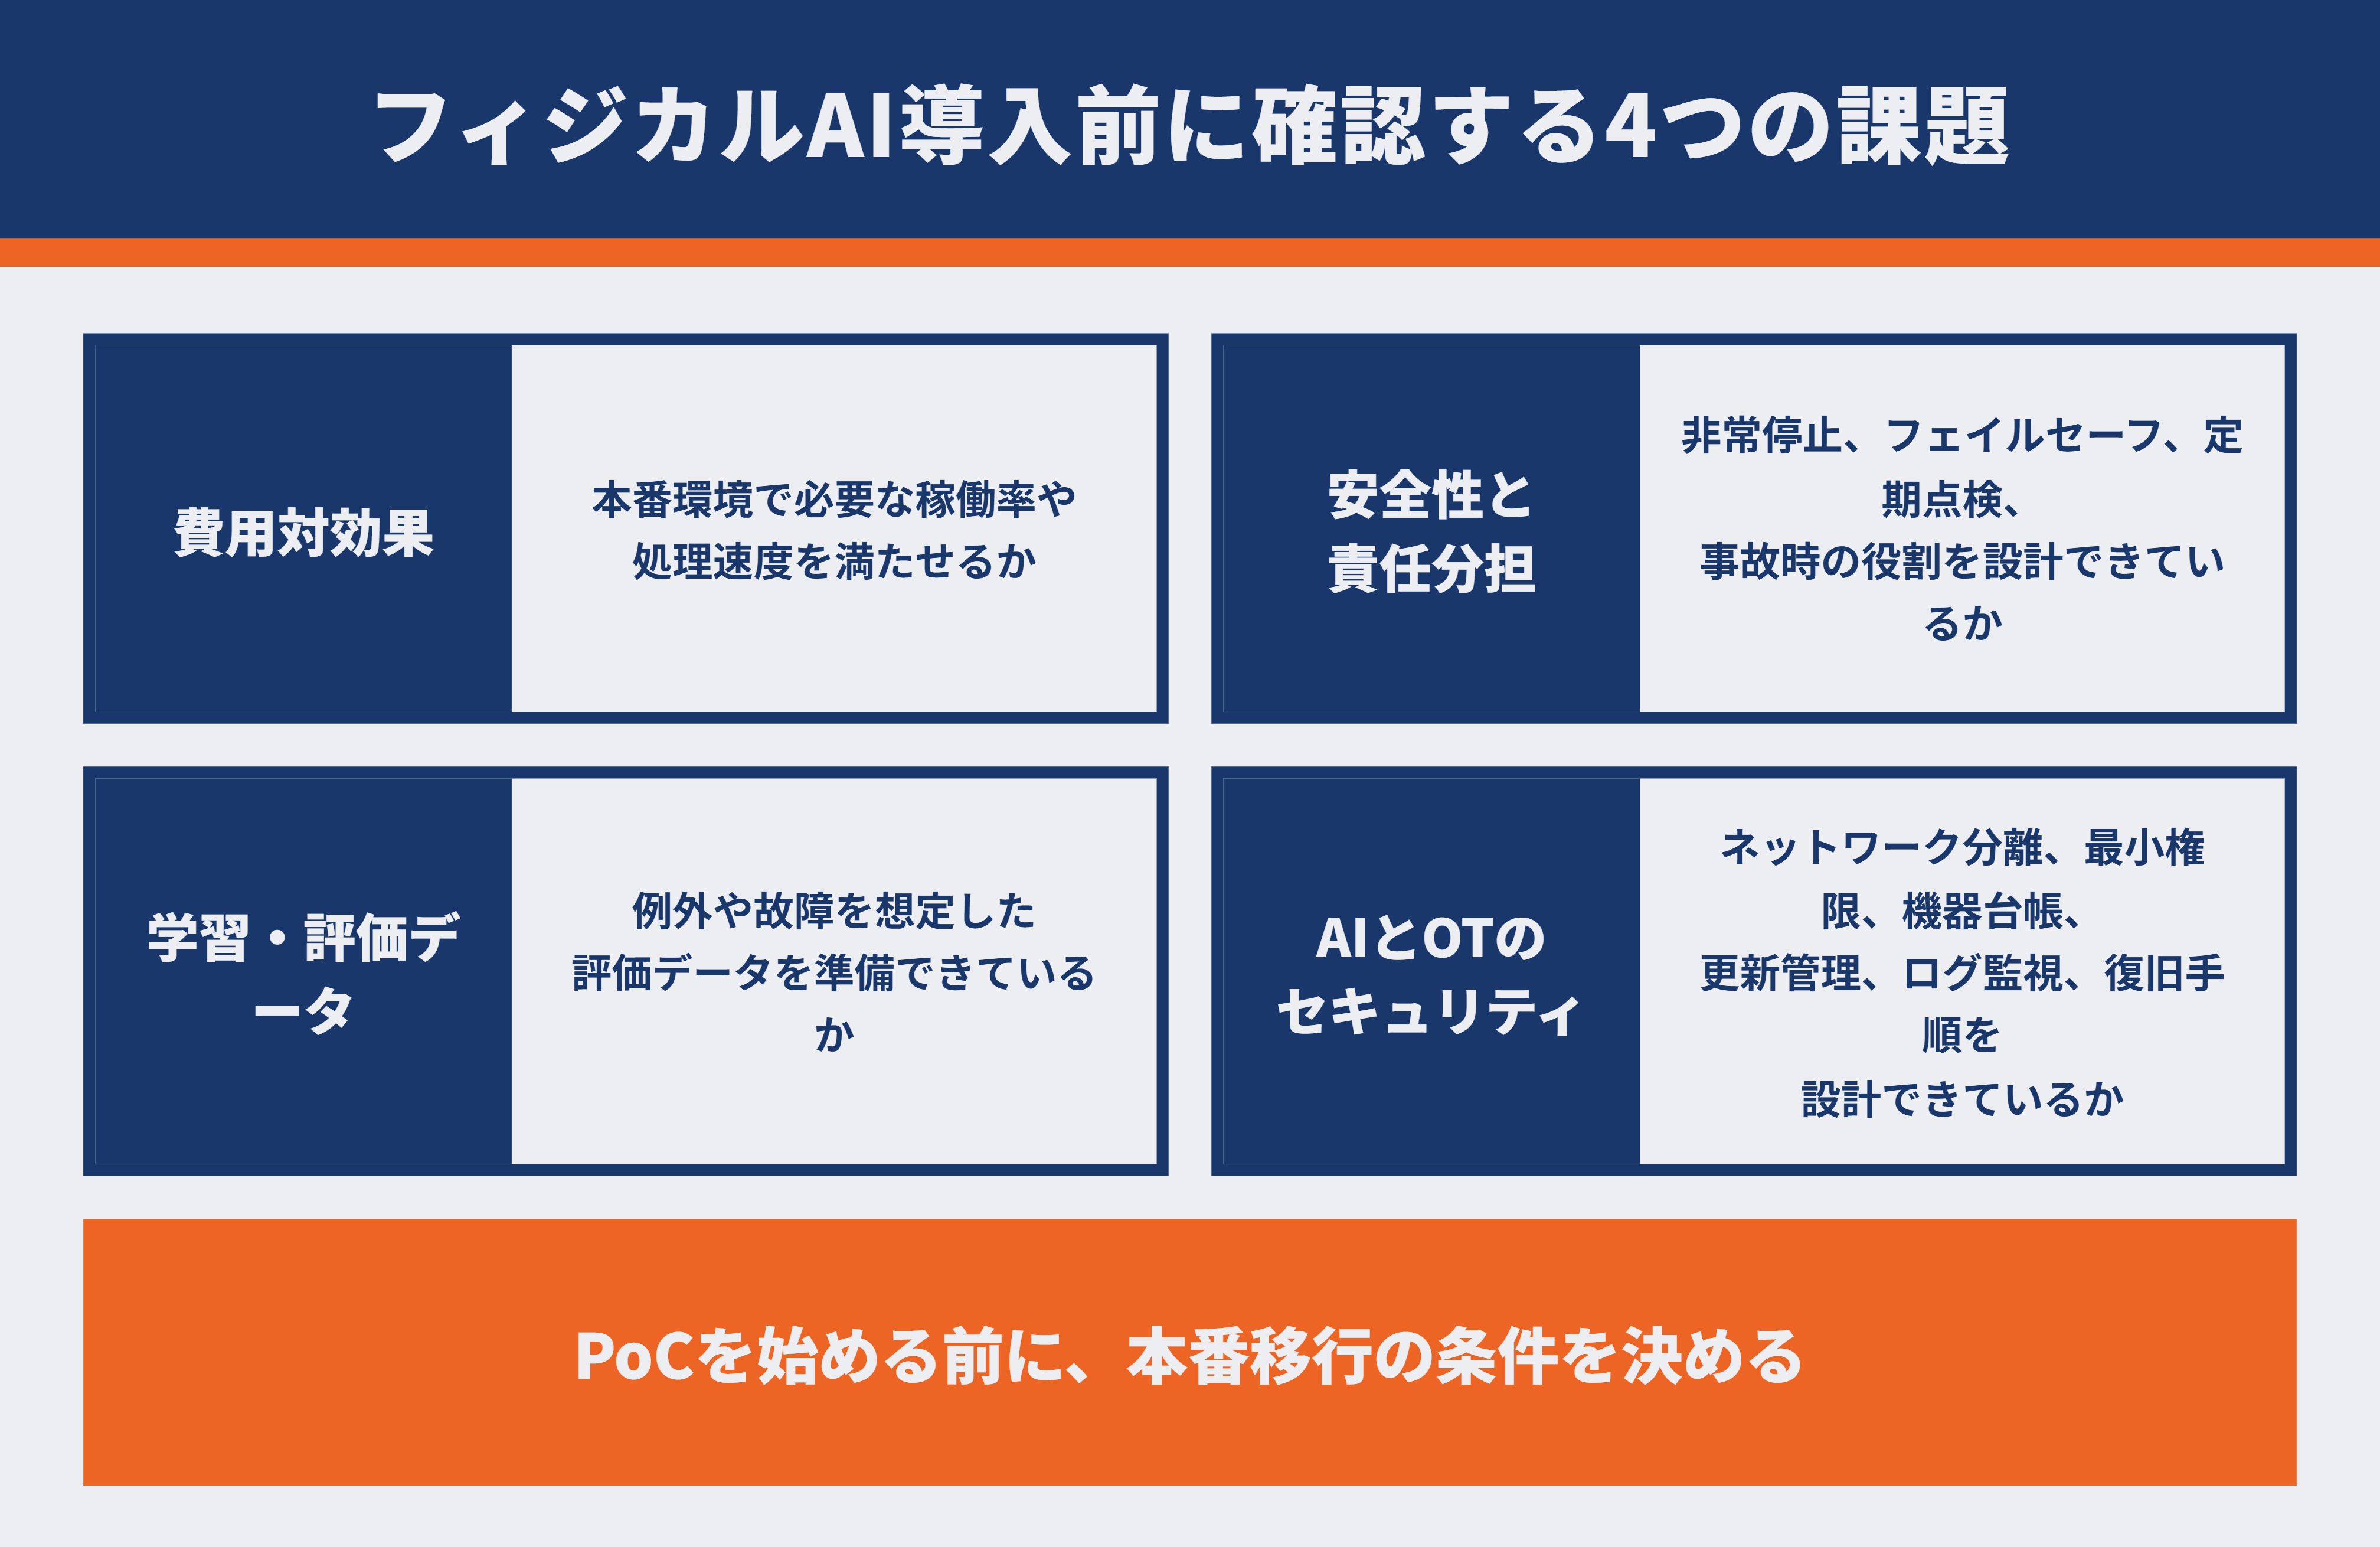
フィジカルAIは、AIモデルやロボットを用意するだけでは導入できません。本番環境での費用対効果、安全性、学習・評価データ、セキュリティ、停止時の業務継続まで含めて設計する必要があります。PoCで技術的に動作した場合でも、本番環境で求められる処理速度、稼働率、安全性、保守性を満たせるとは限りません。検証を始める前に、本番移行の条件を決めておくことが重要です。
6-1. 費用対効果を本番運用まで見積もる
ロボット本体だけでなく、センサー、GPU、ネットワーク、システム連携、現場改修、安全対策、保守、学習データ整備などに費用がかかります。PoCで動作しても、本番環境で必要な稼働率や処理速度を満たせない場合があります。対象業務、成功指標、停止時の代替手順を定めてから検証することが重要です。
6-2. 安全性と責任分担を設計する
AIの誤認識やロボットの誤動作は、人身事故や設備損傷につながる可能性があります。人とロボットが同じ空間で作業する場合は、速度・力の制限、安全柵やセンサーによる立入管理、非常停止、故障時に安全側へ移行するフェイルセーフ、定期点検などを組み合わせます。
安全対策は、通常運転時だけでなく、清掃、調整、部品交換、保守など、作業者がロボットへ近づく場面も対象にします。ISO 10218-2:2025は、産業用ロボットアプリケーションについて、統合、試運転、運用、保守、廃止までの安全要求を扱っています。あわせて、利用企業、システムインテグレーター、AI開発会社、ロボットメーカー、保守会社の役割を明確にします。誤作動時の停止判断、ログの確認、ソフトウェア更新、事故調査、復旧作業を誰が担うのかを、契約書と運用手順の両方に定めます。
6-3. 学習・評価データを継続的に整備する
現場ごとに照明、床、対象物、作業者の動きなどが異なります。学習時には存在しなかった状況で性能が低下することもあります。実データと合成データを使い分け、正常時だけでなく、例外や故障を想定した評価データを準備する必要があります。
6-4. AIとOTの両面でセキュリティを確保する
ネットワーク接続されたロボットや設備は、不正アクセス、認証情報の漏えい、ソフトウェア更新の不備などの影響を受けます。ITネットワークとOTネットワークの分離、最小権限、機器台帳、更新管理、ログ監視、停止時の復旧手順まで含めて設計します。
7. 市場の将来性と人材需要
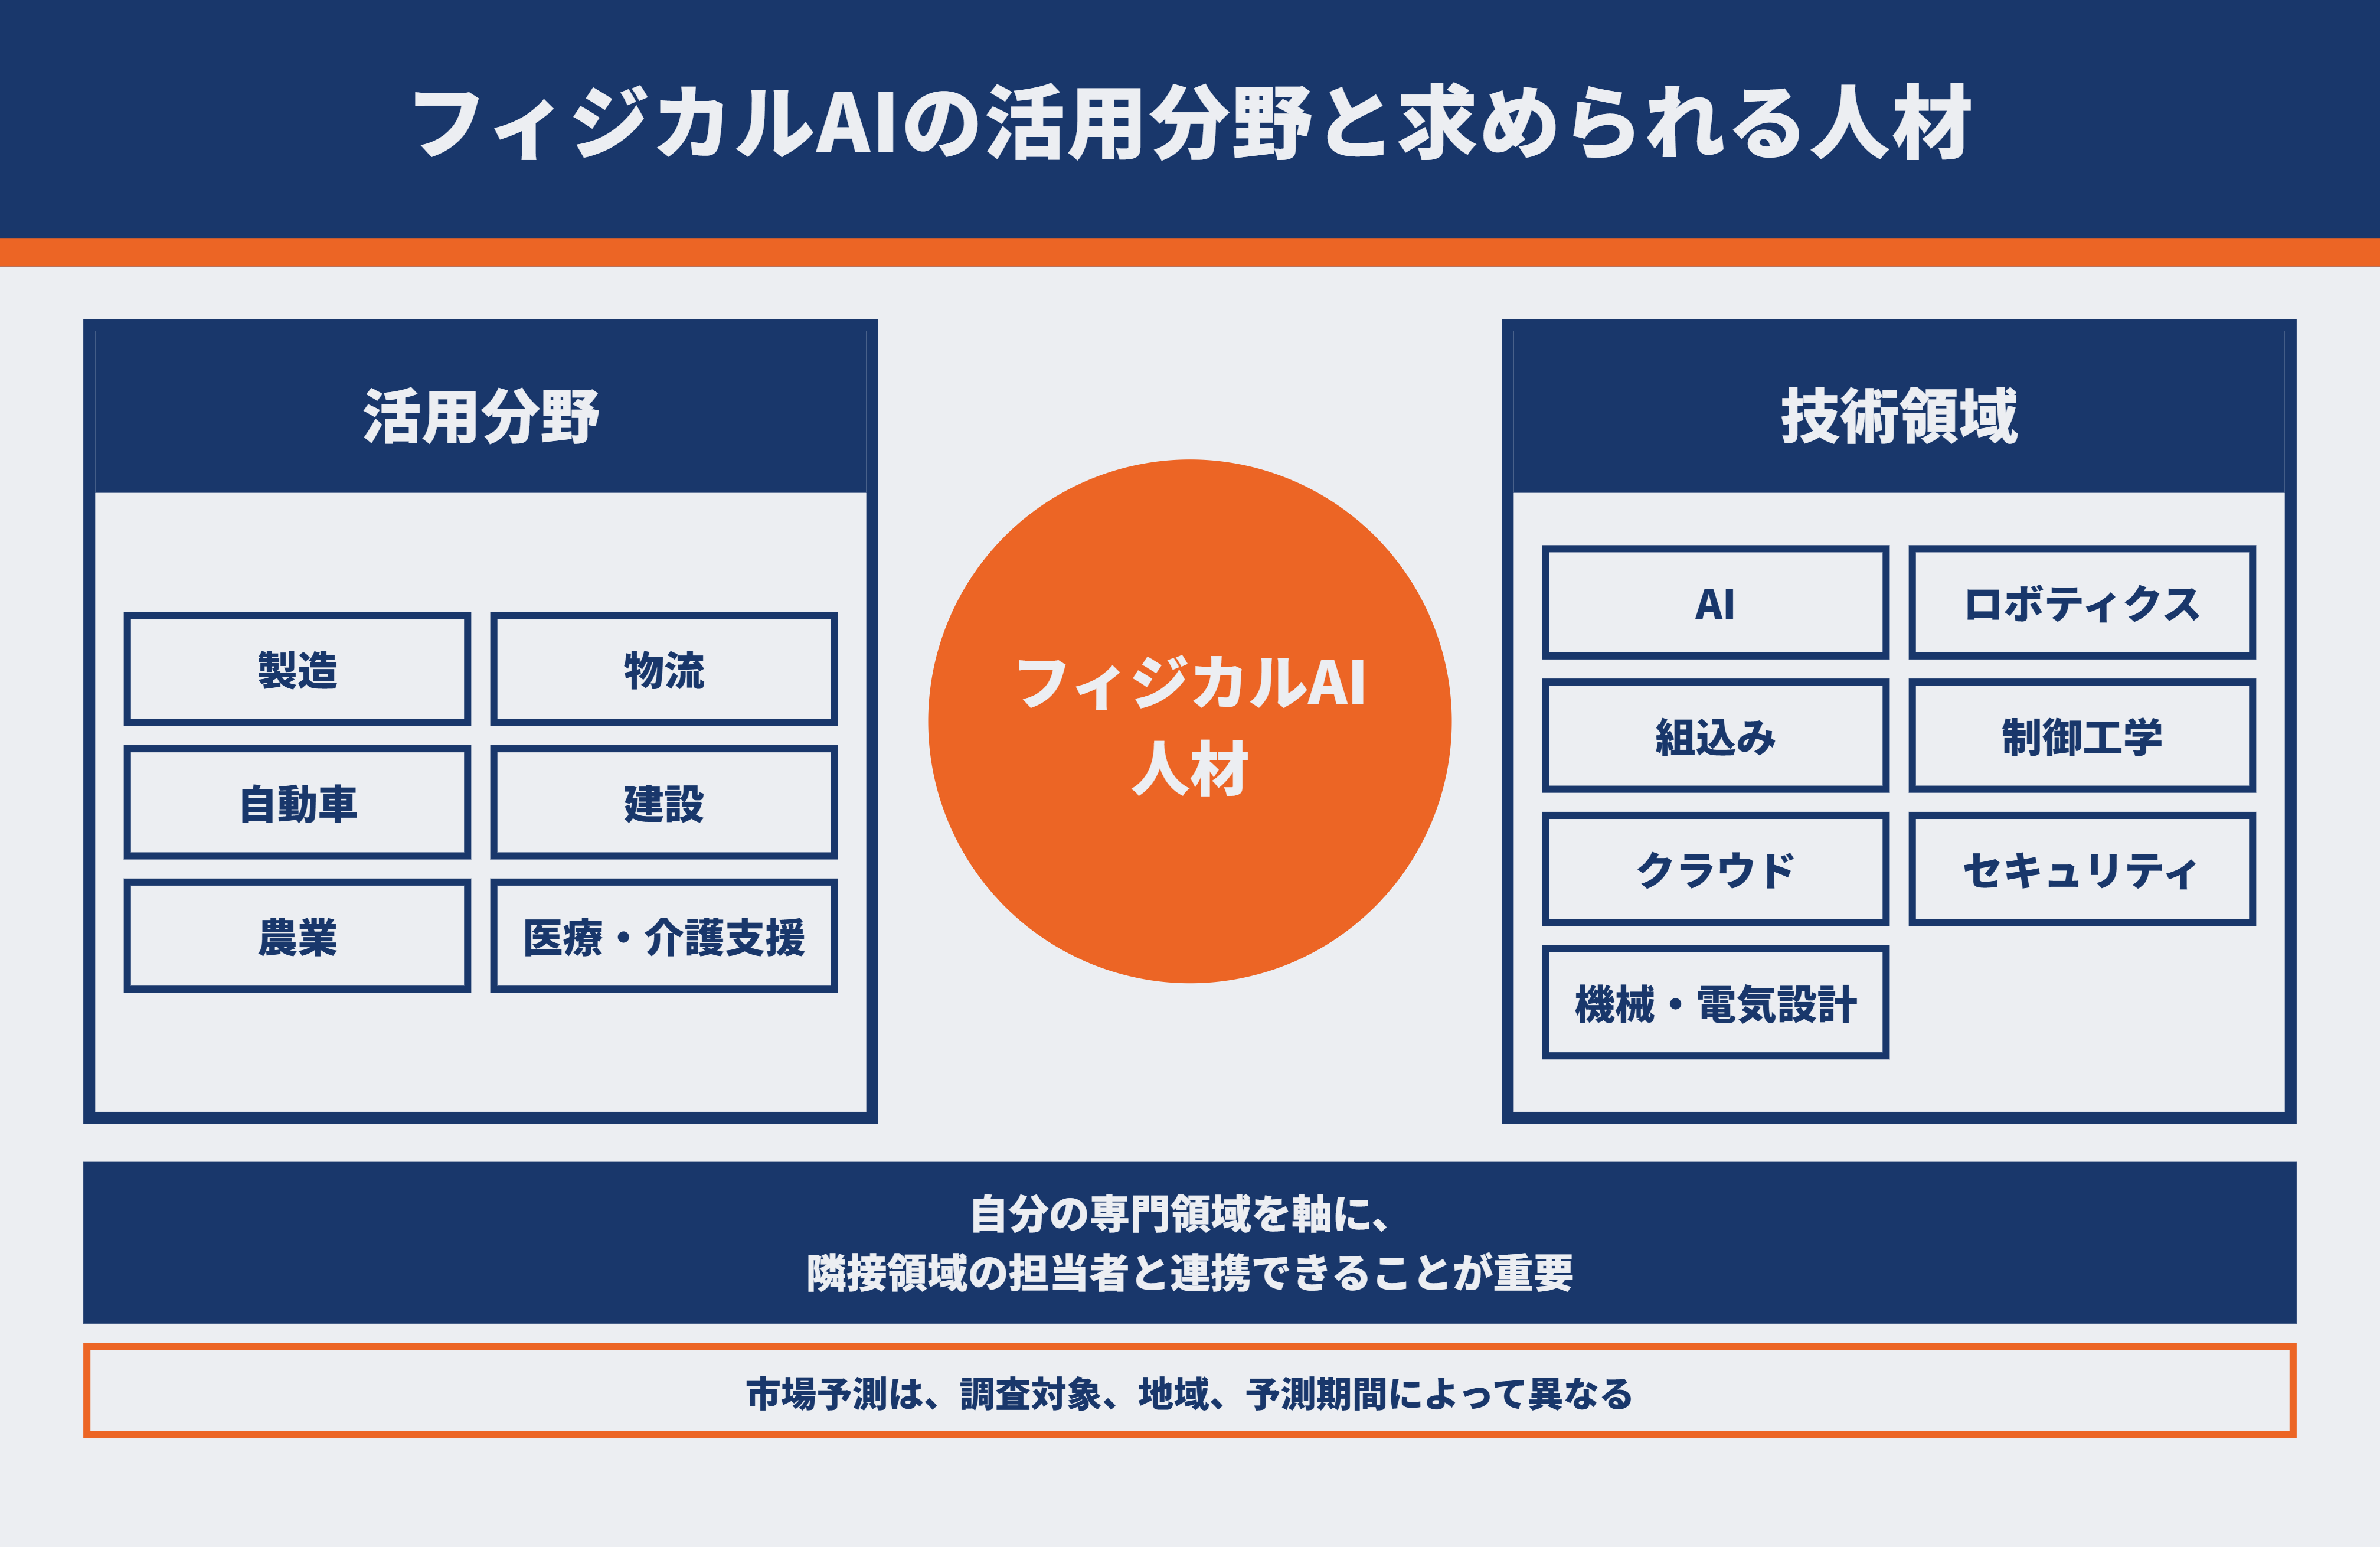
フィジカルAIは、製造、物流、自動車、建設、農業、医療・介護支援など、物理的な作業を伴う分野で研究・開発が進んでいます。特に、シミュレーション、基盤モデル、センサー、計算基盤の進歩により、従来は自動化が難しかった作業への適用が検討されています。
ただし、市場予測は調査会社ごとに対象範囲や定義が異なります。ヒューマノイドロボットだけを指す場合と、自動運転や産業ロボットまで含める場合では、市場規模が大きく変わります。そのため、具体的な市場規模を示す際は、調査対象、地域、予測期間を確認する必要があります。
人材面では、AIだけでなく、ロボティクス、組込み、制御工学、クラウド、セキュリティ、機械・電気設計を横断できる人材が求められます。すべてを一人で担うのではなく、自分の専門領域を軸に、隣接領域の担当者と連携できることが重要です。
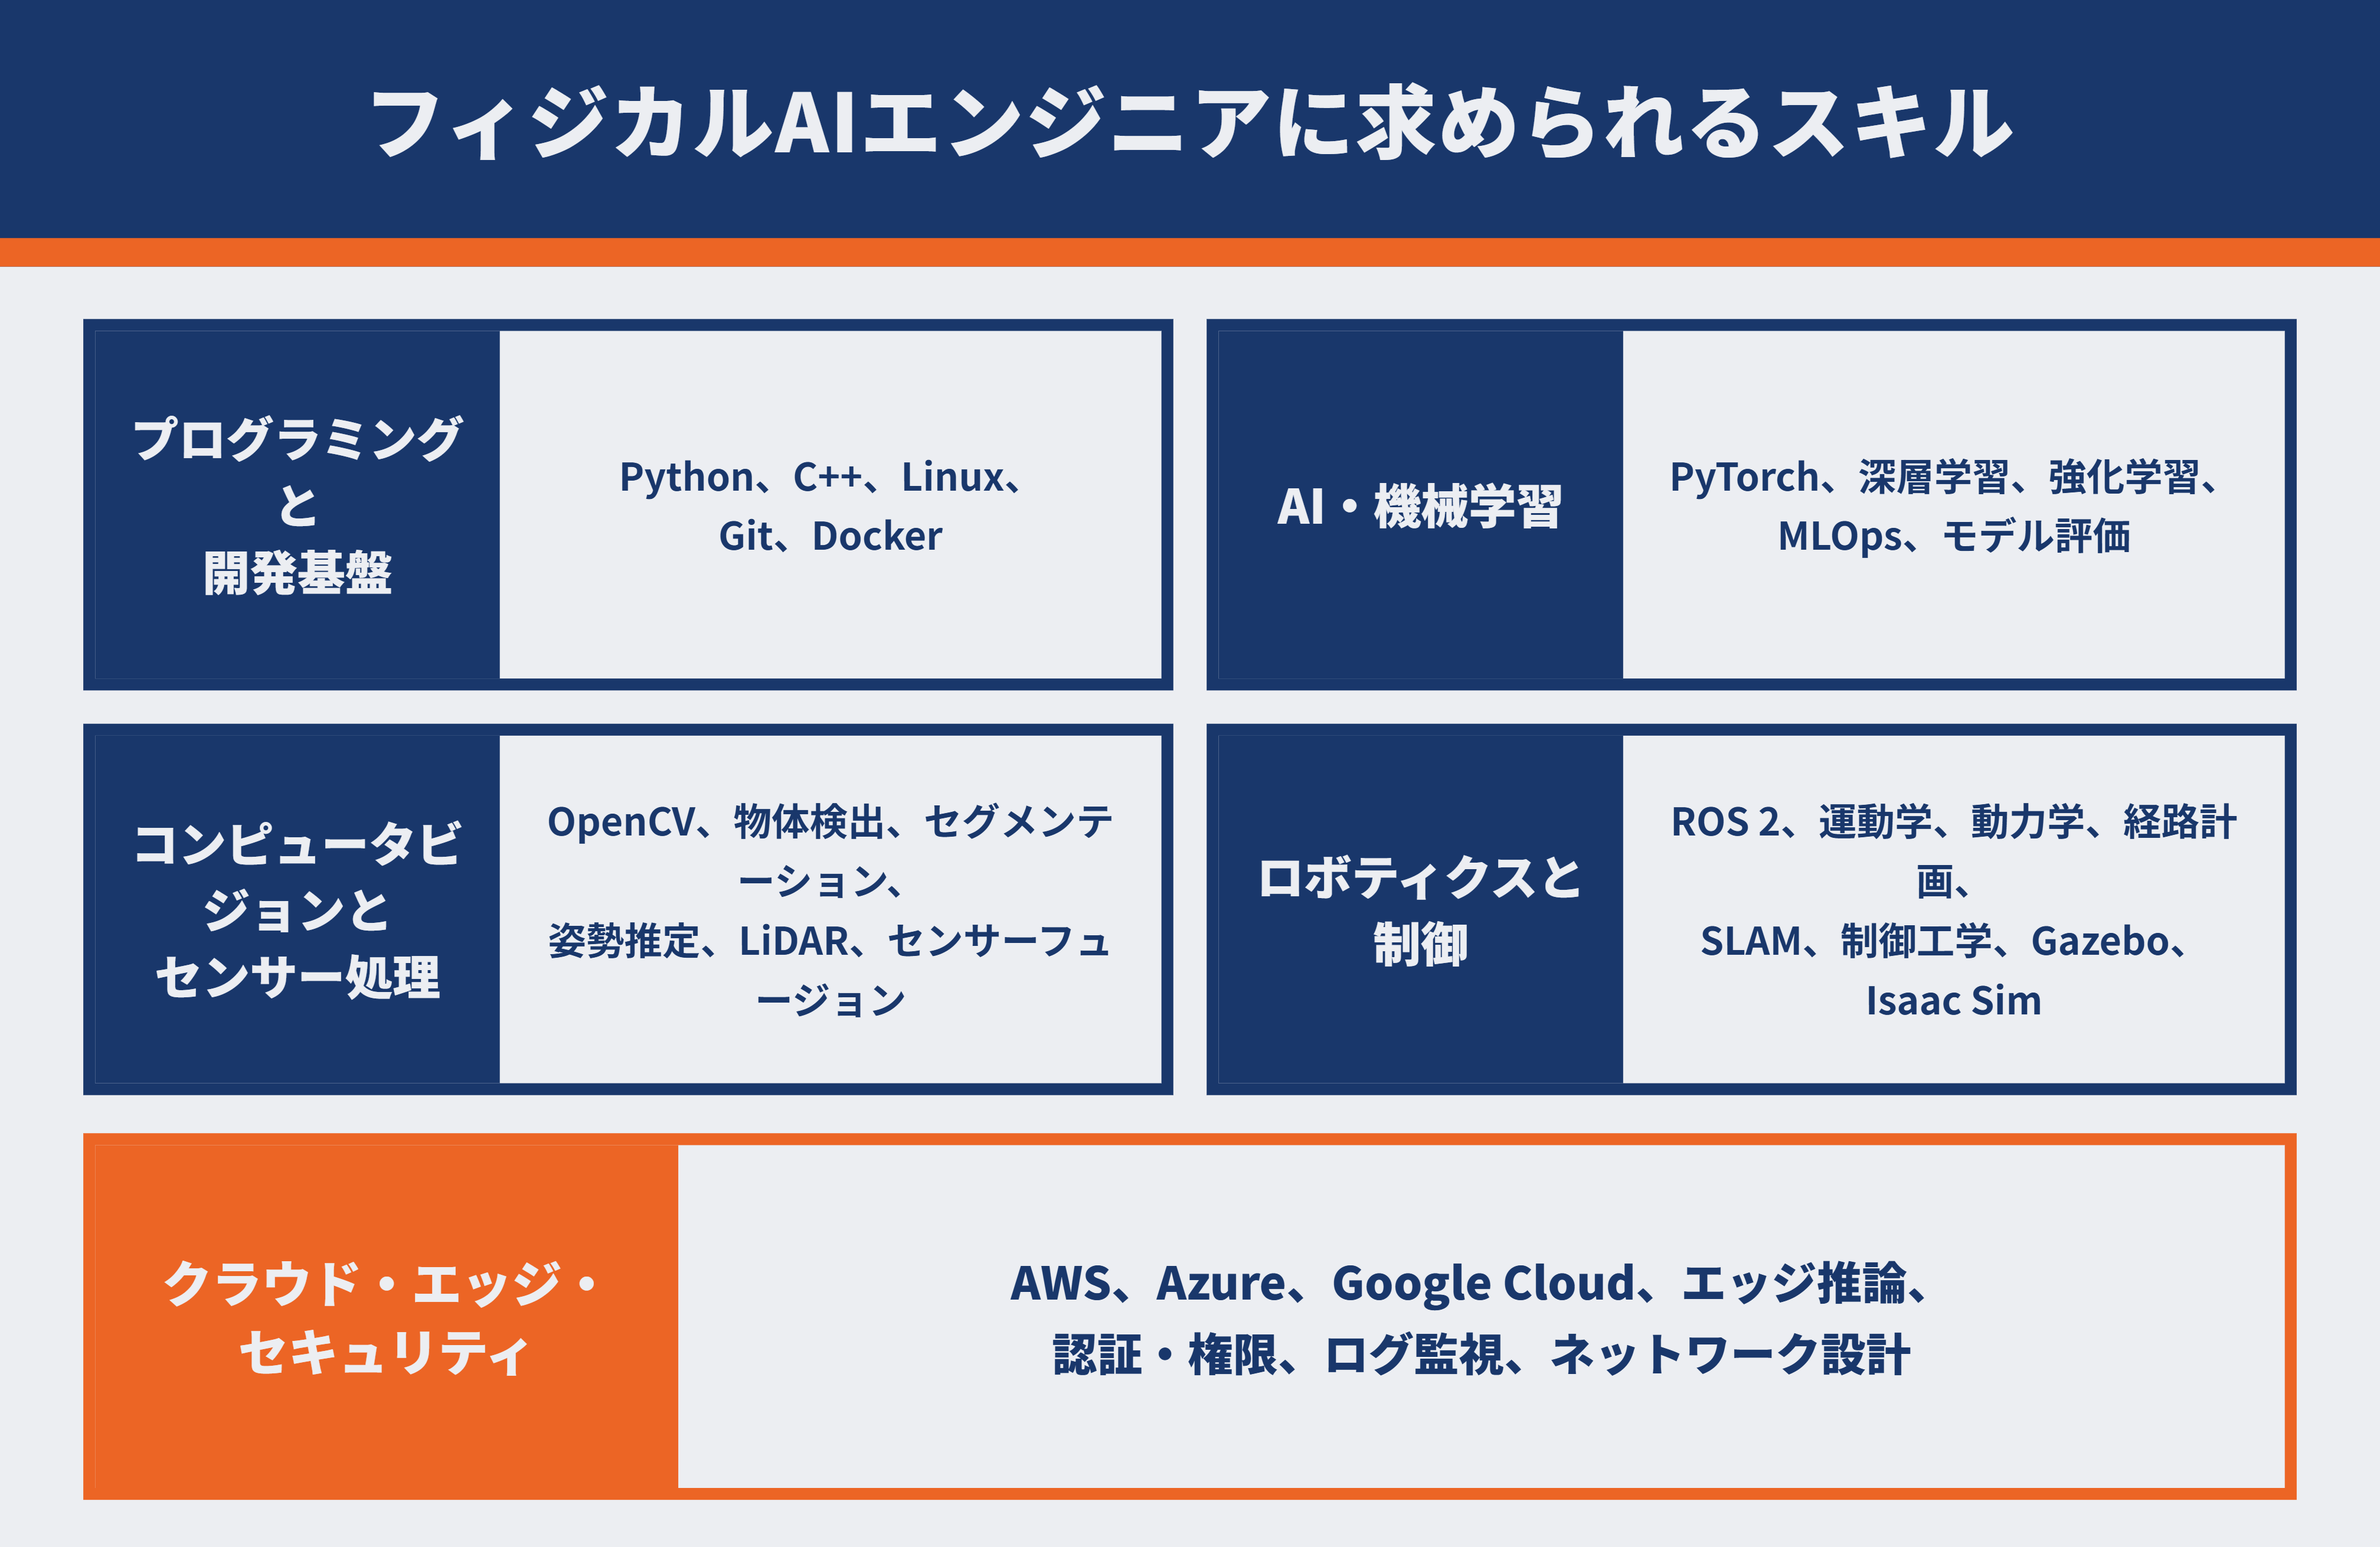
8. フィジカルAI領域で求められるスキル
8-1. プログラミングと開発基盤
Python、C++、Linux、Git、Dockerなど。リアルタイム性が必要な制御ではC++、学習・分析ではPythonが使われることが多くあります。
8-2. AI・機械学習
PyTorchなどによるモデル開発、深層学習、強化学習、MLOps、モデル評価。精度だけでなく、遅延、計算量、再現性も評価します。
8-3. コンピュータビジョンとセンサー処理
OpenCV、物体検出、セグメンテーション、姿勢推定、LiDAR・深度データ処理、センサーフュージョン。
8-4. ロボティクスと制御
ROS 2、運動学、動力学、経路計画、SLAM、制御工学、GazeboやIsaac Simなどのシミュレーション。
8-5. クラウド・エッジ・セキュリティ
AWS、Azure、Google Cloud、コンテナ基盤、エッジ推論、認証・権限、ログ監視、ネットワーク設計。
9. 未経験からフィジカルAI領域を目指す方法
フィジカルAI領域が未経験でも、ソフトウェア開発、クラウド、組込み、機械設計、電気制御、製造技術などの経験があれば、既存の専門性を起点に参入できます。一方、プログラミングを含めて未経験の場合は、基礎学習と個人開発だけでなく、チーム開発や実機検証の経験を段階的に積む必要があります。
ロボットや自動運転の開発では、安全性や実機環境への理解が求められます。そのため、未経験から直ちに高単価の業務委託案件へ参画するのではなく、既存の専門性を生かしながら隣接領域へ広げる方法が現実的です。
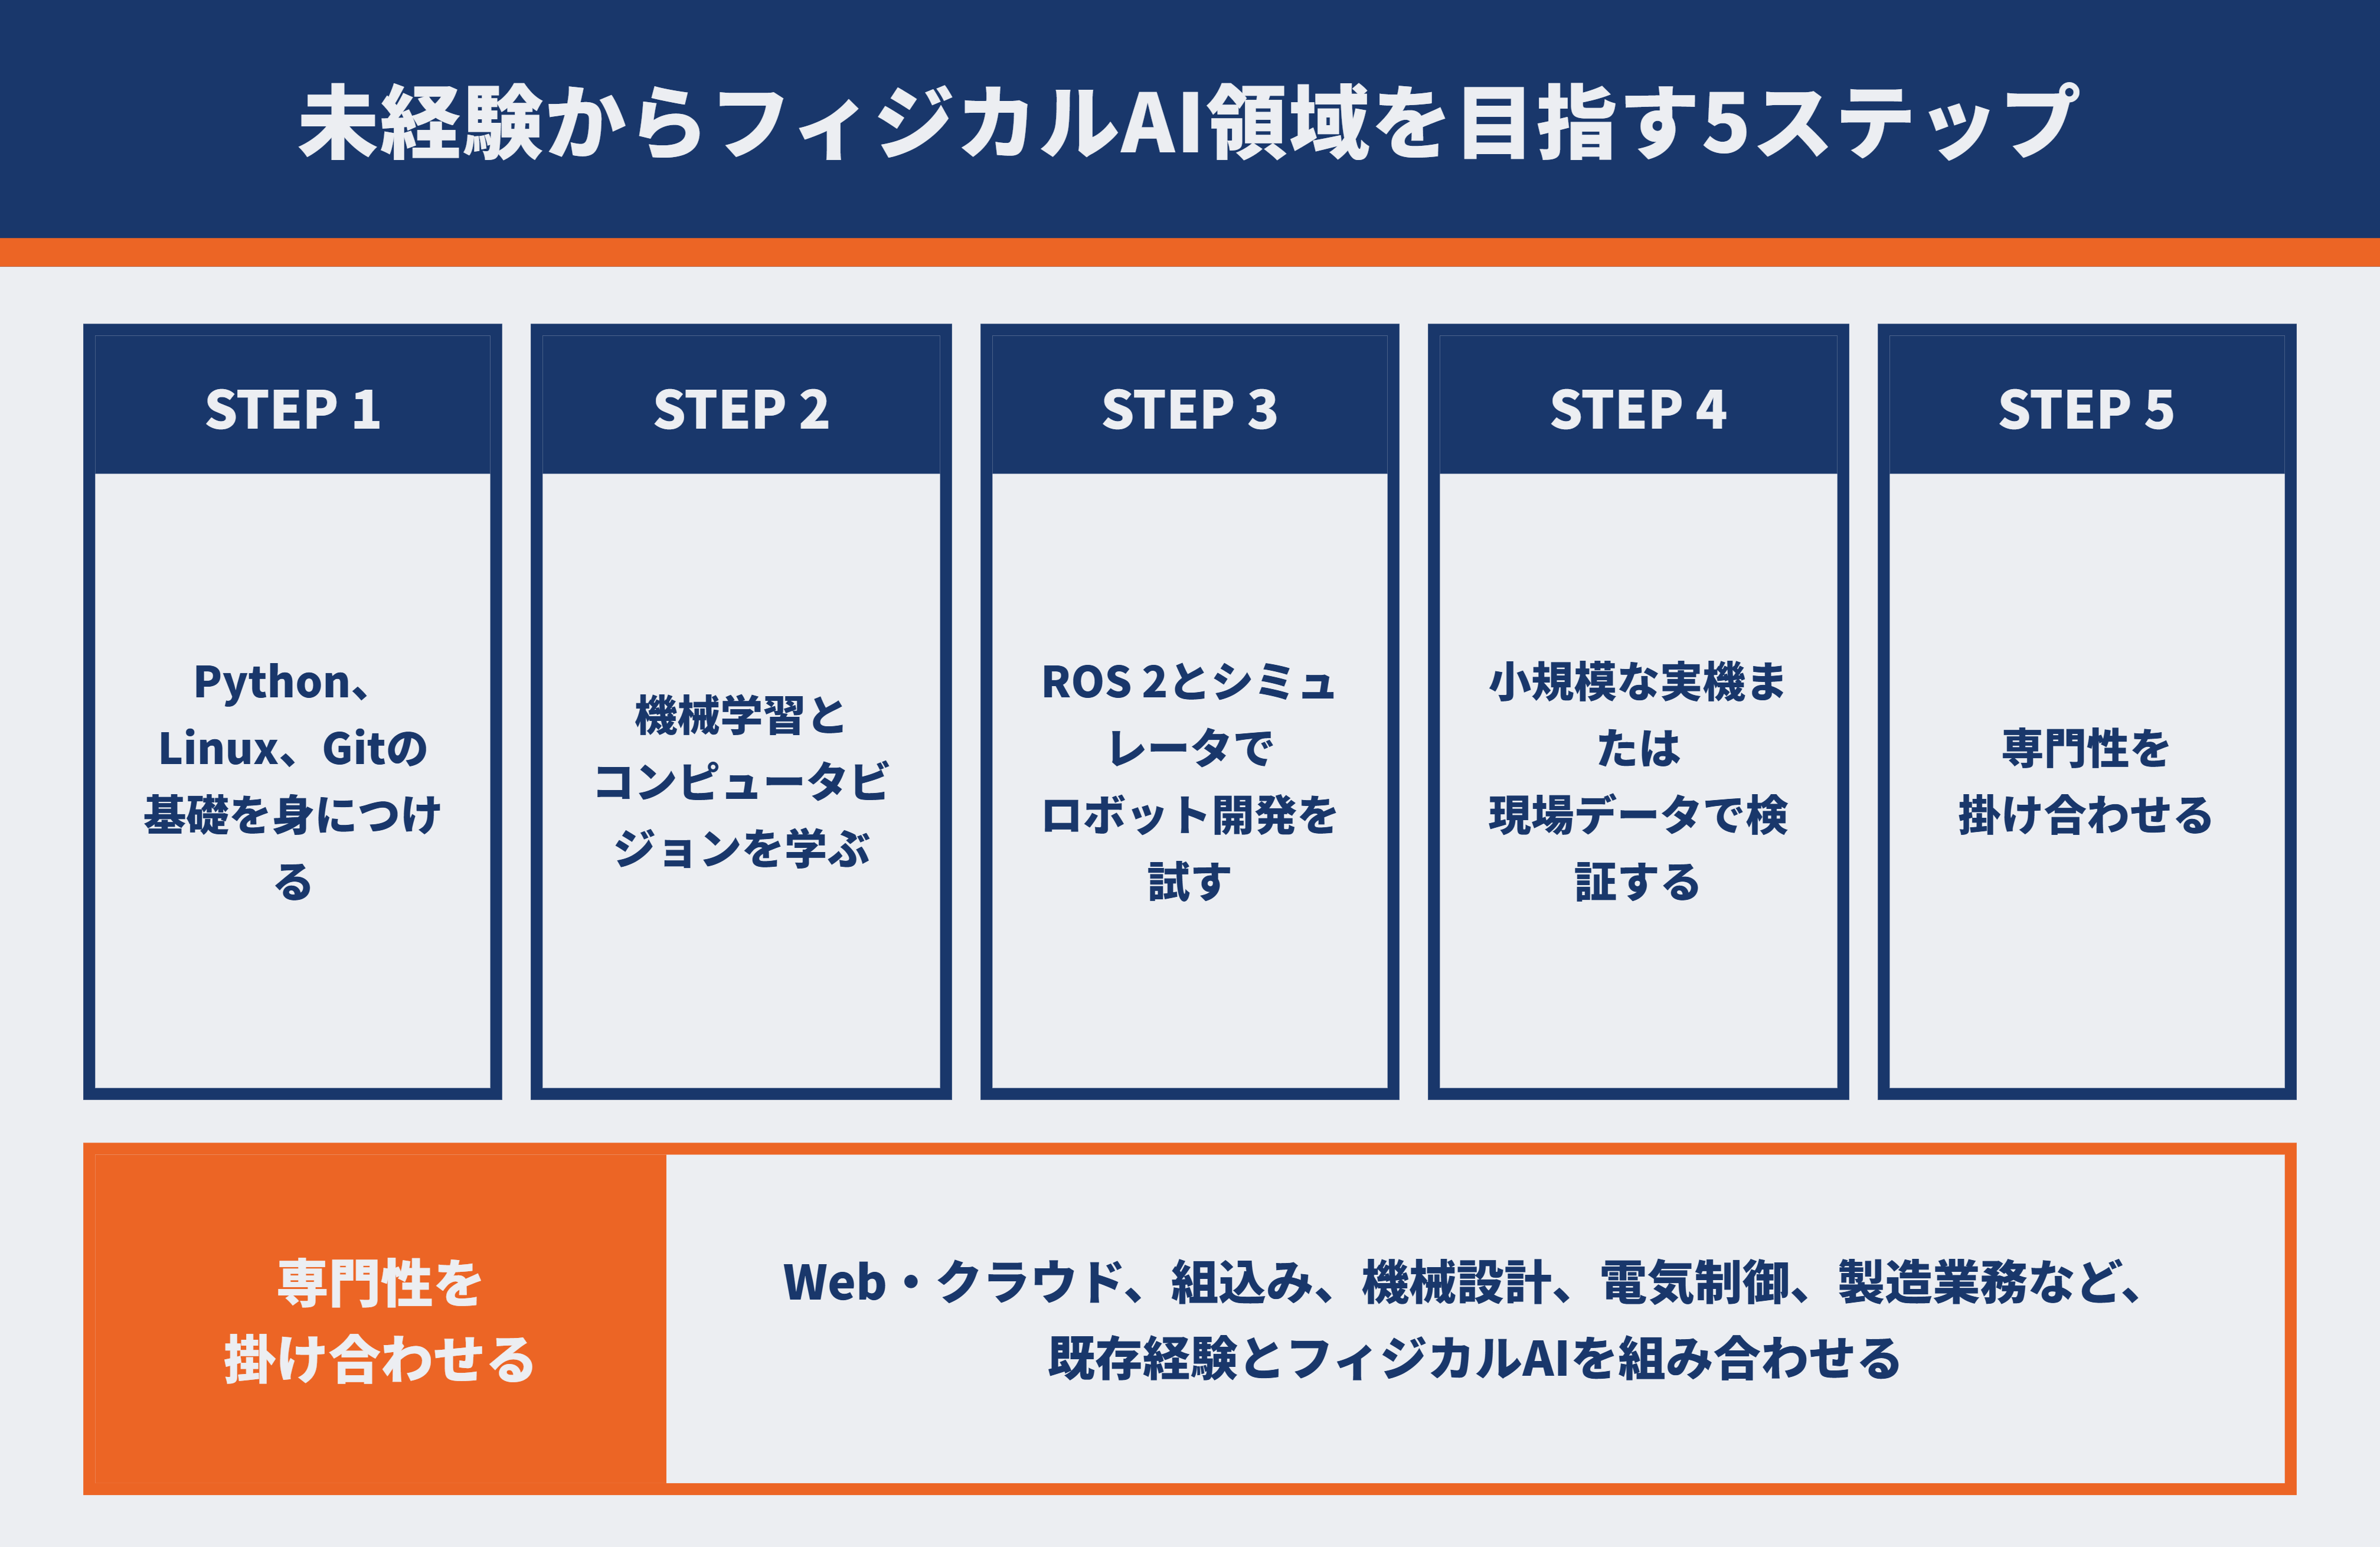
STEP 1:Python、Linux、Gitの基礎を身につける
データ処理や簡単なモデル実装を通じて、開発環境の基本操作を習得します。
STEP 2:機械学習とコンピュータビジョンを学ぶ
公開データセットを使い、学習、評価、推論までの流れを経験します。
STEP 3:ROS 2とシミュレータでロボット開発を試す
実機を購入する前に、ROS 2とGazebo、Isaac Simなどで認識・移動・制御を学びます。
STEP 4:小規模な実機または現場データで検証する
シミュレーションと現実の差、センサーのノイズ、通信遅延、安全停止などを確認します。
STEP 5:専門性を掛け合わせる
Web・クラウド、組込み、機械設計、電気制御、製造業務など、既存経験とフィジカルAIを組み合わせて担当領域を明確にします。
10. フリーランス案件と単価を見る際の注意点
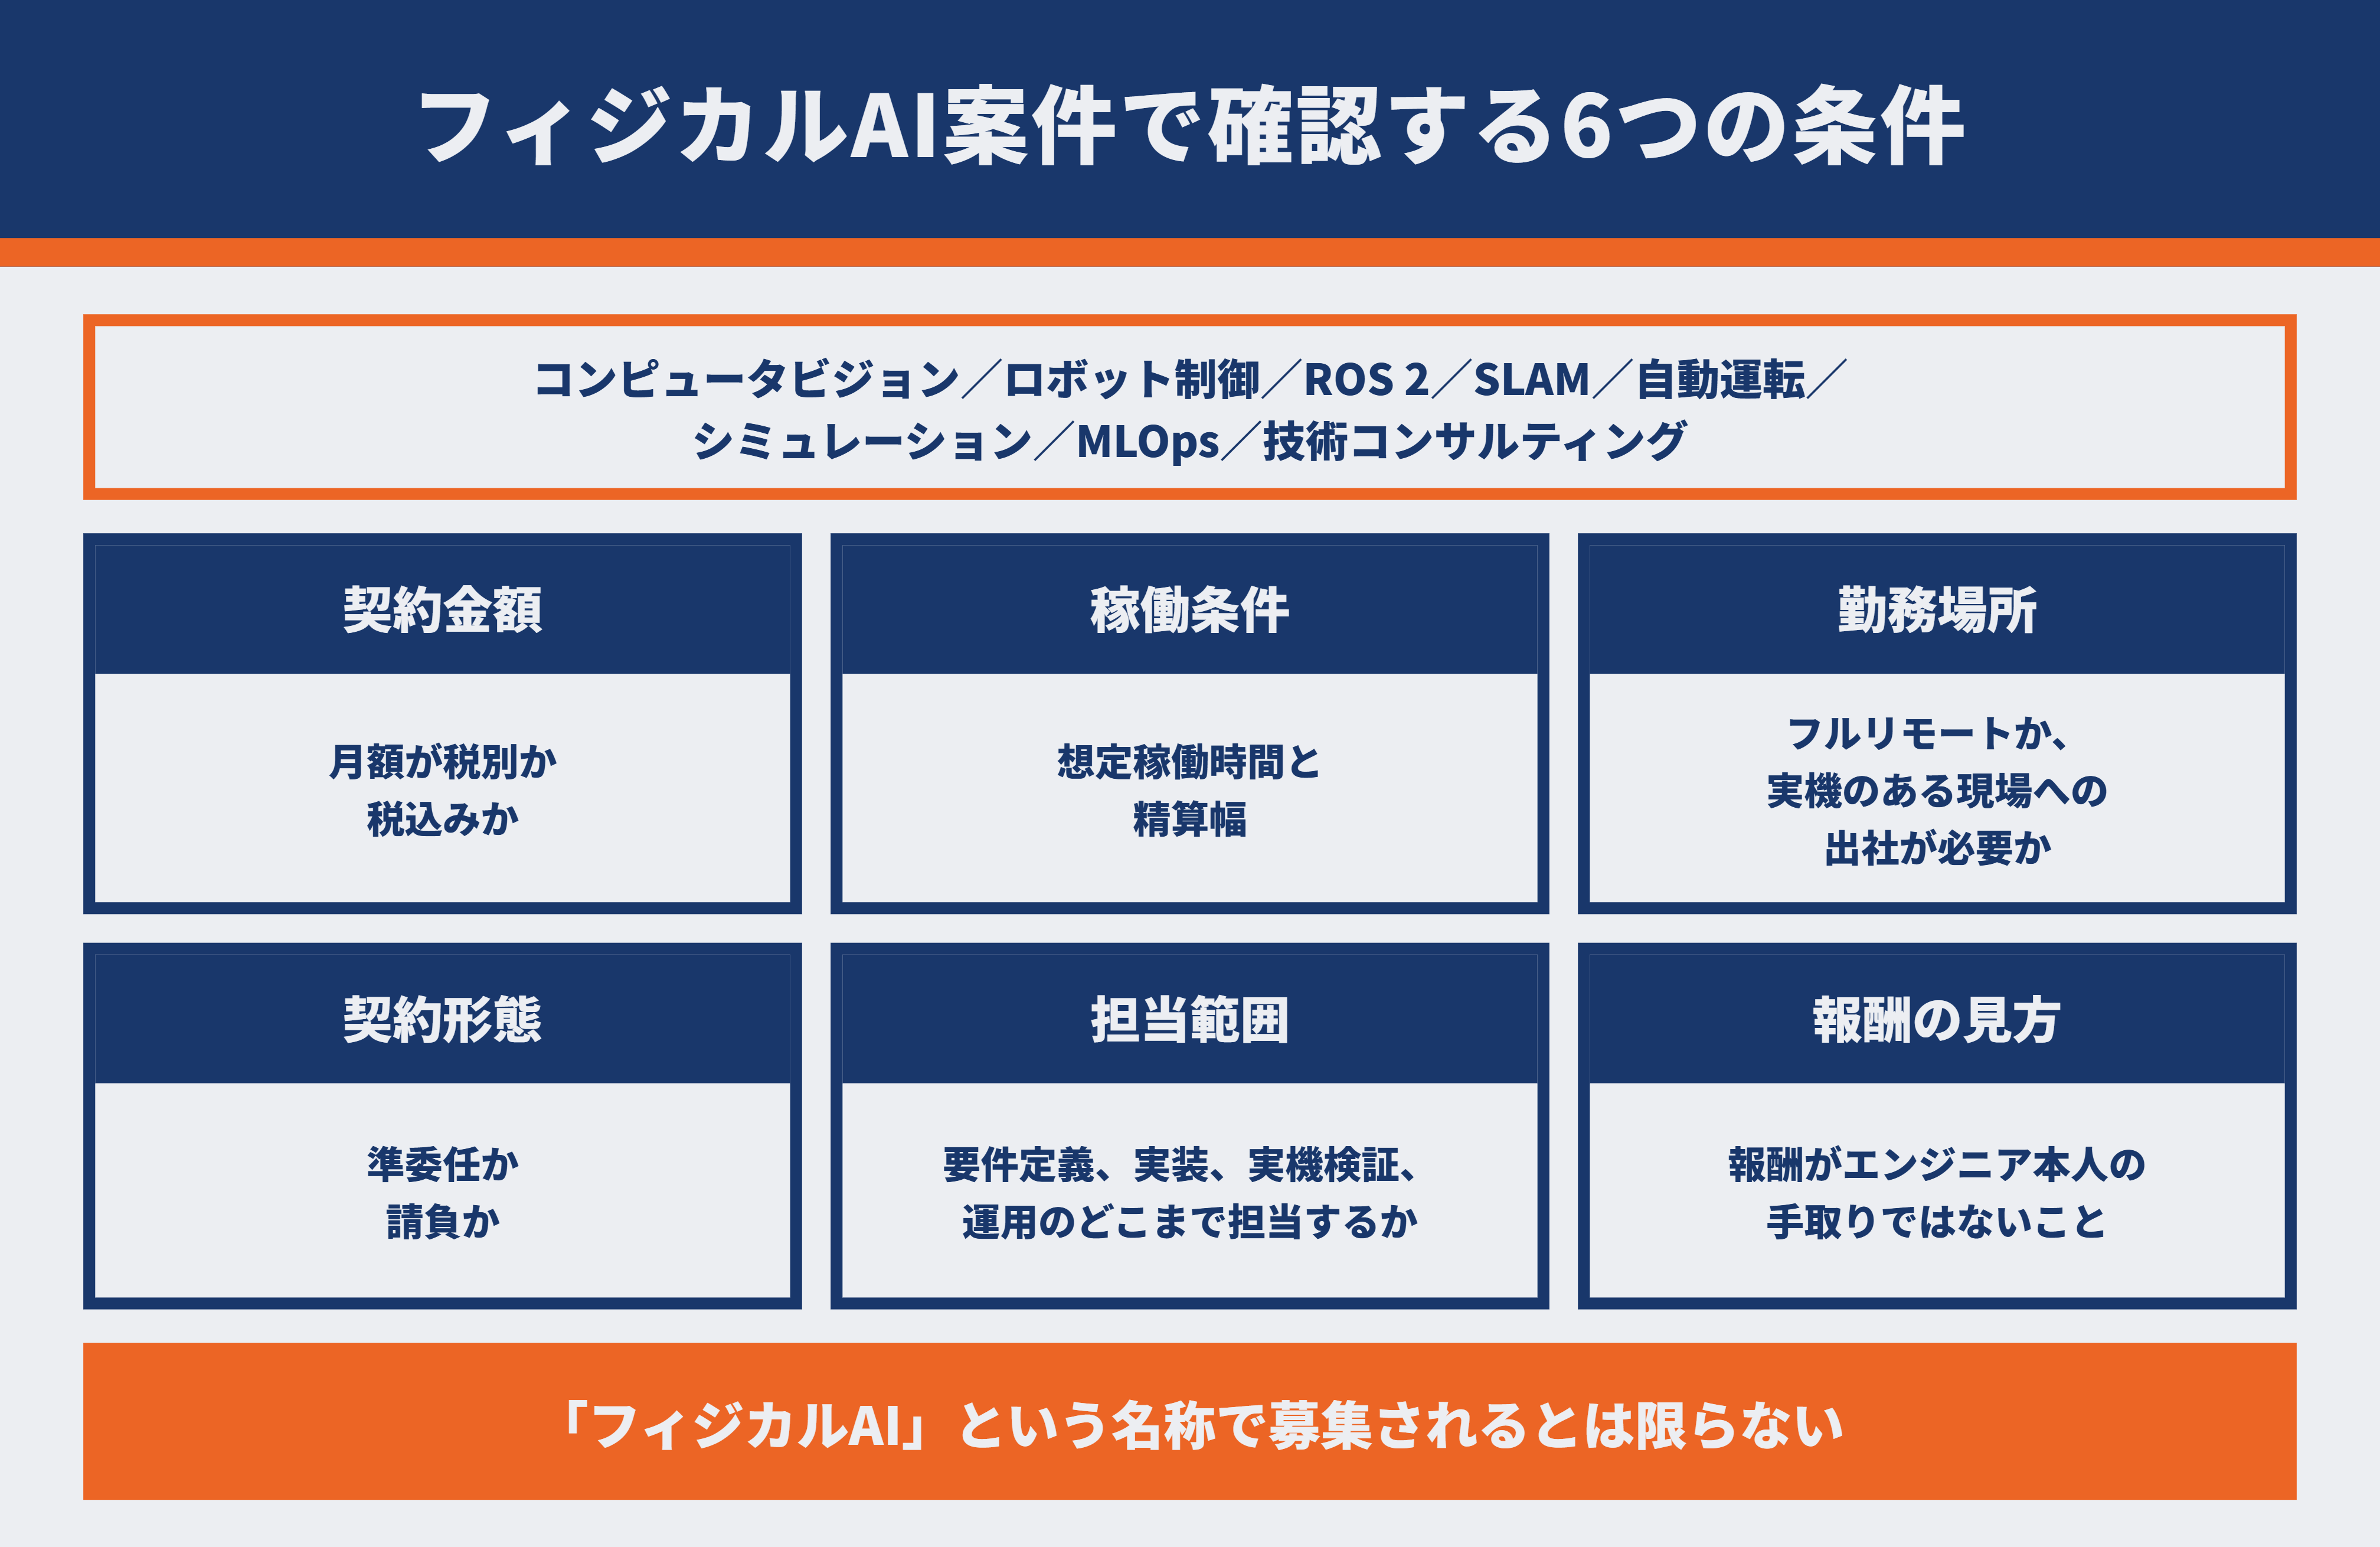
フィジカルAIに近い業務委託案件としては、コンピュータビジョン、ロボット制御、ROS 2、SLAM、自動運転、シミュレーション、MLOps、技術コンサルティングなどがあります。ただし、「フィジカルAI」という名称で募集されるとは限りません。
案件単価は、担当工程、求められる実務経験、稼働率、勤務地、実機対応の有無、契約形態、商流によって大きく異なります。特に、実機検証や工場への出社、安全設計、C++によるリアルタイム制御、ROS 2、SLAMなどを求められる案件は、一般的なAI開発案件とは働き方や責任範囲が異なる場合があります。
- 月額が税別か税込みか
- 想定稼働時間と精算幅
フルリモートか、実機のある現場への出社が必要か
- 準委任か請負か
- 要件定義、実装、実機検証、運用のどこまで担当するか
- 報酬がエンジニア本人の手取りではないこと
フィジカルAI領域の案件条件を確認したい方へ
FAQ
Q. フィジカルAIと生成AIの違いは何ですか?
生成AIは文章、画像、音声、コードなどの生成を主な目的とします。フィジカルAIは、現実世界を認識し、ロボットや車両、機械を通じて行動する点が特徴です。生成AIがフィジカルAIの指示理解や計画に使われることもあります。
Q. フィジカルAIとロボティクスAIは同じですか?
重なる部分は大きいものの、同義とは限りません。ロボティクスAIはロボットの認識・判断・制御に重点を置きます。フィジカルAIは、ロボット以外の車両や機械設備を含め、AIが物理世界と相互作用する仕組みを広く指す場合があります。
Q. どの業界で活用されていますか?
製造、物流、自動車、建設、農業などで活用・検証が進んでいます。医療や介護支援では、安全性、法規制、責任分担を含めた慎重な検討が必要です。
Q. フィジカルAI開発では何を学べばよいですか?
PythonやC++、機械学習、コンピュータビジョン、ROS 2、制御工学、シミュレーションが代表的です。すべてを一度に学ぶのではなく、既存の専門性を軸に隣接領域へ広げる方法が現実的です。
Q. 未経験からフリーランスを目指せますか?
将来的には可能ですが、最初から高い専門性を求める業務委託案件へ参画するのは容易ではありません。まずは正社員やチーム開発、副業、個人開発などで、設計から検証までの実務経験を積むことが重要です。
まとめ
フィジカルAIは、AIが現実世界を認識し、判断し、ロボットや車両、機械を通じて行動する技術・システムです。生成AIが主にデジタルコンテンツを生み出すのに対し、フィジカルAIは物理的な結果を生み出します。ロボティクスAIとは大きく重なりますが、フィジカルAIはAIと物理世界の相互作用をより広く捉える表現です。
実用化には、AIモデルの精度だけでなく、安全性、制御、データ整備、実機検証、セキュリティ、費用対効果が欠かせません。エンジニアには、AIとロボティクスを横断する視点と、自分の専門領域を現場課題へ結び付ける力が求められます。
フィジカルAI領域で市場価値を高めたい方へ
フィジカルAIに関係する案件は、「コンピュータビジョン」「ROS 2」「ロボット制御」「自動運転」「MLOps」などの名称で募集されることがあります。現在の経験をどの領域へつなげられるか、エンベストへご相談ください。
あわせて読みたい
NVIDIA Developer「NVIDIA Isaac Sim」 https://developer.nvidia.com/ja-jp/isaac/sim
ROS 2 Documentation https://docs.ros.org/en/rolling/index.html
Tesla「AI & Robotics」 https://www.tesla.com/en_my/AI
Figure AI「F.02 Contributed to the Production of 30,000 Cars at BMW」 https://www.figure.ai/news/production-at-bmw
BMW Group「BMW Group advances the use of Physical AI in production with Figure 03 project in Spartanburg」 https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg