


フィジカルAIで生かすWeb・クラウド・組み込み経験
Web・クラウド・組み込みの経験は、フィジカルAIの開発や社会実装でそのまま生かせます。Web経験は遠隔操作UIやロボット連携API、クラウド経験はフリート管理やRobotics MLOps、組み込み経験はエッジAIやセンサー・モーター制御につながります。フィジカルAIの仕組みと普及背景、製造・物流・建設・介護での活用、経験別の生かし方、案件参画に向けた学習手順を解説します。
1. フィジカルAIとは現実世界を認識・判断して行動するAI
フィジカルAI(Physical AI)は、カメラやLiDAR、力覚センサーなどから現実世界の情報を受け取り、状況を判断し、ロボットや車両、機械などを通じて物理的な行動につなげるAIです。生成AIが文章や画像などのデジタル出力を主に扱うのに対し、フィジカルAIは行動結果が現実空間の安全性や品質、生産性に直接影響します。
厚生労働省はロボットを「情報を感知するセンサー系」「判断する知能・制御系」「動作する駆動系」の3要素を持つ知能化した機械システムとして説明しています。フィジカルAIも基本構造は同じですが、VLM(Vision-Language Model)やVLA(Vision-Language-Action)、世界モデル、強化学習などを組み合わせ、未知の対象や環境変化に適応できる範囲を広げる点が特徴です。
| 層 | 主な役割 | 代表技術・要素 |
|---|---|---|
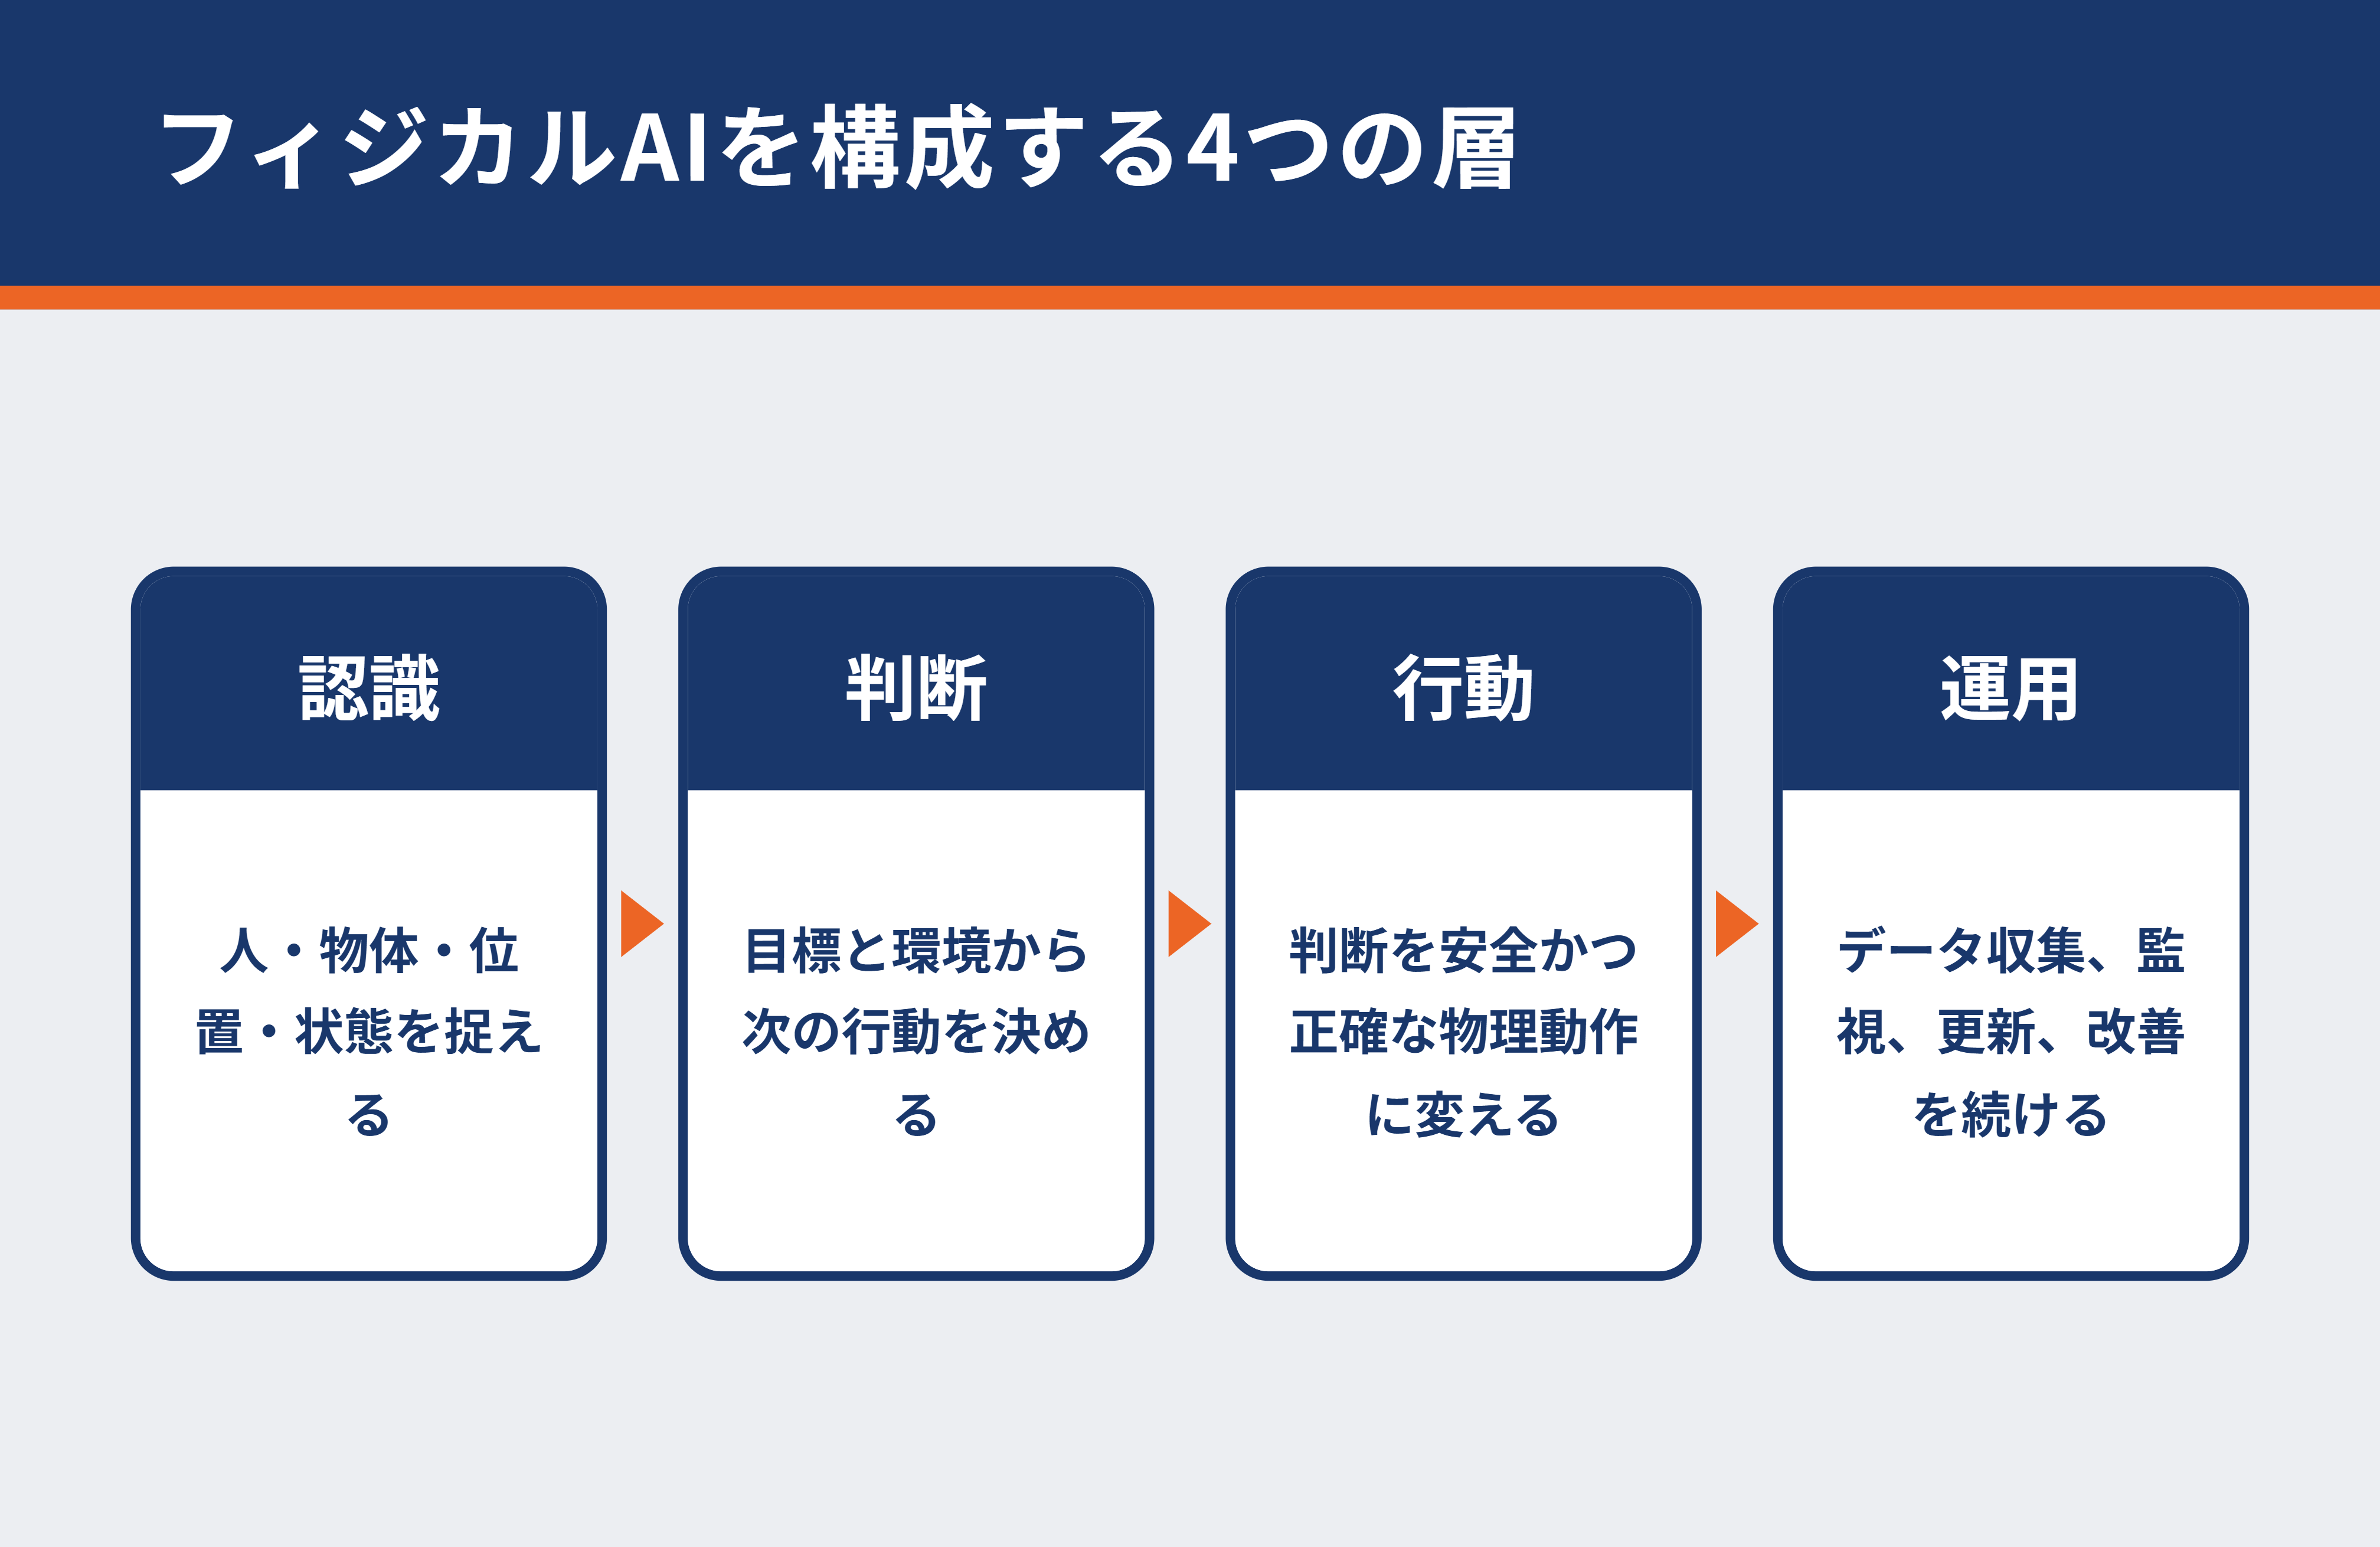
| 認識 | 人・物体・位置・状態を捉える | カメラ、LiDAR、IMU、物体検出、姿勢推定、SLAM |
| 判断 | 目標と環境から次の行動を決める | VLM、VLA、世界モデル、経路計画、強化学習 |
| 行動 | 判断を安全かつ正確な物理動作に変える | ロボット制御、モーション制御、アクチュエータ、RTOS |
| 運用 | データ収集、監視、更新、改善を続ける | IoT、クラウド、MLOps、OTA、フリート管理 |
フィジカルAIは、単体のAIモデルだけで成立しません。センサー、エッジデバイス、ネットワーク、クラウド、制御ソフトウェア、安全機構、運用基盤までを統合するシステムです。そのため、Web APIや分散システム、クラウド運用、組み込み制御の経験を持つエンジニアにも参入余地があります。
2. Web・クラウド・組み込み経験をフィジカルAIでどう生かすか
フィジカルAI人材になるために、機械、電気、AI、ロボット制御のすべてを一人で習得する必要はありません。自分の専門性を軸に隣接領域を一つずつ増やす方が、案件で説明できる強みになります。
| 経験領域 | そのまま生かせる強み | 追加すると有効な知識 | 想定ポジション |
|---|---|---|---|
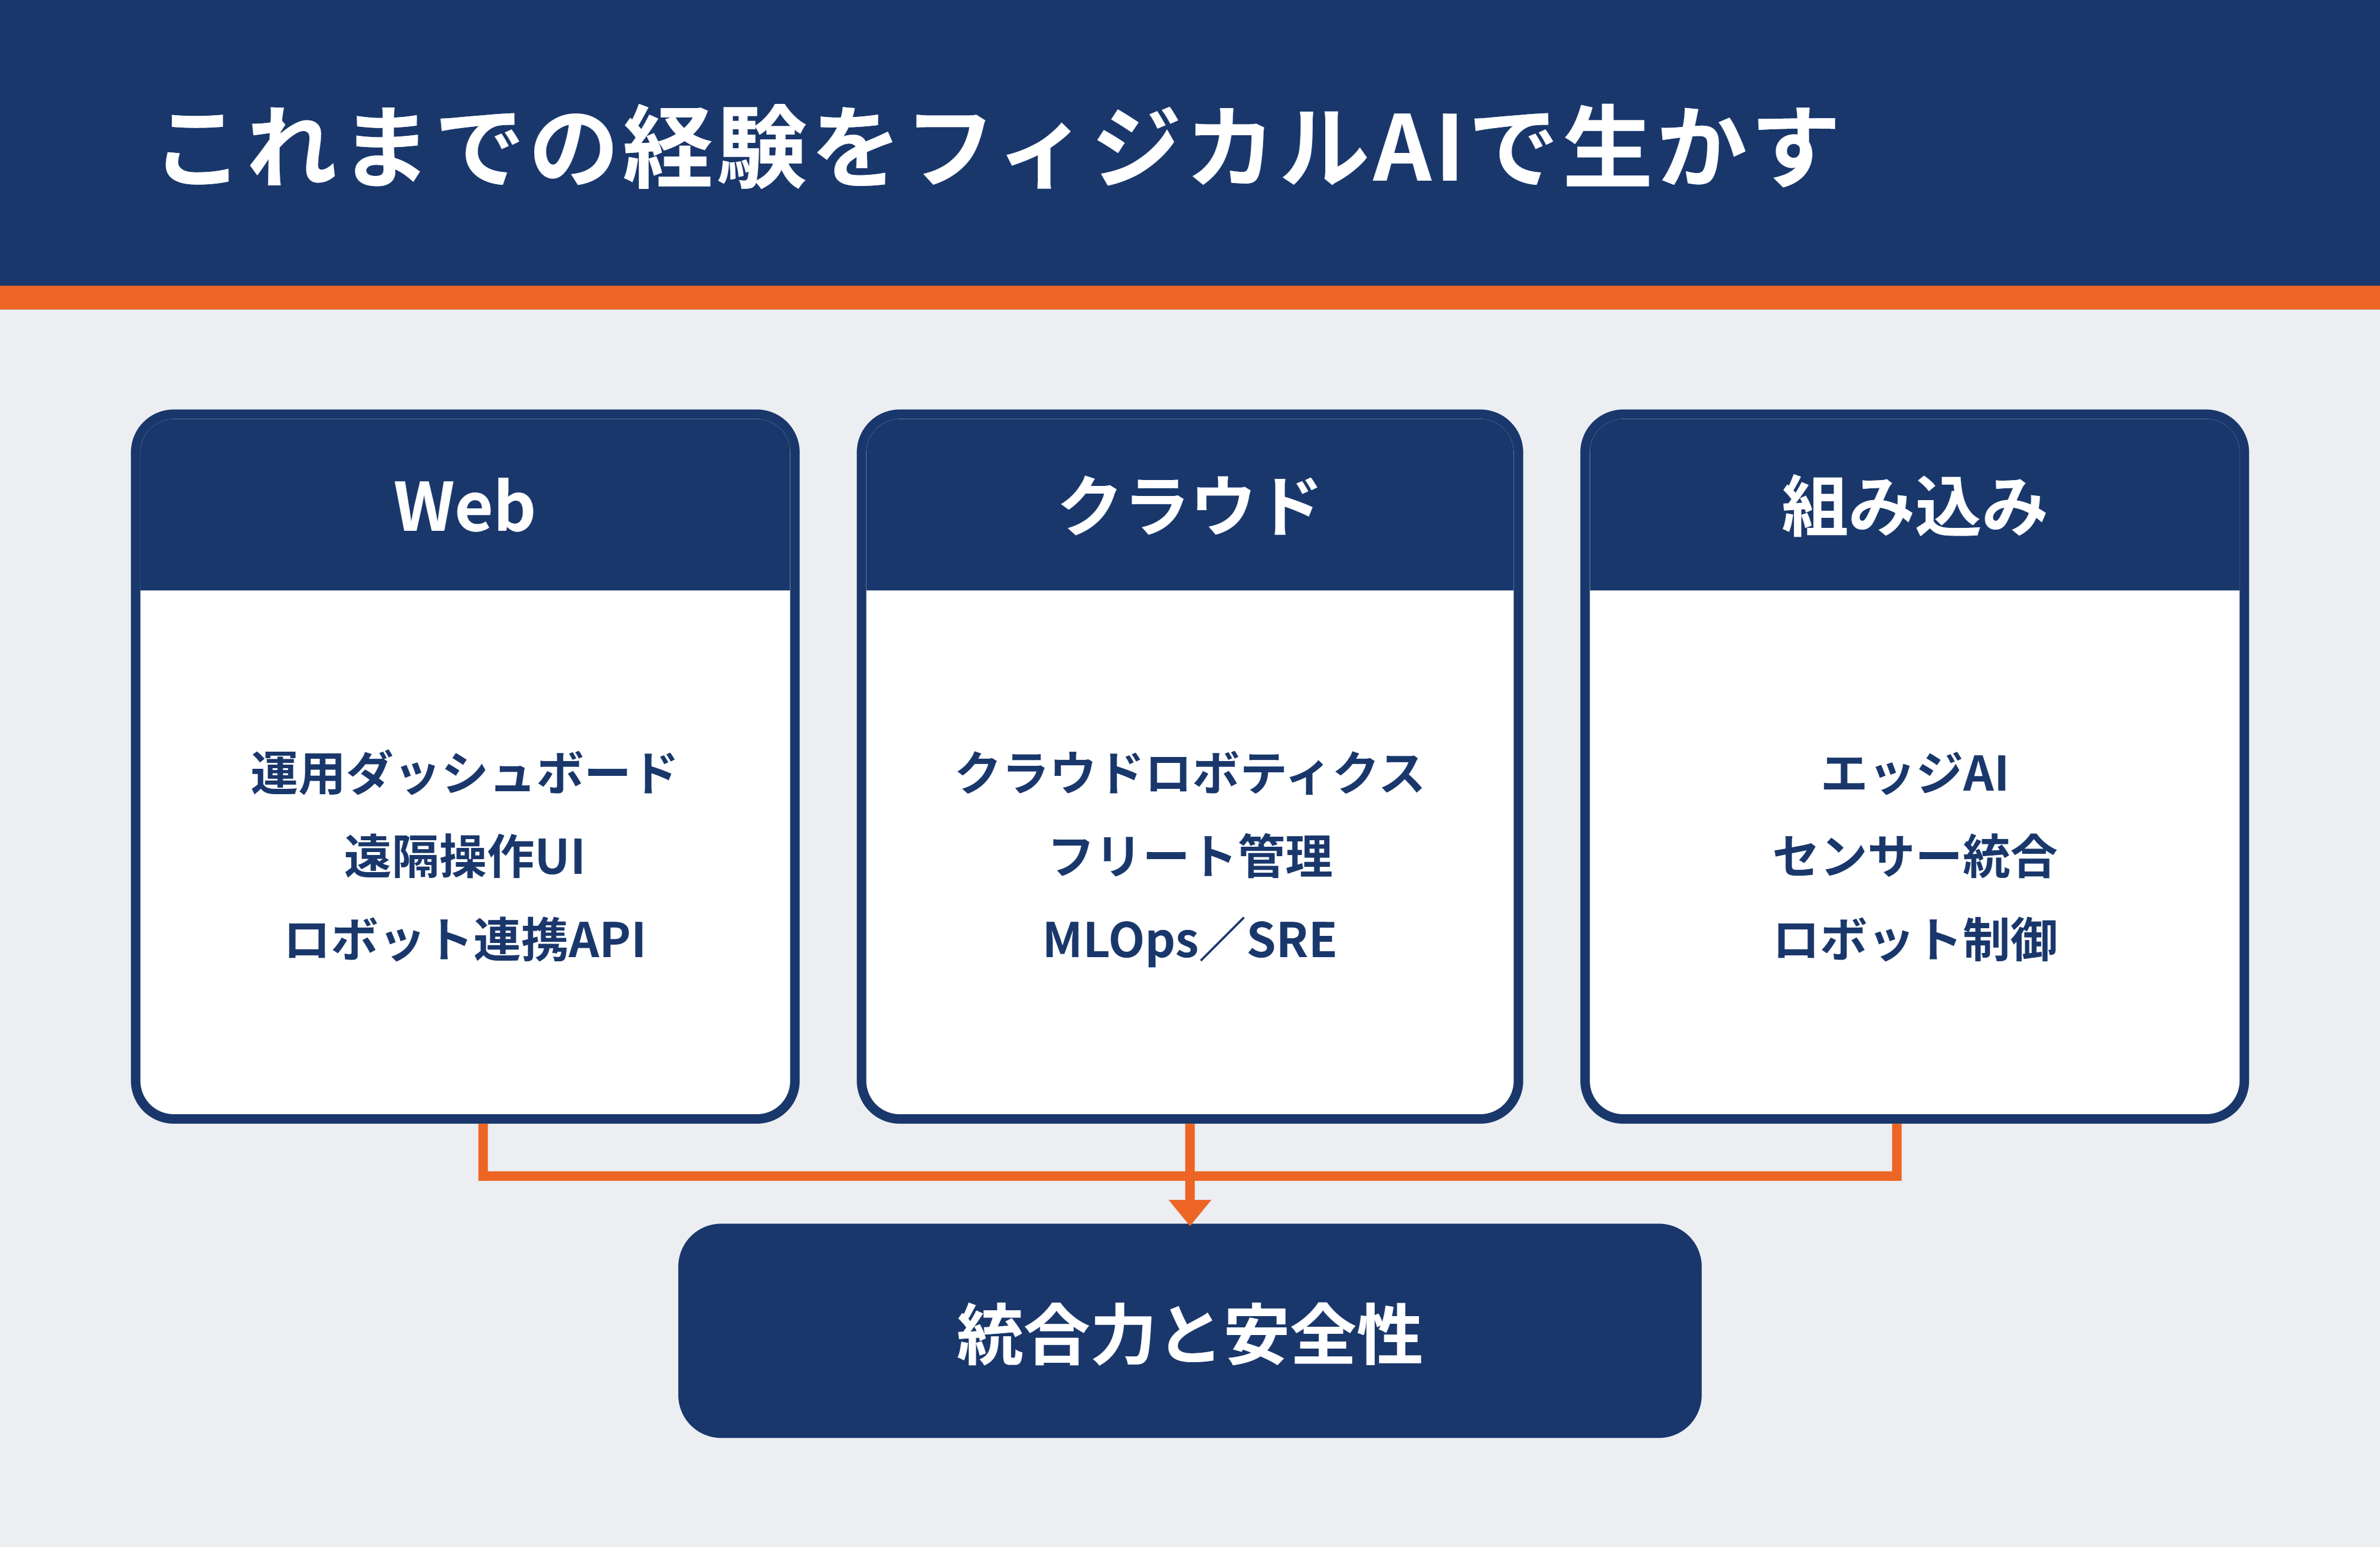
| Web | UI/UX、API設計、認証認可、リアルタイム可視化、テスト | ROS 2のトピック・サービス、ロボット状態管理、WebRTC | 運用ダッシュボード、遠隔操作UI、ロボット連携API |
| クラウド | コンテナ、分散処理、監視、IaC、CI/CD、データ基盤 | エッジ・クラウド分担、OTA、時系列データ、Robotics MLOps | クラウドロボティクス、フリート管理、MLOps/SRE |
| 組み込み | C/C++、Linux/RTOS、デバイス制御、低遅延、通信 | ROS 2、コンピュータービジョン、推論最適化、安全設計 | エッジAI、センサー統合、ロボット制御 |
| AI/ML | PyTorch、画像認識、モデル評価、データ設計 | VLA、強化・模倣学習、Sim-to-Real、実時間制約 | 認識モデル、ロボットポリシー、合成データ開発 |
| ITコンサル/DX | 課題整理、業務設計、PoC、KPI、ベンダー統括 | ロボットSI、安全・現場制約、ROI、データ権利 | 導入PM、業務改革、PoCから本番化の推進 |
2-1. Webエンジニアは人とロボットの接点を設計する
ロボットは自律化が進んでも、指示、監視、例外対応、履歴確認のための画面が必要です。ReactやVue.jsによる管理画面、WebSocketやWebRTCによるリアルタイム通信、OAuth/OIDCによる認証認可、監査ログなどは、そのまま応用できます。次の一歩として、ROS 2の通信モデルを学び、ロボットの状態をWeb UIへ表示する小規模な連携を作ると、経験を説明しやすくなります。
2-2. クラウドエンジニアは複数台・複数拠点の運用を支える
クラウドロボティクスでは、テレメトリー収集、ジョブ配信、モデル・設定の更新、障害検知、データパイプライン、フリート管理が中心課題になります。Kubernetesやコンテナの経験は有効ですが、常時接続を前提にしないことが重要です。通信断時のローカル判断、再接続後の整合性、段階的ロールアウト、更新失敗時のロールバックを設計できると強みになります。
2-3. 組み込みエンジニアは現実世界とAIをつなぐ
組み込み経験は、センサー入力からアクチュエータ出力までの時間制約、メモリ・電力制約、通信の不確実性を理解している点で有利です。GPUやNPUを搭載したエッジデバイスでの推論、カメラ・IMUの同期、ROS 2ノード化、モーター制御との連携へ広げると、エッジAIエンジニアやロボティクスエンジニアを狙えます。
2-4. 共通して求められるのは統合力と安全性
フィジカルAIでは、モデルの精度だけでなく、システム全体が期待どおりに動くことが求められます。センサー遅延、時刻同期、通信断、データ欠損、モデル劣化、機器故障を前提に、観測可能性と復旧手順を設計する必要があります。人が立ち入る環境では、リスクアセスメント、速度・力の制限、緊急停止、権限管理、Human-in-the-Loopを組み合わせます。
3. フィジカルAIの普及を後押しする4つの背景
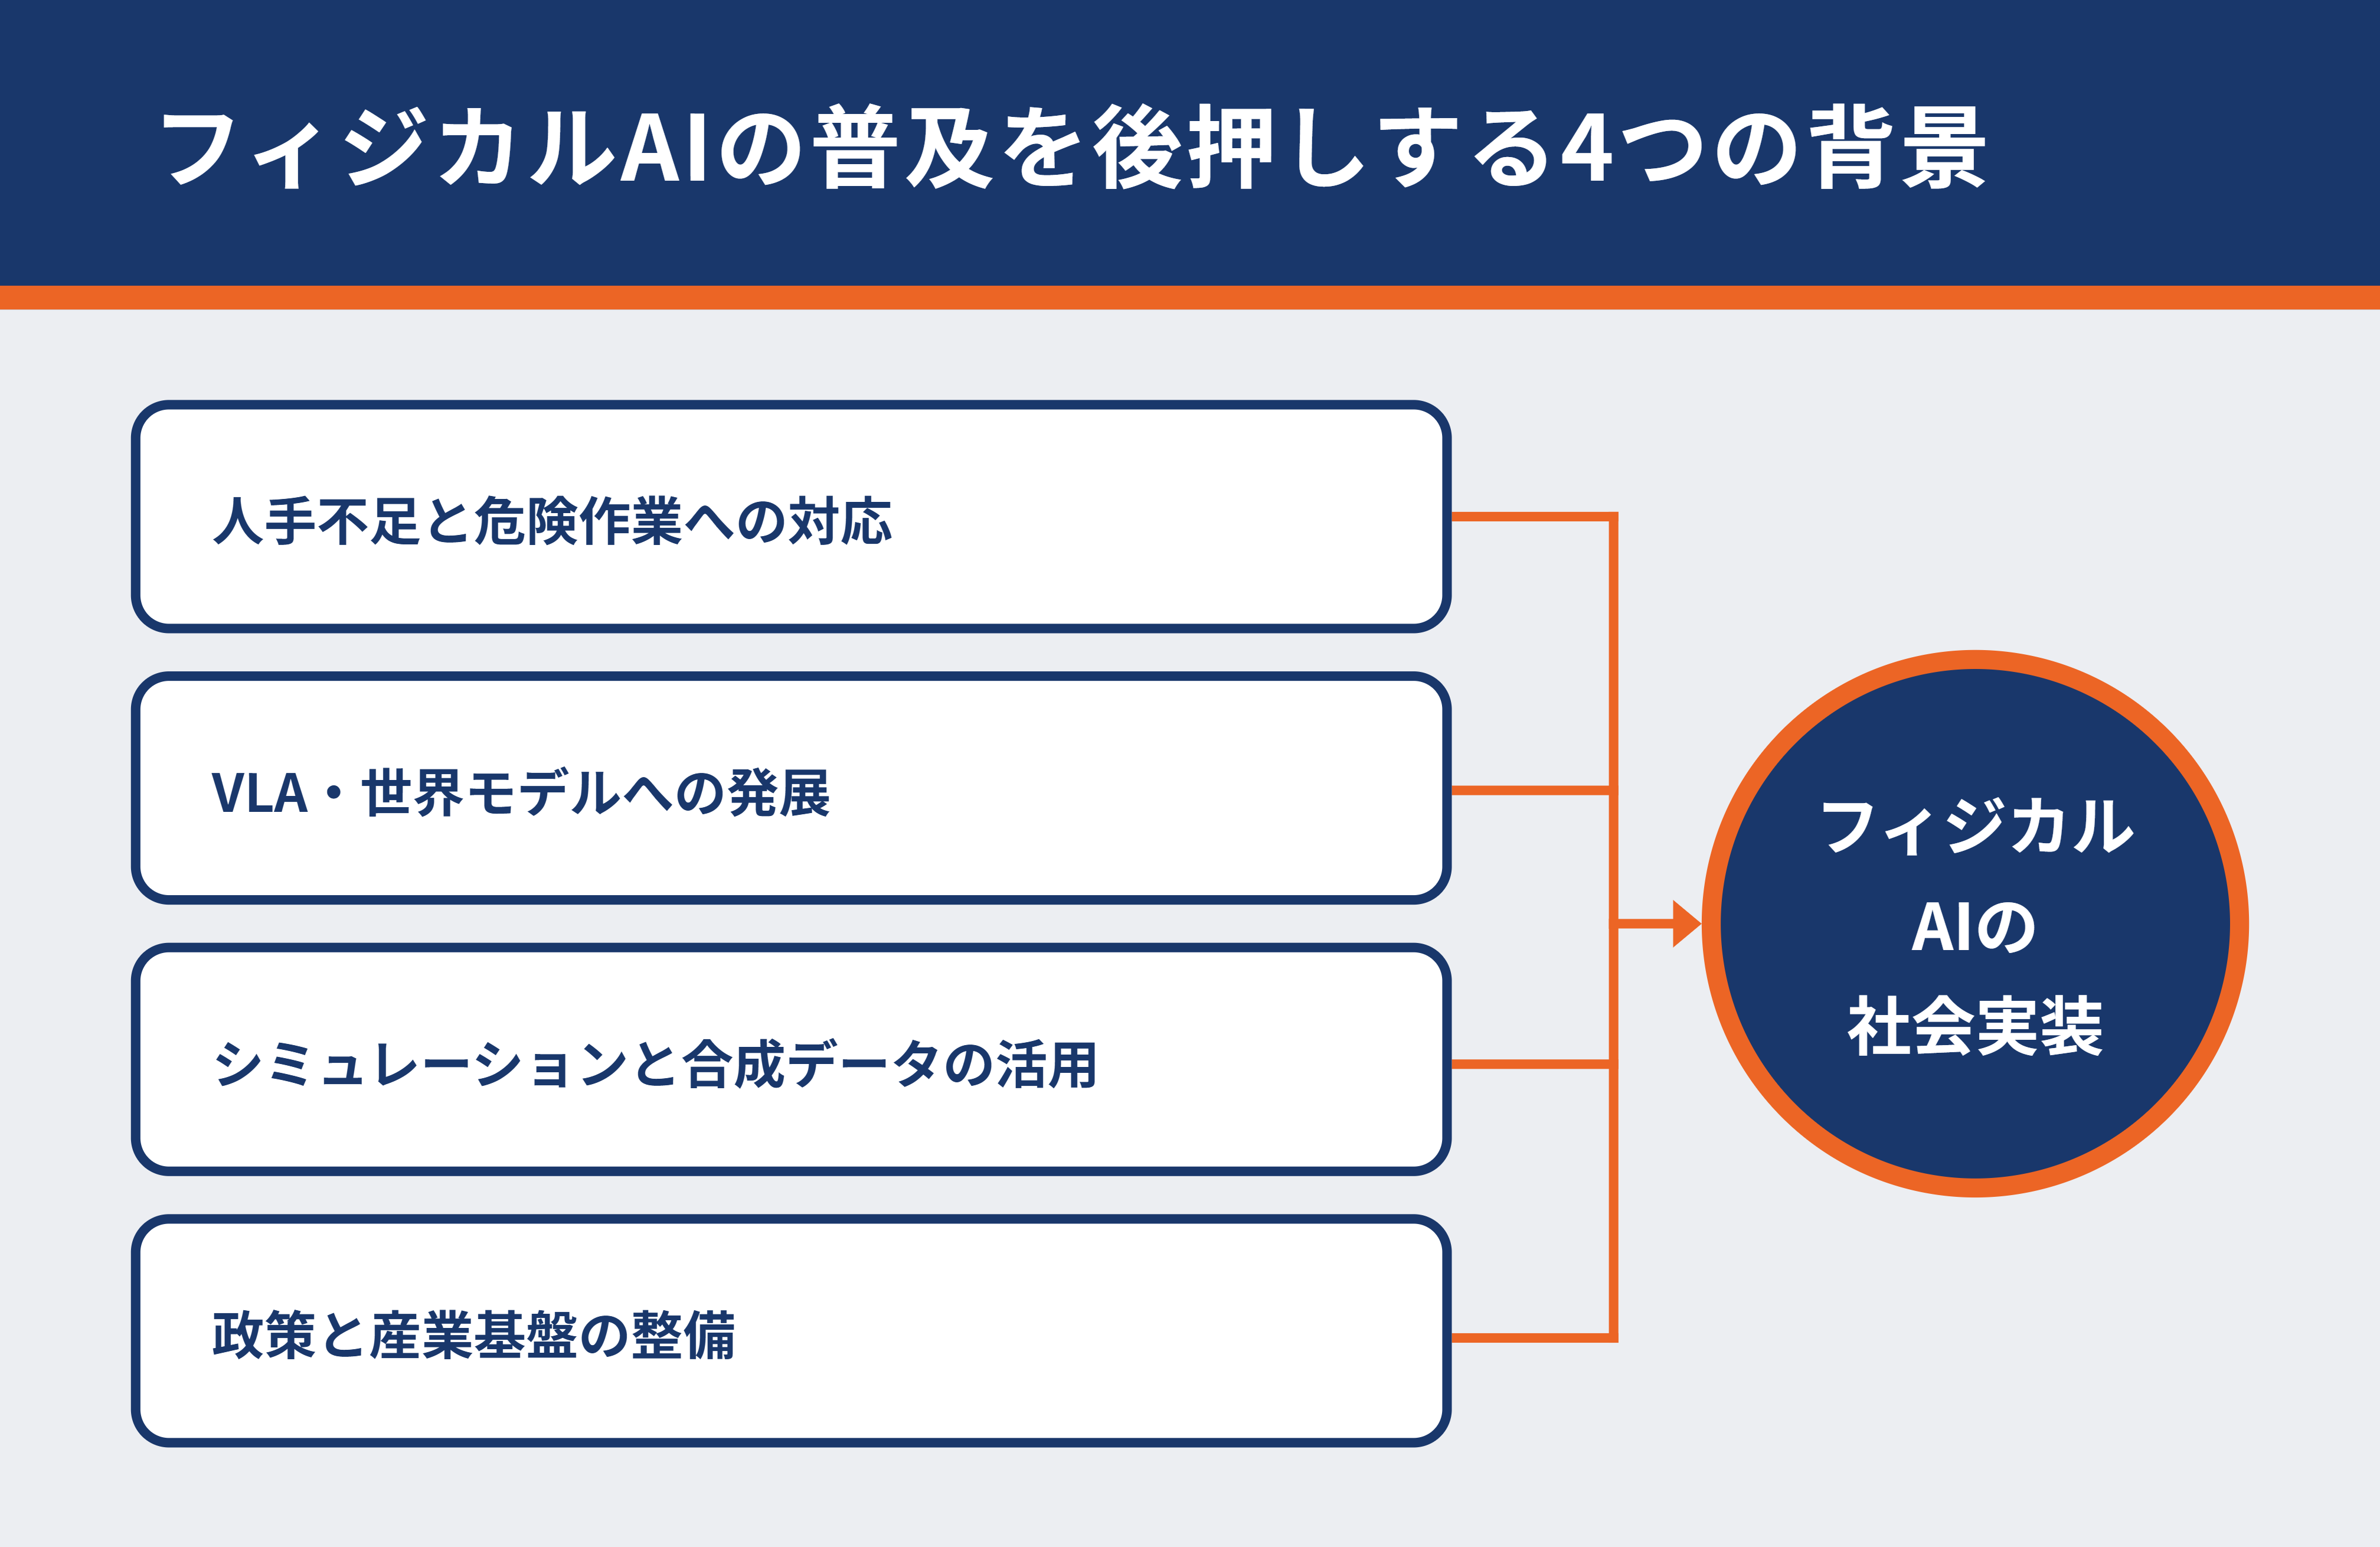
フィジカルAIへの関心が高まる背景は、AIモデルの進化だけではありません。人手不足、シミュレーション技術、エッジ計算基盤、社会実装政策が同時に進み、現場で使える条件が整いつつあります。
3-1. 人手不足と危険作業への対応
製造、物流、建設、介護では、採用難や高齢化に加え、夜間作業、重量物の搬送、高所・災害現場での点検など、人だけに依存し続けにくい業務があります。ロボット導入は単なる人員削減ではなく、人が判断、改善、対人支援などの高付加価値業務に集中するための手段です。関東経済産業局も、省人化・省力化を人手不足への有効な手段と位置づけています。
3-2. 生成AIからVLA・世界モデルへの発展
画像と言語を扱うVLMに加え、観察と言語指示からロボットの行動を生成するVLA、環境の状態変化を予測する世界モデルの開発が進んでいます。これにより、従来は作業ごとに細かくティーチングしていたロボットを、より柔軟に適応させる方向が見えてきました。ただし、現場条件や安全要求が異なるため、汎用モデルをそのまま本番投入するのではなく、現場データでの評価、制約条件、フェイルセーフが不可欠です。
Web、クラウド、組み込みのどの経験が案件要件に結びつくかを整理しませんか。現在のスキルと希望条件から、狙いやすい職種・領域をご案内します。
3-3. シミュレーションと合成データの活用
実機での学習は、設備費、事故リスク、試行回数の制限が課題になります。そこで、Isaac Sim、Isaac Lab、Gazebo、MuJoCoなどの物理シミュレーターやデジタルツインを使い、仮想環境で学習・検証してから実機へ移すSim-to-Realが重要になります。シミュレーションは、危険な失敗条件やまれな事象も反復できる一方、摩擦、照明、センサー誤差などの現実との差を埋める設計が必要です。
3-4. 政策と産業基盤の整備
経済産業省はAIロボティクスの社会実装に向けた戦略と分野別ロードマップを公開し、ロボットフレンドリーな環境づくり、地域の導入支援、人材育成を進めています。国土交通省のi-Construction 2.0は、施工、データ連携、施工管理のオートメーション化を柱に、2040年度までに建設現場の省人化3割、生産性1.5倍を目標としています。介護分野でも、厚生労働省と経済産業省が重点分野を9分野16項目へ拡充し、2025年度から運用しています。
4. 製造・物流・建設・介護で進むフィジカルAI活用
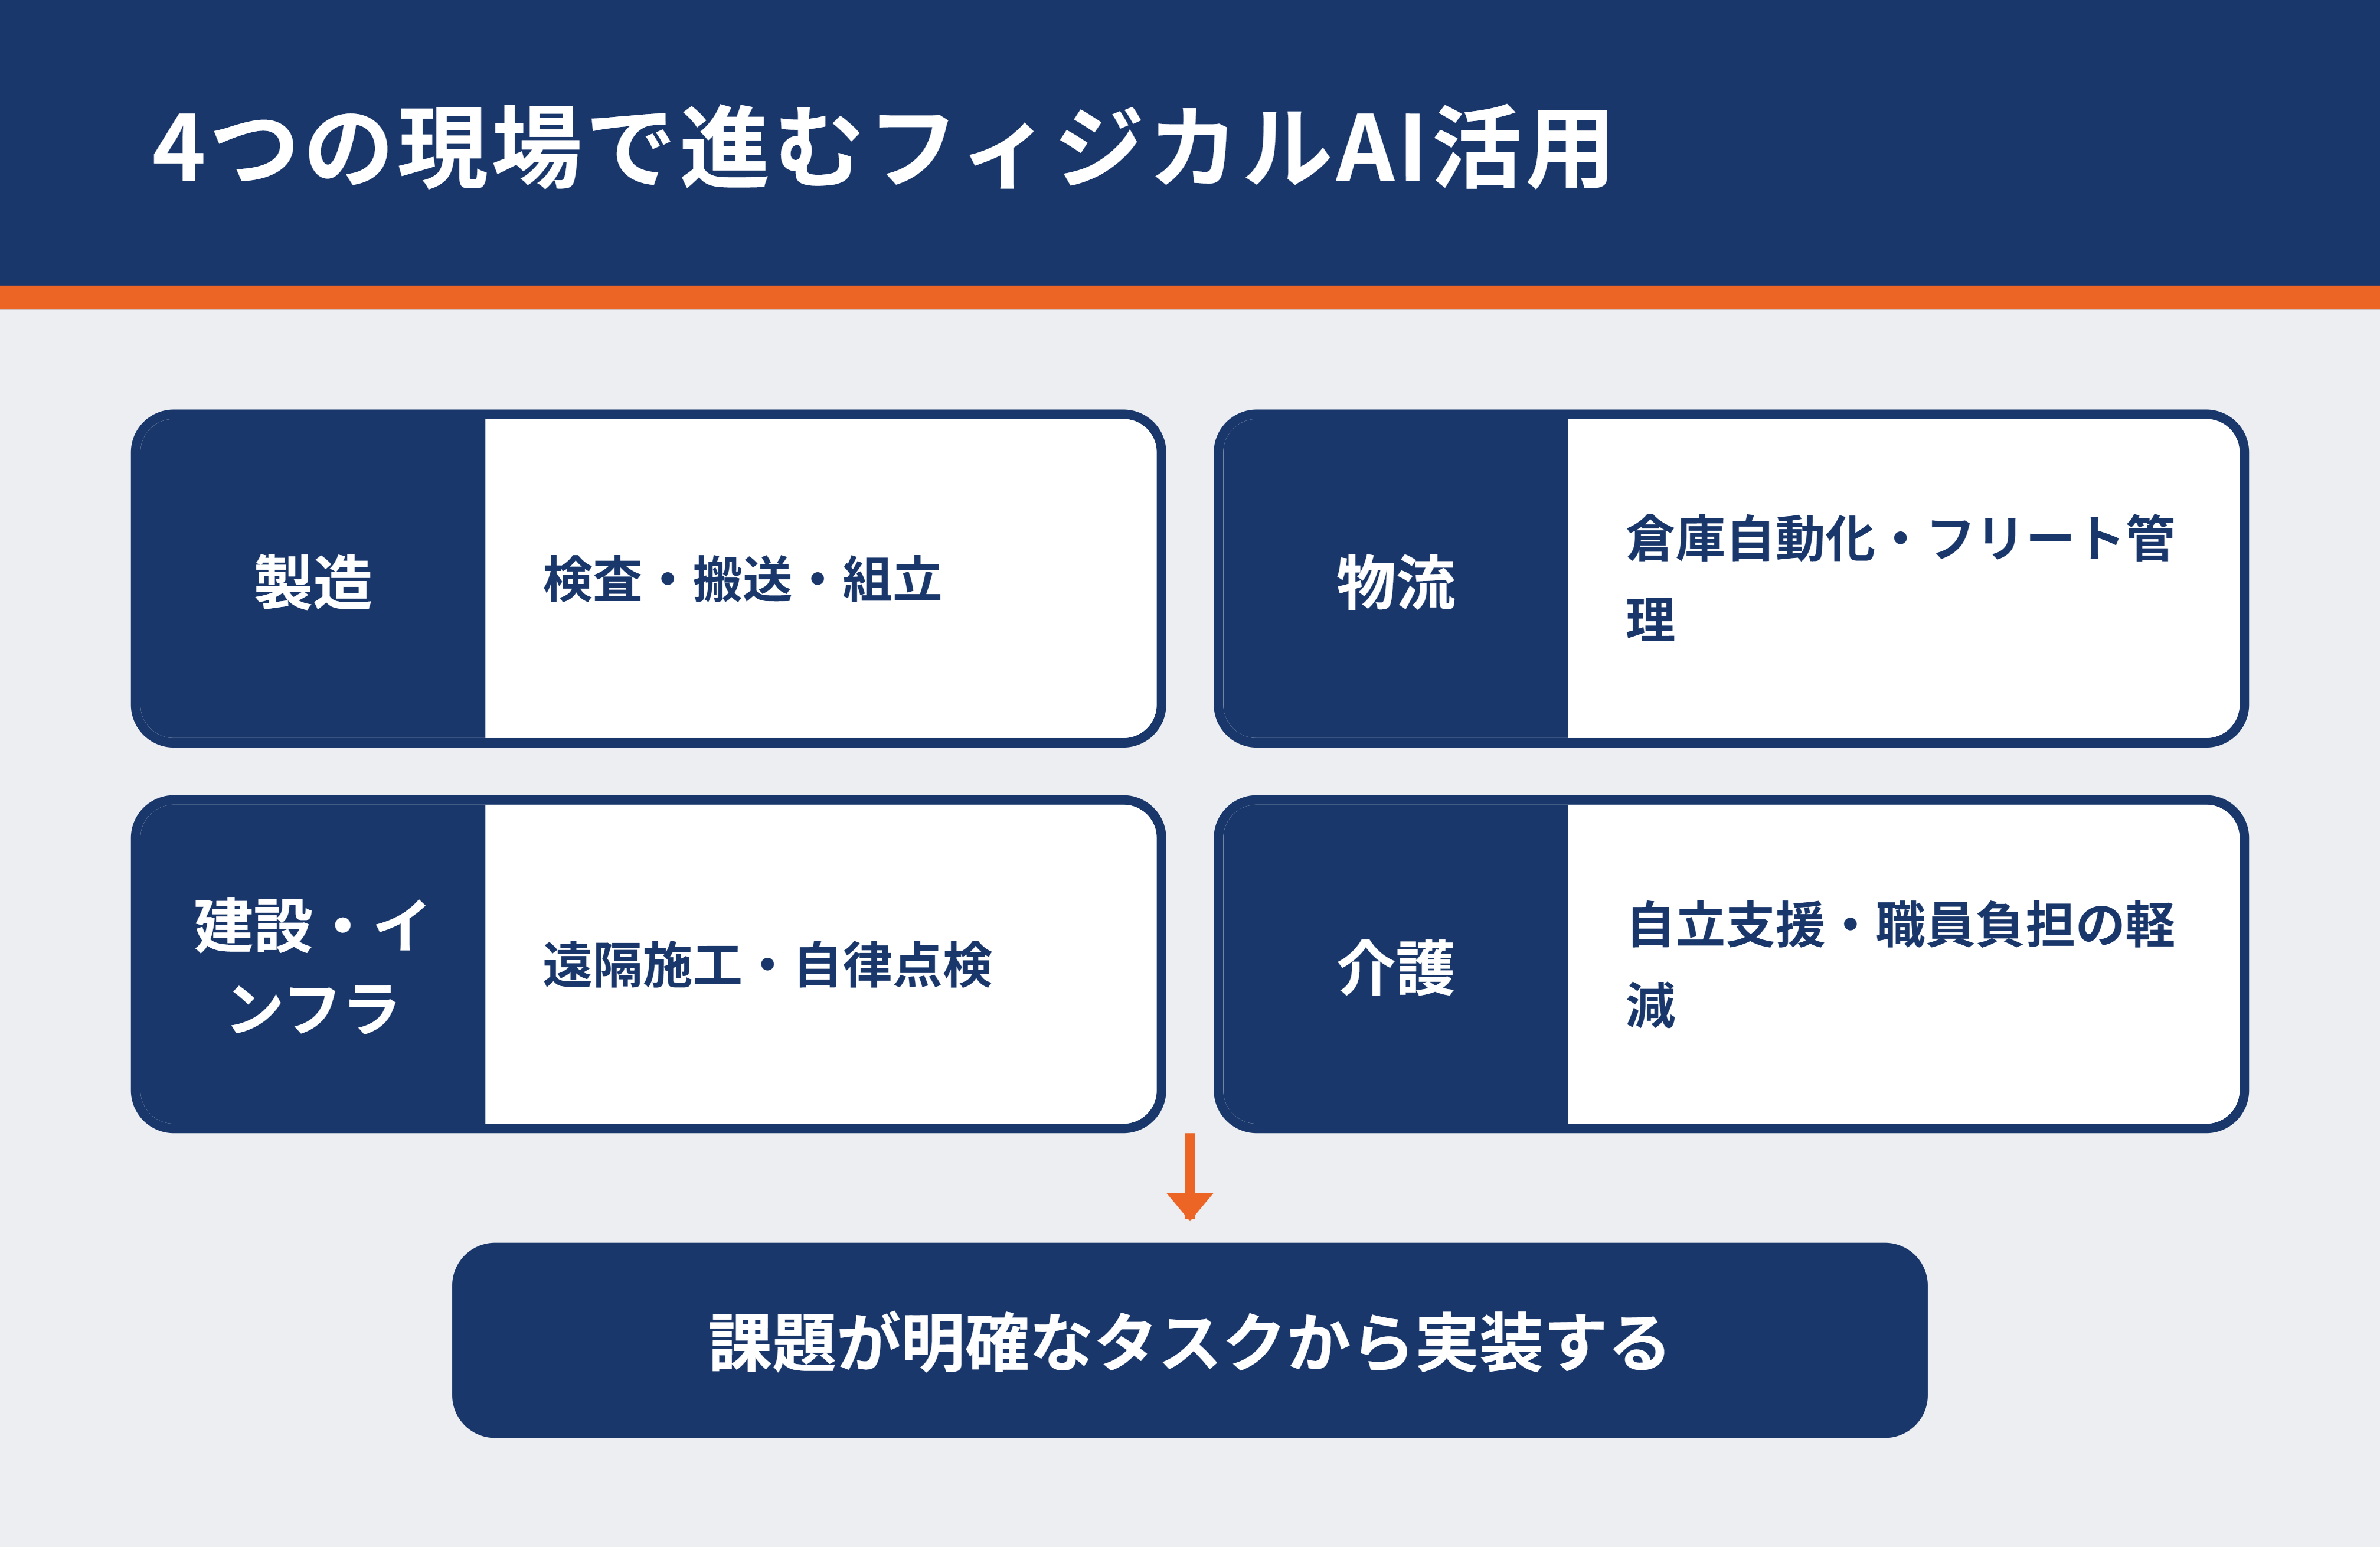
フィジカルAIの導入は、作業が反復的で、環境を一定範囲に整えやすく、効果を測定しやすい領域から進みます。万能なヒューマノイドを待つより、検査、搬送、清掃、点検、ピッキングなど、課題が明確なタスクから実装する方が現実的です。
4-1. 製造:検査・搬送・組立をデータで改善する
製造業では、外観・品質検査、部品ピッキング、設備へのワーク着脱、工程間搬送、予知保全などが主な対象です。画像認識で異常を検出するだけでなく、ロボットアームが対象物の形状や位置に応じて把持方法を変えることで、少量多品種への対応範囲が広がります。
- Web経験:作業指示画面、異常通知、設備データ可視化、権限管理
- クラウド経験:画像・ログ収集、データレイク、モデル学習基盤、複数拠点管理
- 組み込み経験:カメラ・PLC・モーター連携、リアルタイム処理、エッジ推論
評価では認識精度だけでなく、サイクルタイム、停止時間、不良流出率、復旧時間、作業者の介入回数まで見る必要があります。AIの精度が高くても、ライン停止が増えれば導入効果は出ません。
4-2. 物流:倉庫自動化とフリート管理をつなぐ
物流では、AGV(無人搬送車)やAMR(自律走行搬送ロボット)、自動フォークリフト、仕分け、棚卸し、デパレタイズなどで活用が進みます。単体ロボットの性能だけでなく、WMSや在庫管理、入出荷計画、エレベーター・自動ドアとのAPI連携が稼働率を左右します。
ここでは、Web・クラウド人材の強みが特に生きます。複数台のタスク配分、渋滞回避、稼働監視、障害対応、OTAアップデートは、分散システムやSREに近い課題です。一方、通信断や位置推定のずれが起きても安全に停止・復旧できるよう、エッジ側の自律性とクラウド依存の境界を設計する必要があります。
4-3. 建設・インフラ:遠隔施工と自律点検を支える
建設・インフラでは、ICT建機、遠隔施工、ドローン測量、橋梁・トンネル点検、設備巡回などが対象です。GNSSが届きにくい場所や粉じん、雨天、振動など、工場より環境変動が大きいため、Visual SLAM、センサーフュージョン、耐環境設計が重要になります。
i-Construction 2.0では、施工だけでなくBIM/CIMを介したデータ連携、監督・検査のリモート化も推進されています。したがって、3Dデータ、現場映像、工程・品質データを安全に共有するクラウド基盤やWeb UIの開発も、フィジカルAI社会実装の一部です。
4-4. 介護:自立支援と職員負担の軽減を両立する
介護分野では、移乗・移動支援、見守り、排泄支援、機能訓練、食事・栄養管理、介護業務支援などが重点分野です。介護テクノロジーは、職員の負担軽減だけでなく、利用者の自立支援、生活の質、プライバシーへの配慮が評価軸になります。
例えば見守りでは、検知率だけを高めると誤報が増え、現場負担がかえって増える可能性があります。通知の優先度、介護記録との連携、夜間の運用、本人・家族への説明まで含めたサービス設計が必要です。Human-in-the-Loop、アクセス制御、センサーデータ保護の経験も価値になります。
5. フィジカルAI人材の需要が高まる理由と案件で見られる力
人材需要が高まる理由は、AIモデルを作れる人だけでなく、現場へ導入し、継続運用できる人が不足しているためです。経済産業省はロボット設計・開発・導入人材の不足を明示し、産学連携の人材育成を推進しています。実務では、AI、制御、クラウド、現場業務の間をつなげるクロスドメイン人材ほど希少です。
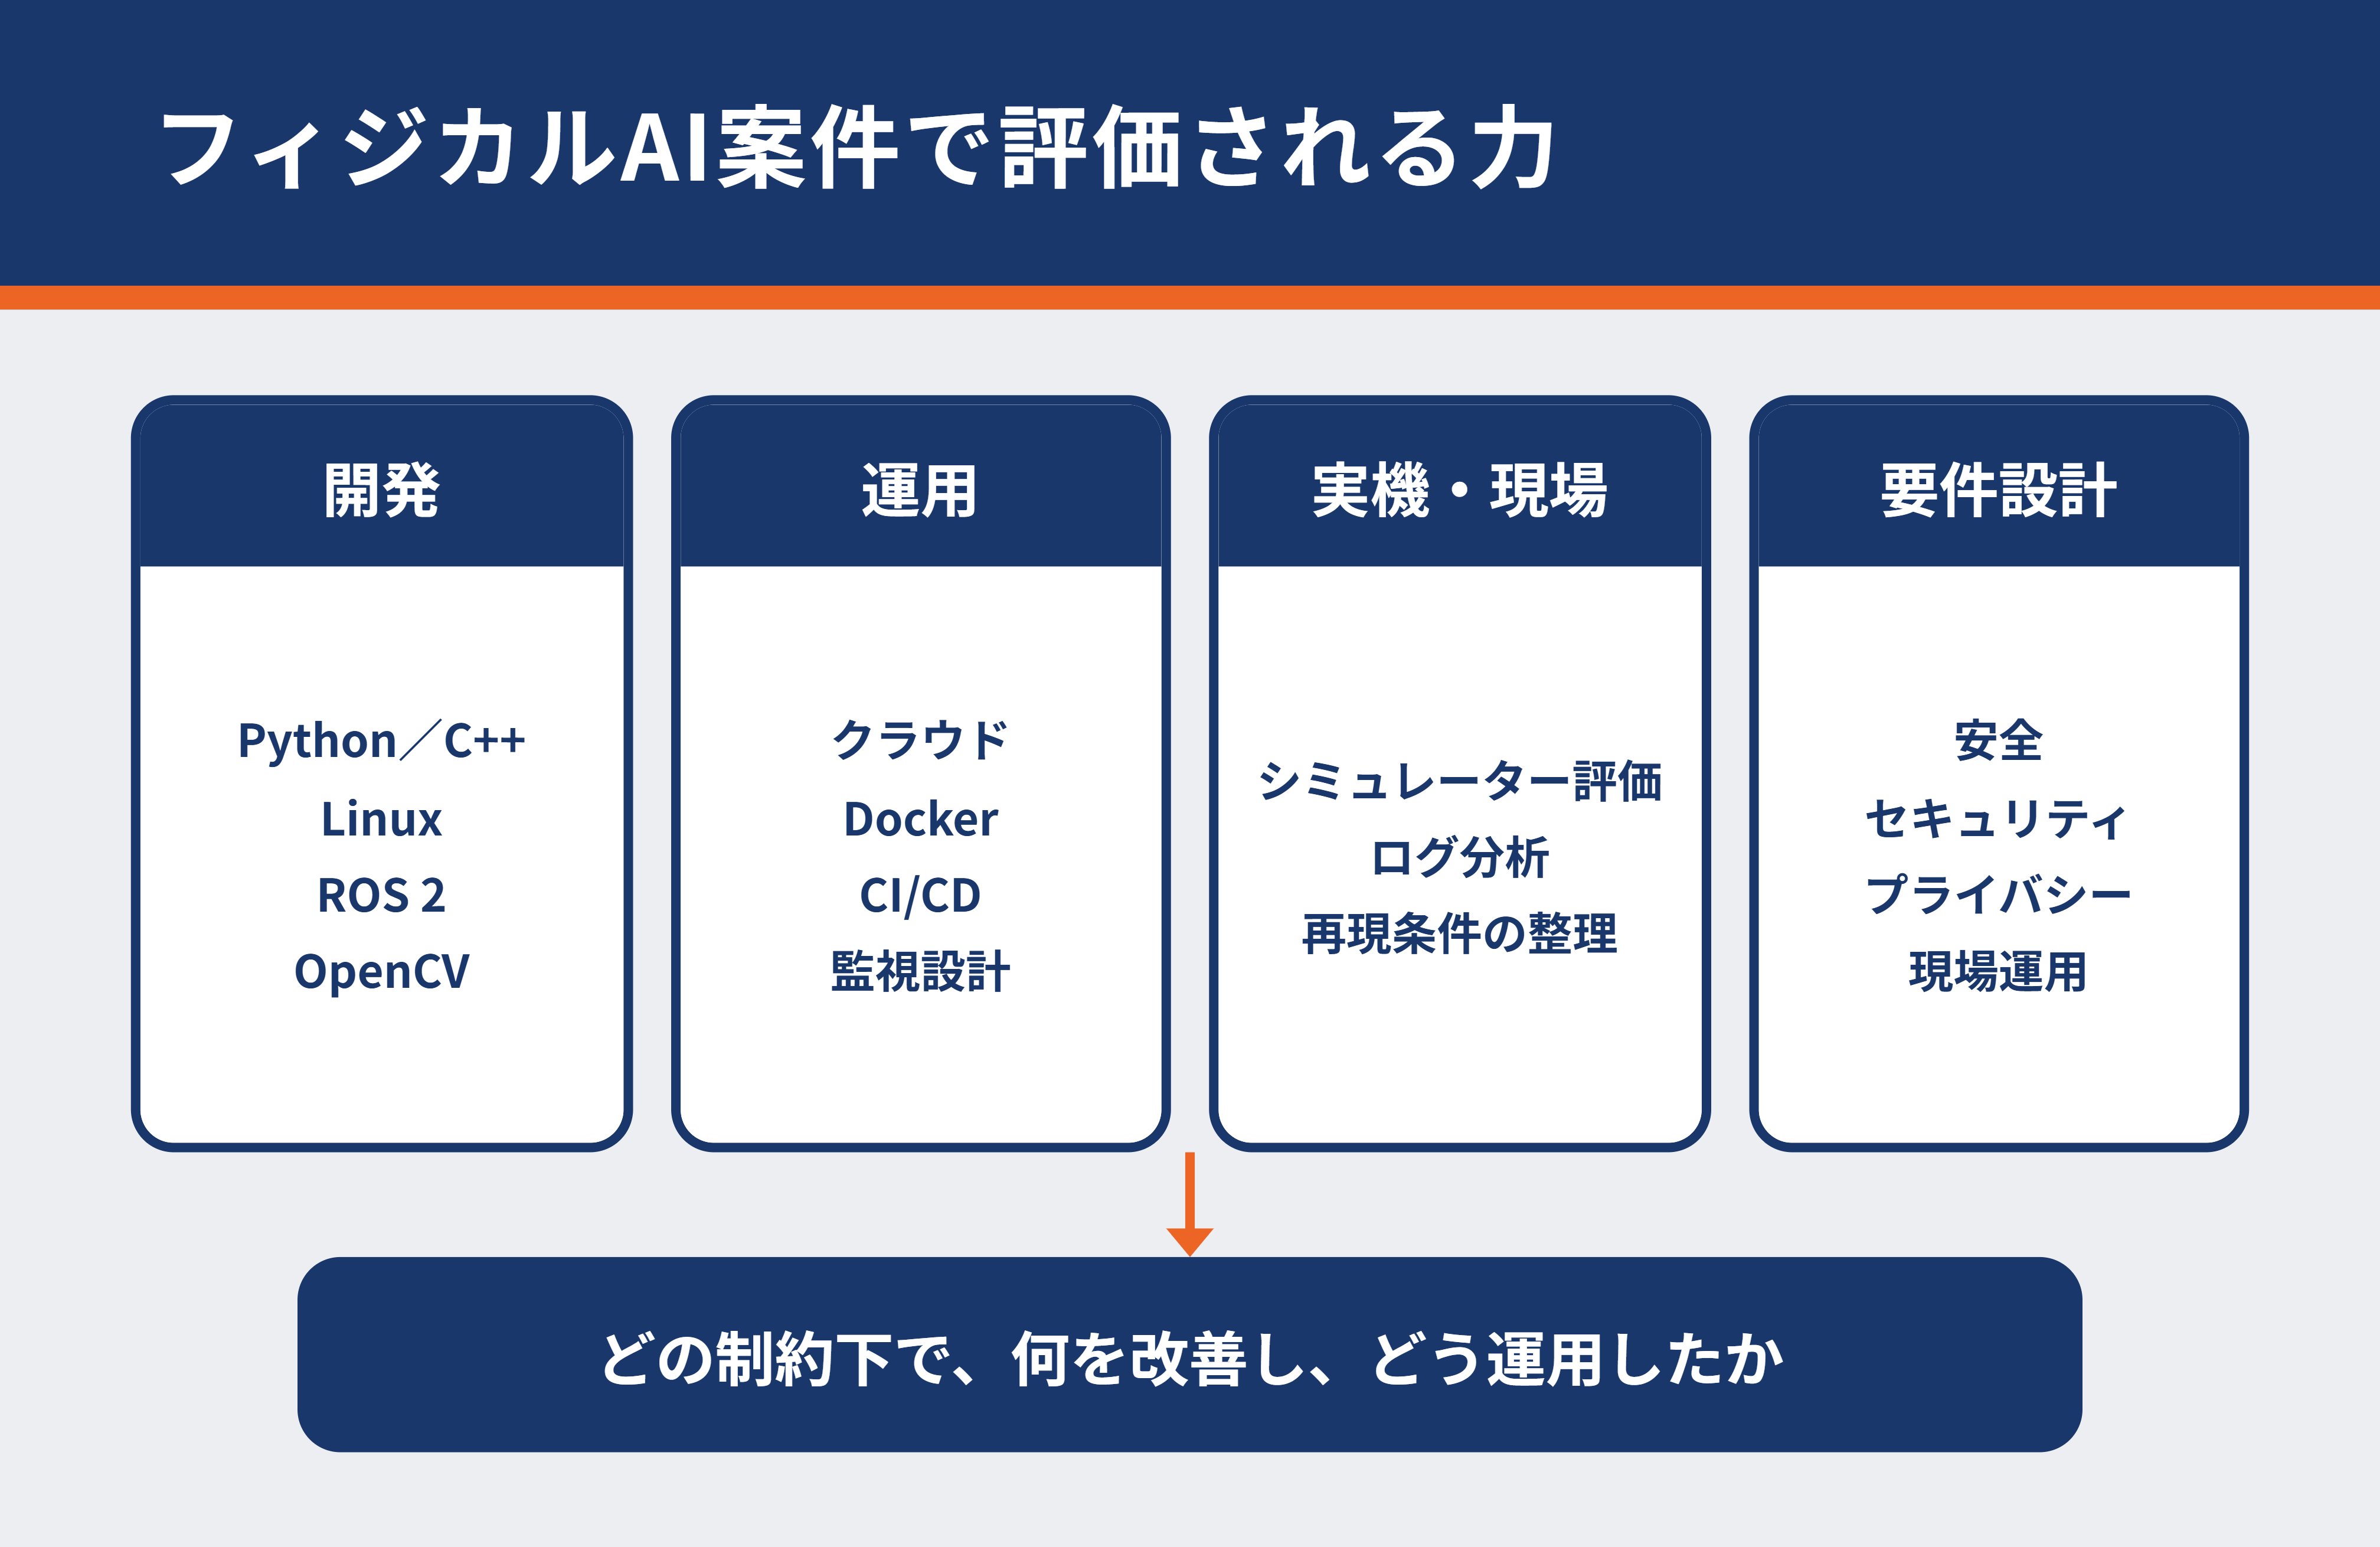
案件や求人で評価されやすいのは、次のような能力です。
- PythonまたはC++での開発経験と、Linux環境でのデバッグ力
- ROS 2を用いたノード、トピック、サービス、アクションの理解
- OpenCVや深層学習を用いた画像認識・物体検出の実装経験
- AWS、Azure、Google CloudなどでのIoT・データ基盤・監視設計
- Docker、CI/CD、テスト自動化、モデル・設定のバージョン管理
- 実機またはシミュレーターでの評価、ログ分析、再現条件の整理
- 安全、セキュリティ、プライバシー、現場運用を含む要件定義
フリーランス案件では、技術名の列挙より「どの制約下で、何を改善し、どう運用したか」が重視されます。例えば「画像認識モデルを開発」だけでなく、「エッジ端末で推論時間を短縮し、誤検知時の再確認フローを含めてラインへ導入」のように、成果と運用を一続きで説明すると専門性が伝わります。
ロボティクス未経験でも、分散システム、低遅延処理、IoT、MLOps、画像認識などは案件要件と接続できます。エンベストでは、経験の棚卸しから職務経歴書での見せ方、参画可能なプロジェクト領域まで相談できます。
6. 経験を案件につなげる学習ロードマップ
学習は「広く知る」より「小さく動かし、説明できる成果物を作る」ことを優先します。実機がなくても、ROS 2とシミュレーターで十分に始められます。
6-1. まず共通基盤を押さえる
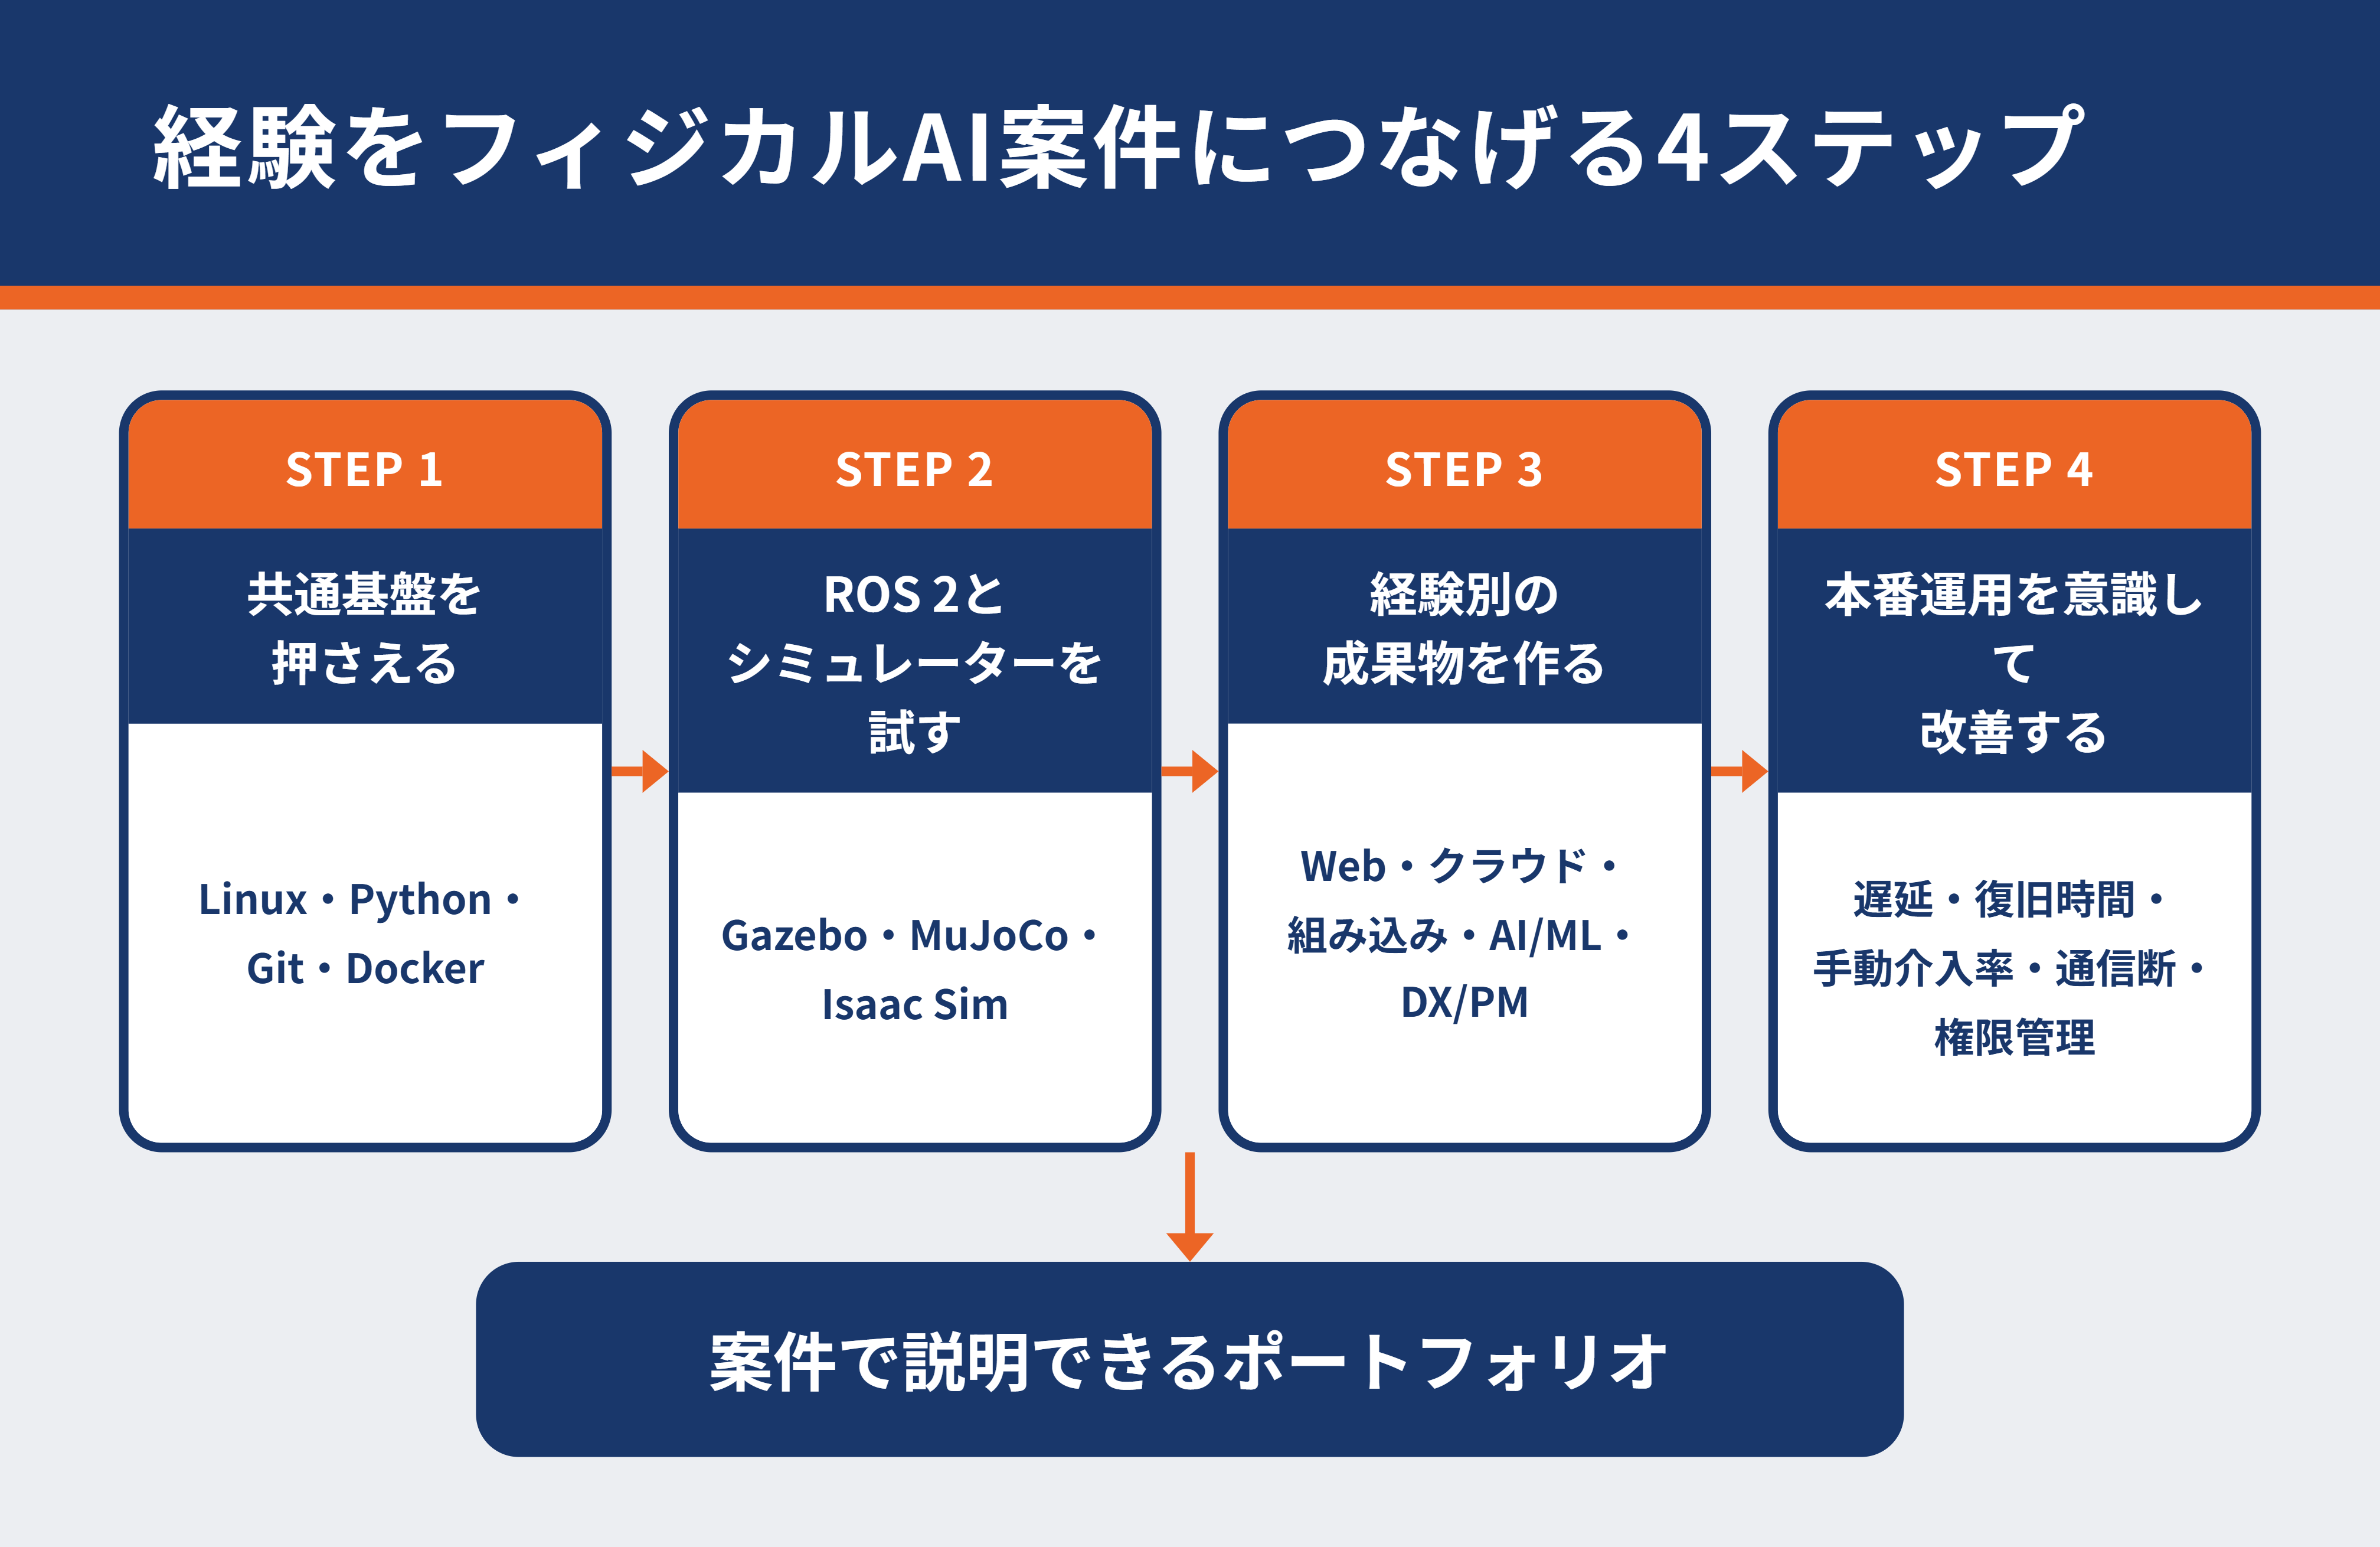
1. フィジカルAIの構成を理解する:認識、判断、行動、運用、安全の5層で整理する。
2. Linux、Python、Git、Dockerを使い、再現可能な開発環境を用意する。
3. ROS 2のチュートリアルで、ノード、トピック、サービス、アクション、rosbagを試す。
4. Gazebo、MuJoCo、Isaac Simなどで、センサー付きロボットを動かす。
5. ログ、評価指標、失敗事例、改善内容をREADMEに残す。
6-2. 経験別にポートフォリオを作る
| 起点 | 制作例 | 示せる能力 |
|---|---|---|
| Web | ROS 2の状態を表示し、停止指示を送る運用ダッシュボード | リアルタイムUI、API、認証、例外処理 |
| クラウド | 複数ロボットのログ収集、異常通知、OTAを模擬する基盤 | IoT、監視、CI/CD、段階配信、復旧設計 |
| 組み込み | カメラ・IMU入力を統合し、エッジで物体検出するROS 2ノード | ドライバ、同期、低遅延、推論最適化 |
| AI/ML | シミュレーションデータで物体検出または模倣学習を行う | データ設計、評価、Sim-to-Realの理解 |
| DX/PM | 搬送・検査業務の現状分析とPoC計画、KPI、安全要件を作る | 業務設計、ROI、リスク、ベンダー連携 |
6-3. PoCで終わらせない視点を持つ
ポートフォリオでも、本番運用を意識した設計を示すと差別化できます。成功率だけでなく、遅延、復旧時間、手動介入率、データ欠損、通信断、モデル更新、権限管理を評価項目に入れます。実機との差がある場合は「未検証事項」として明示し、次に行うテストを記載します。これは事実と推測を分けて説明する力の証明にもなります。
6-4. キャリア選択では専門性の隣接度を見る
最短距離は、現在の専門性に近い役割から参入することです。Webからいきなりモーター制御の専門家を目指すより、遠隔操作UIやロボット管理SaaSから入り、ROS 2や制御へ範囲を広げる方が現実的です。クラウドならフリート管理やRobotics MLOps、組み込みならエッジAIやセンサーフュージョンが隣接領域です。
まとめ
フィジカルAIは、AIモデルだけでなく、センサー、制御、エッジ、クラウド、Web UI、安全、運用を組み合わせて現実世界の課題を解く領域です。製造・物流・建設・介護では、人手不足や危険作業への対応を背景に、検査、搬送、点検、見守りなどの具体的なタスクから社会実装が進んでいます。
Web経験は人とロボットをつなぐ画面やAPI、クラウド経験は複数台・複数拠点の運用、組み込み経験はセンサーとアクチュエータを結ぶリアルタイム処理で生かせます。自分の強みを起点にROS 2、シミュレーション、AI・制御の隣接知識を加え、小さなPoCを運用まで説明できる成果物へ仕上げることが、案件参画への近道です。
フィジカルAI領域へのキャリア展開を検討している方へ。希望する働き方と得意領域を踏まえ、次に身につけるスキルと案件選びの優先順位をご相談いただけます。
あわせて読みたい
クラウド設計への広げ方を確認する
インフラエンジニアからクラウドエンジニアへ
製造DXで役立つスキルを確認する
製造業DXで求められるエンジニアスキル
組み込みエンジニアのキャリアを確認する
組込みエンジニアの仕事とキャリア